Braccio del sistema di manipolazione remota Immagini Stock
(3,426)Braccio del sistema di manipolazione remota Immagini Stock
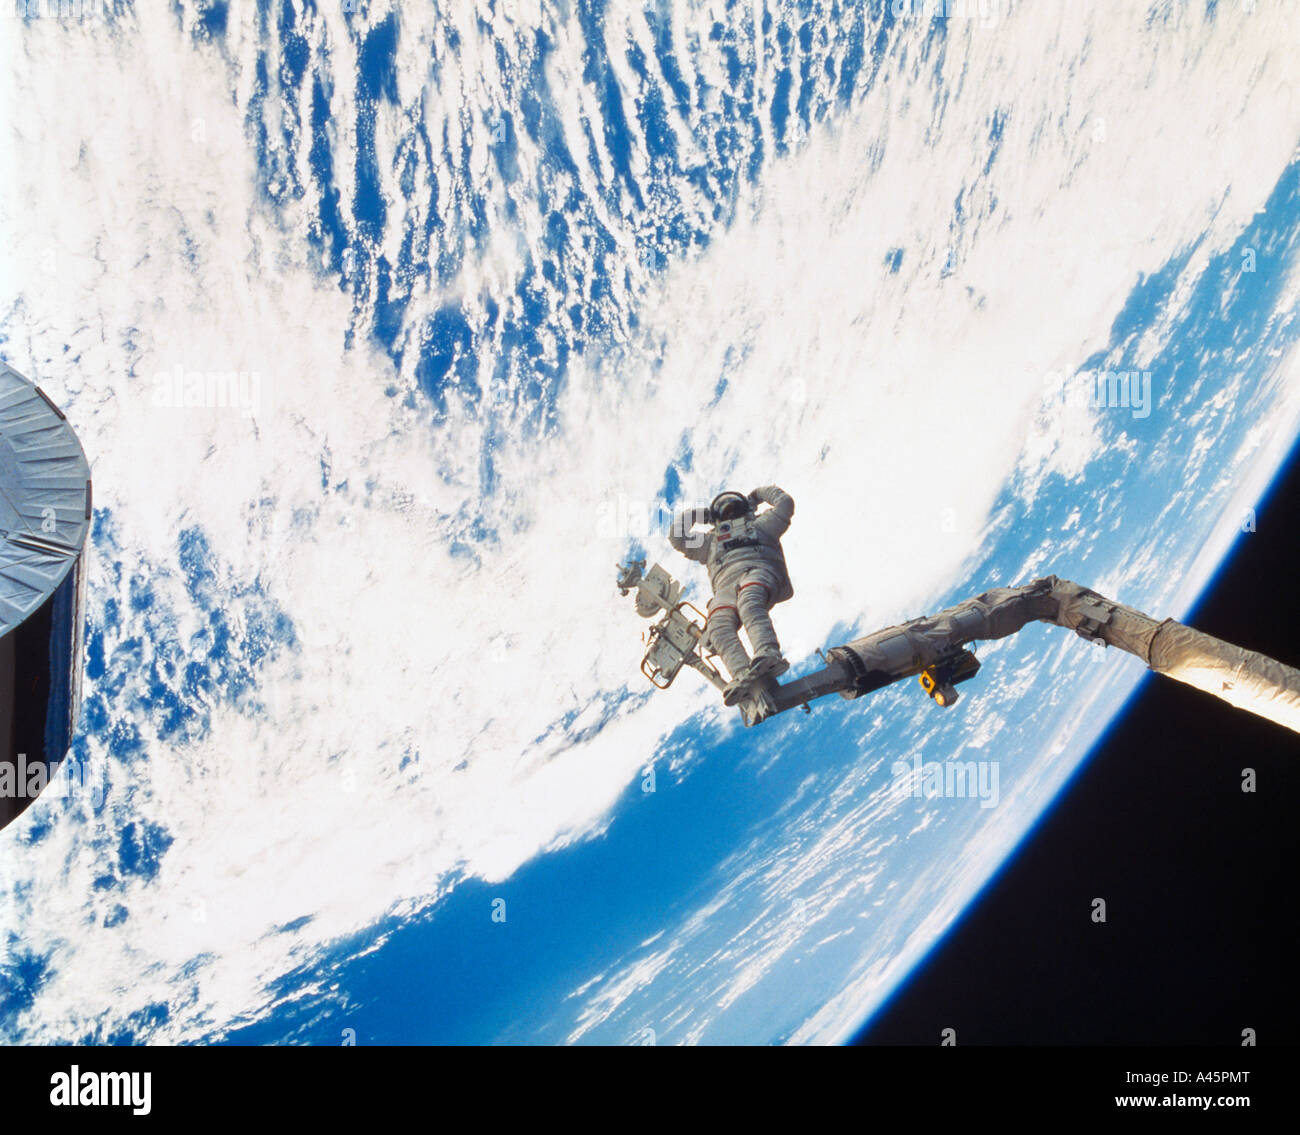
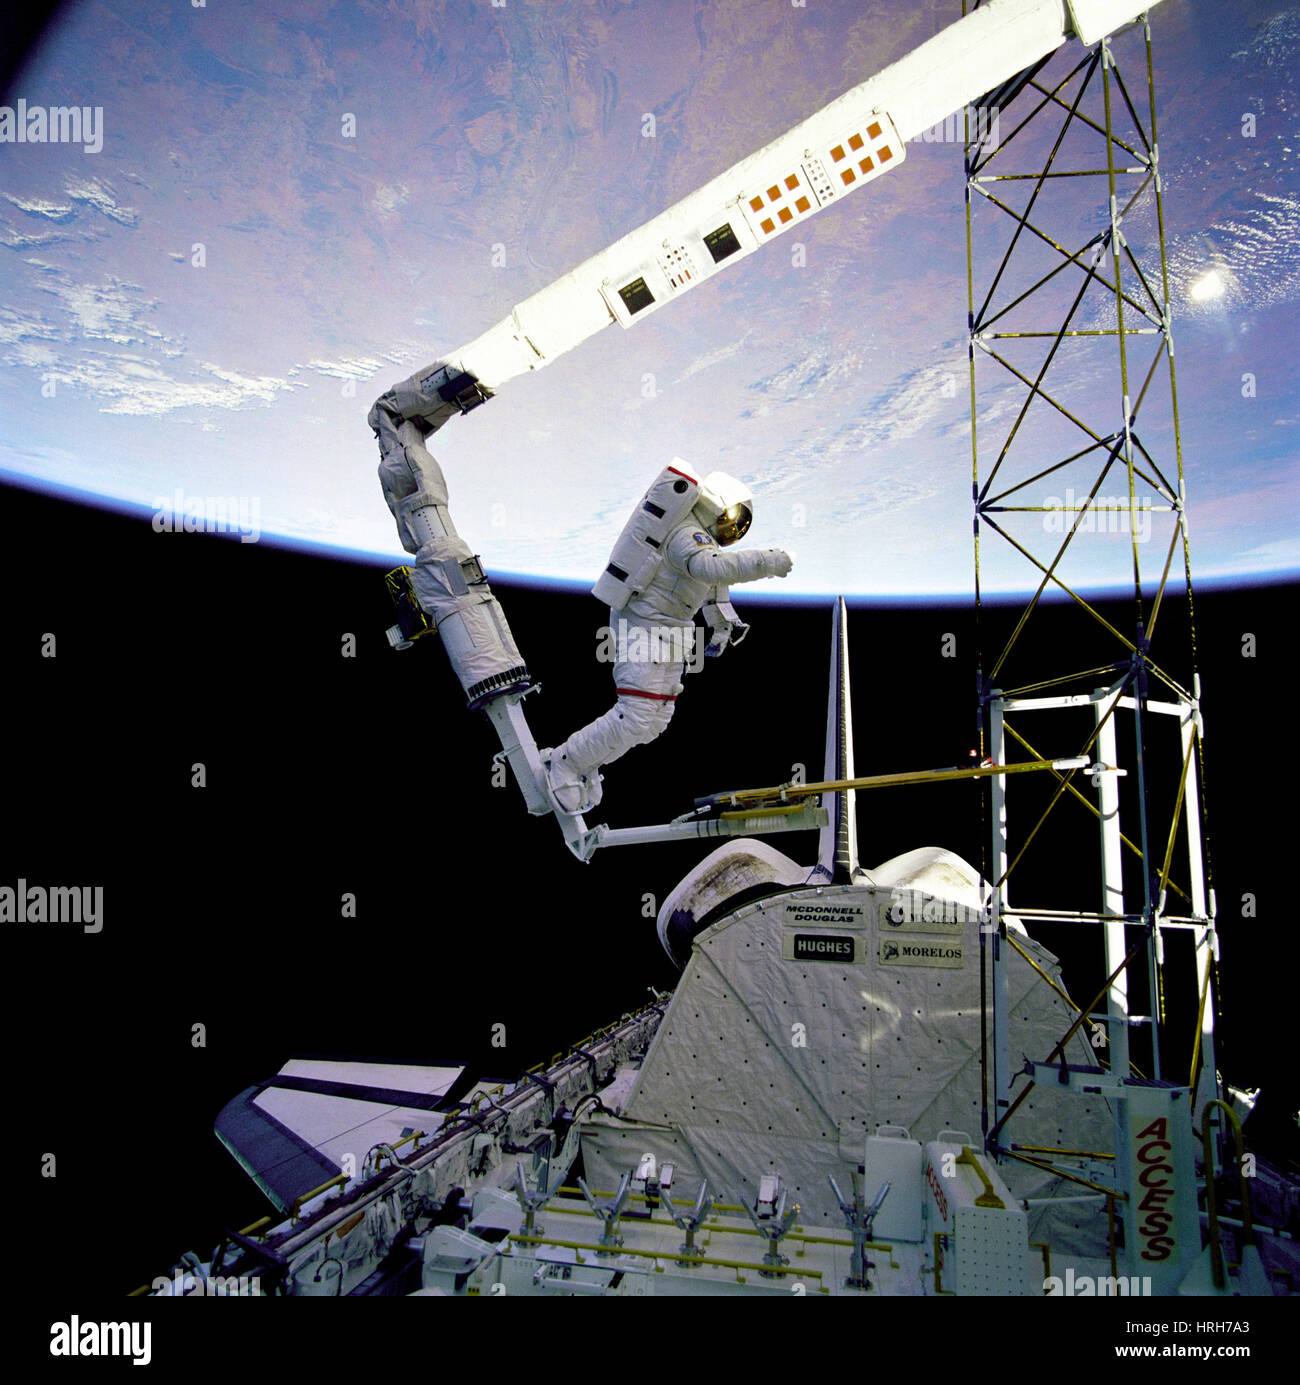
RMA45PMT–L'astronauta James 'Ox' Van Hspesso colpisce una posa del braccio robototico di Discovery dopo la riparazione di SynCom IV-3 Communications satellite Settembre 1985
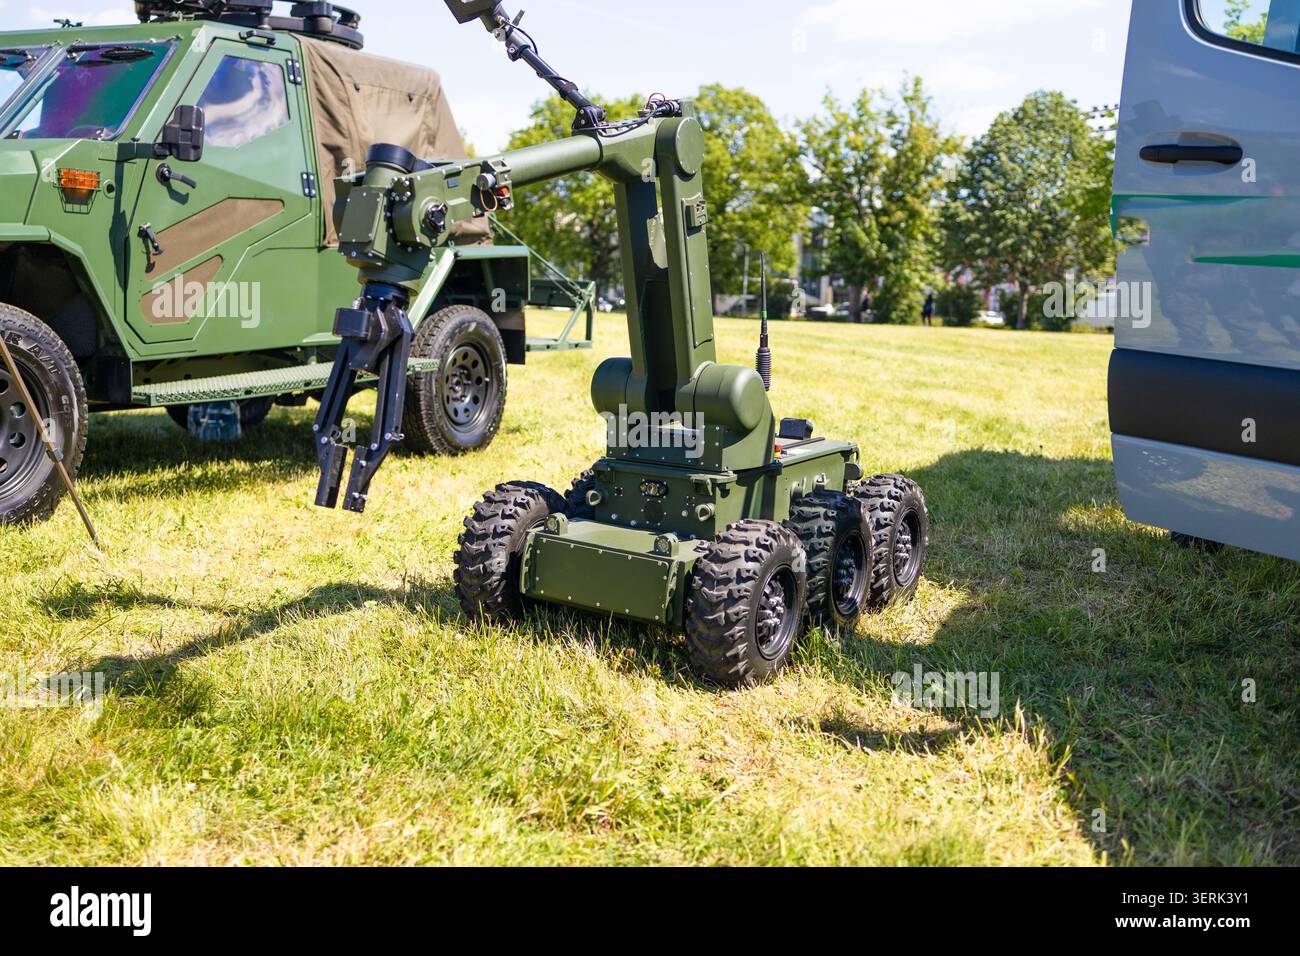
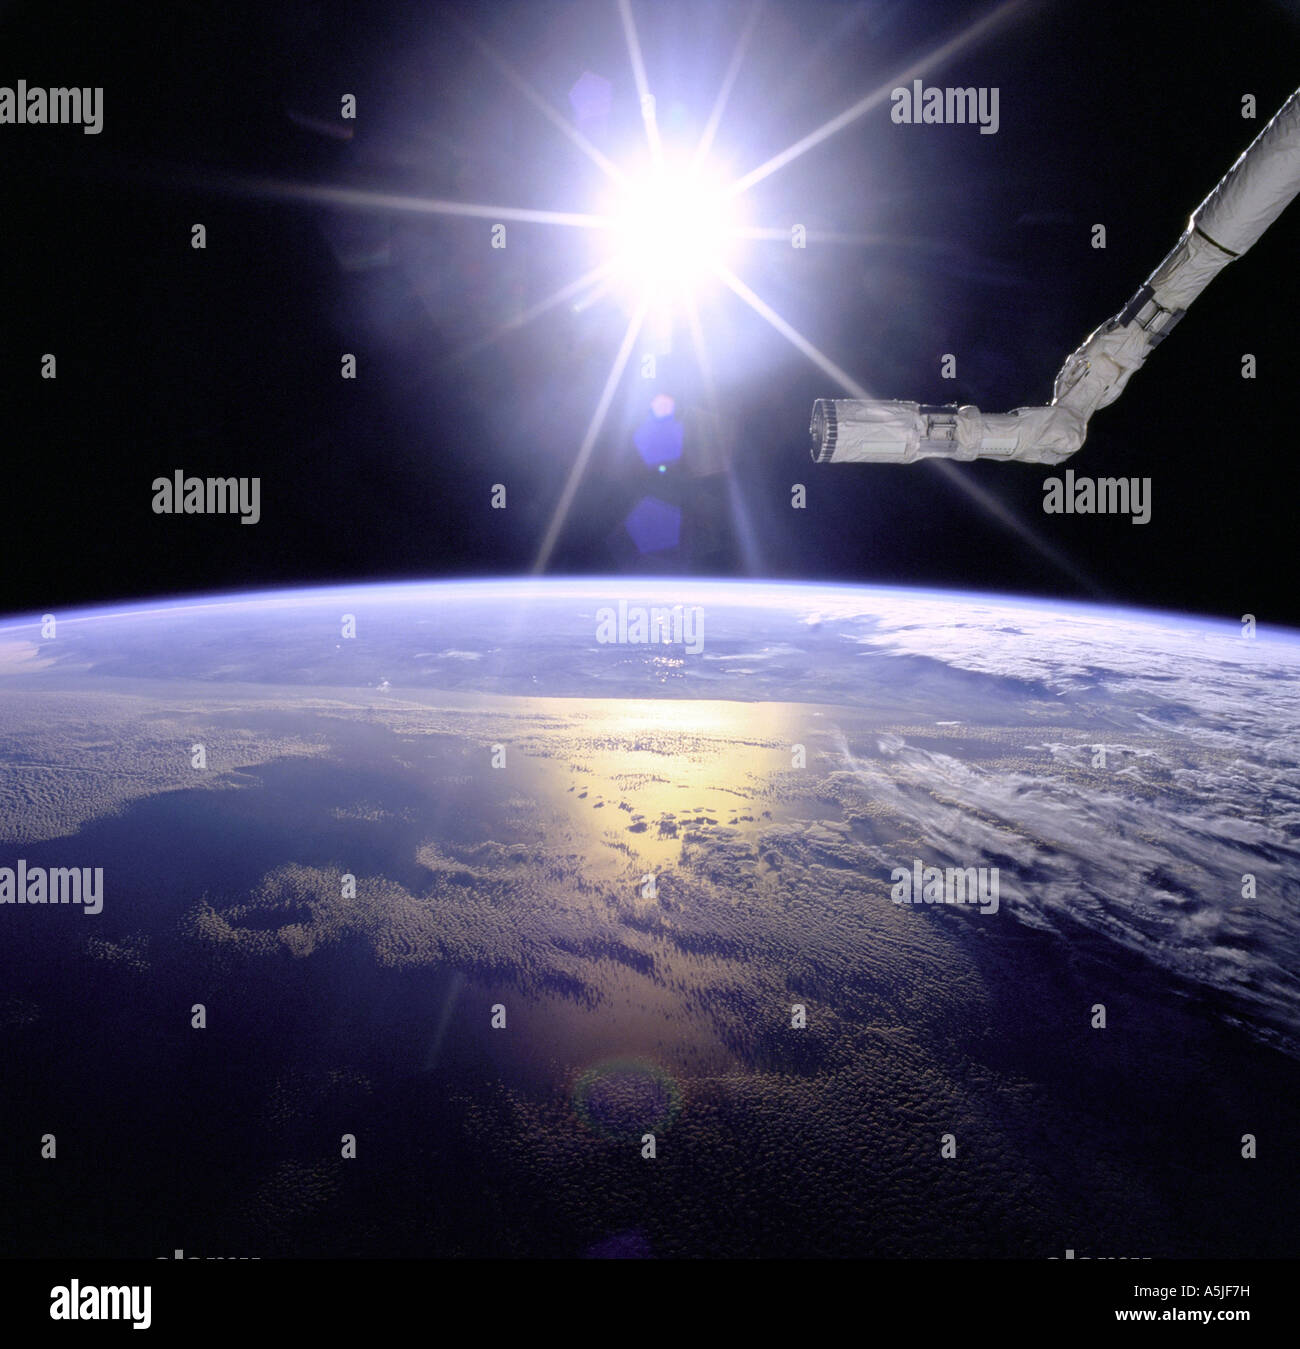
RMA5JF7H–STS-77 adoperano remoto sistema di manipolatore (RMS) braccio di robot sulla terra con Sunburst. Data: 06/01/1996
RFMAHRJ9–Vista del telecomando sistema di manipolatore (RMS) effettore terminale su un lembo di terra con un solare pattern starburst dietro di essa
RF2JRA9G8–Artigiano maschio con sistema di controllo remoto che punta al blocco polimerico e parla con il collega femmina mentre si fora la plastica con fresa a braccio robotica in officina

RMG2A45X–Ampio angolo di vista della NASA Orbiter Atlantis del veicolo sul display presso il Kennedy Space Center complesso visitatori.

RF2A49Y40–Il braccio robotico su sfondo bianco. Mano meccanica. Robot industriale manipolatore. Moderna tecnologia industriale. Il rendering 3d.
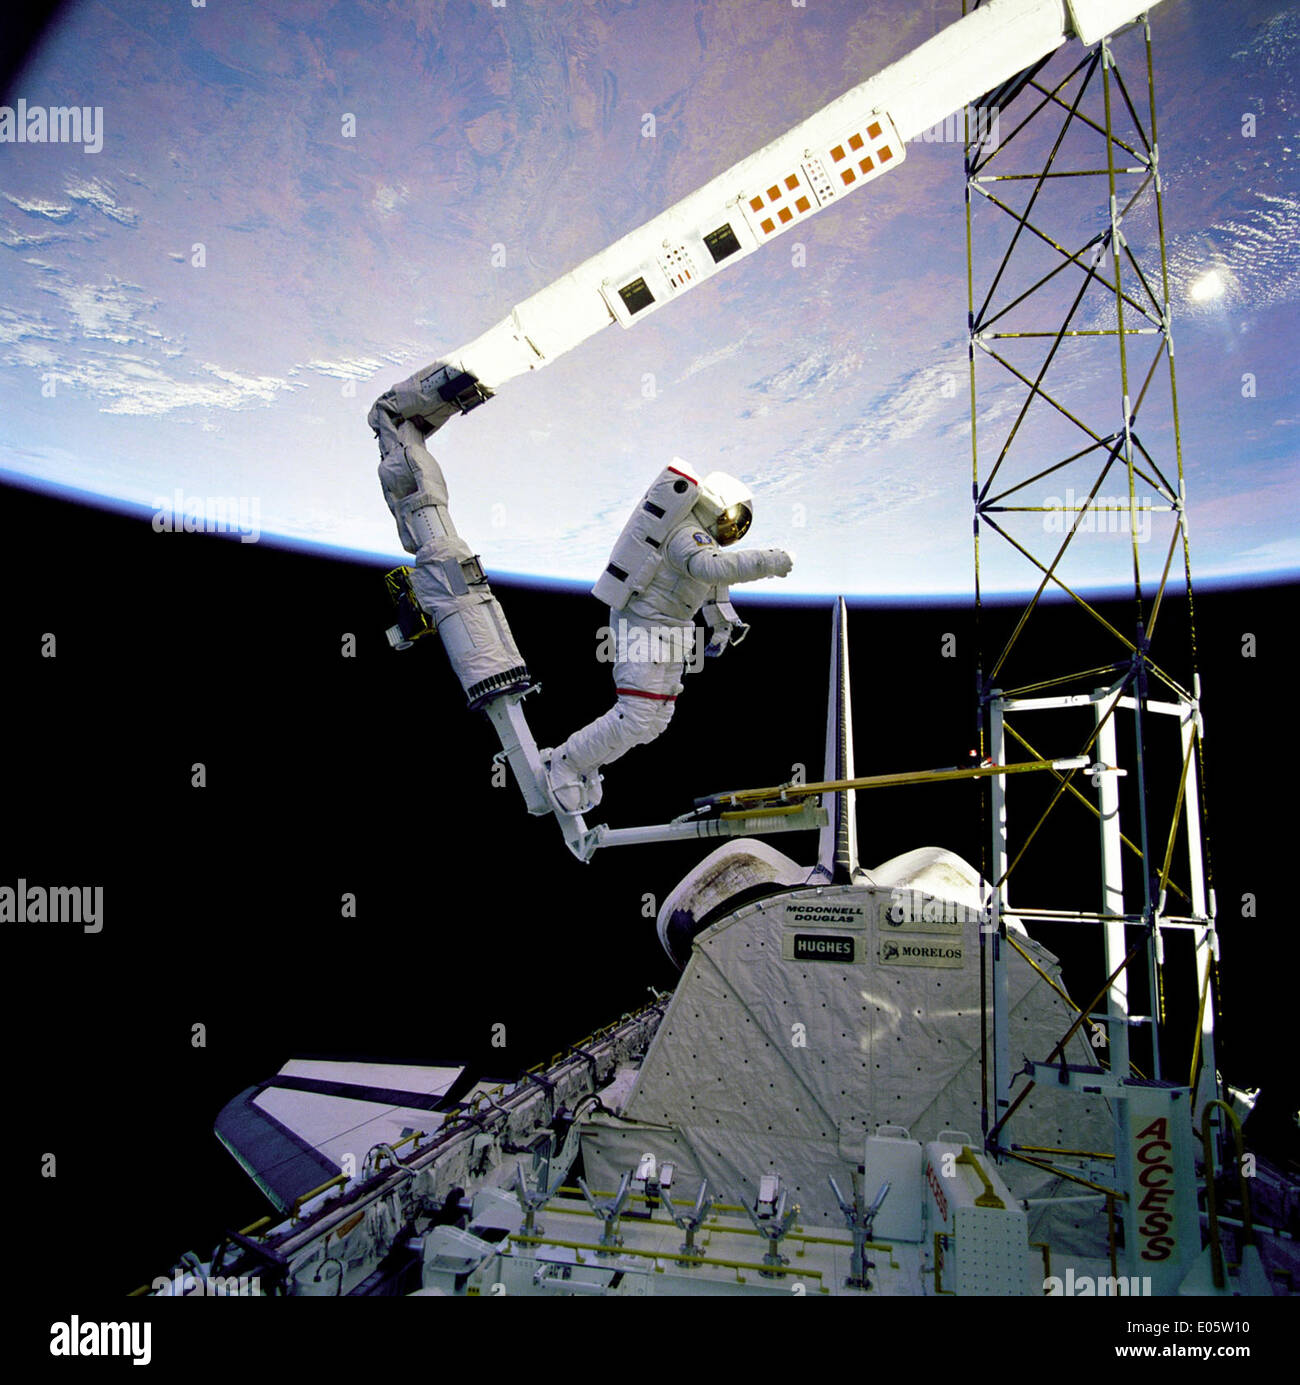
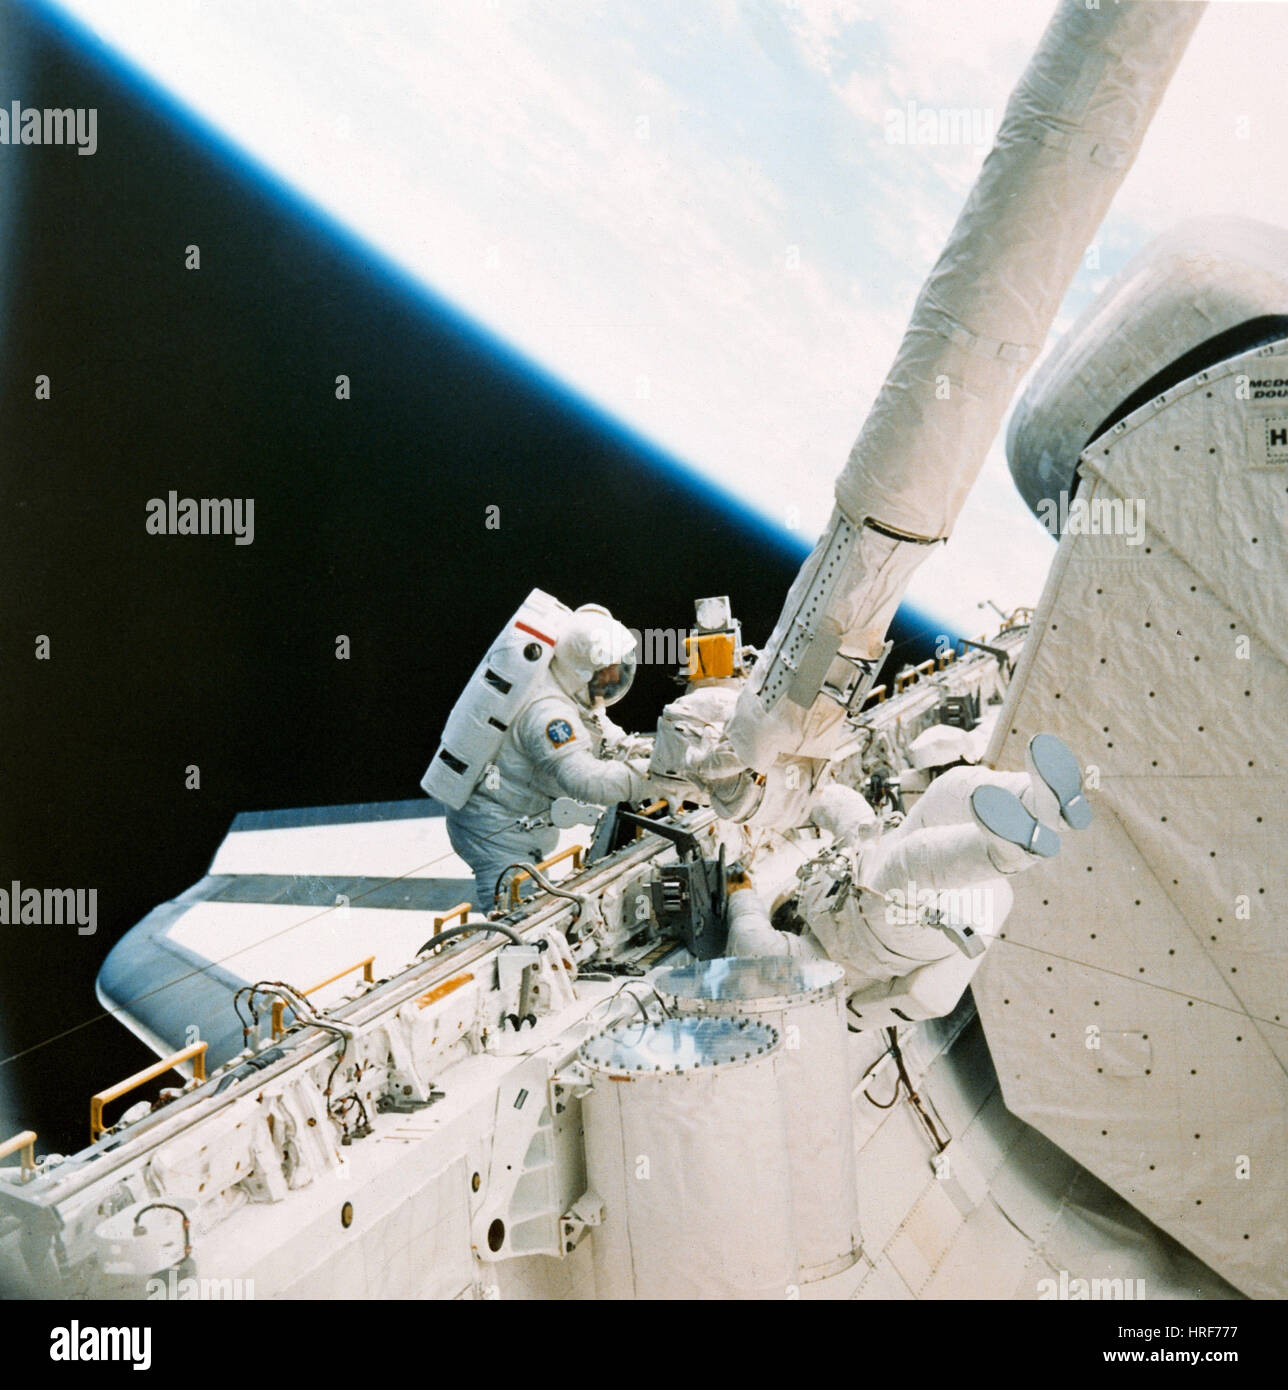
RME05W10–L'astronauta Jerry Ross eseguì una passeggiata spaziale (EVA) sullo Space Shuttle Atlantis, operando il Remote Manipulator System e il braccio robotico Canadarm. L'EVA supportava le operazioni satellitari e la gestione delle apparecchiature in orbita.
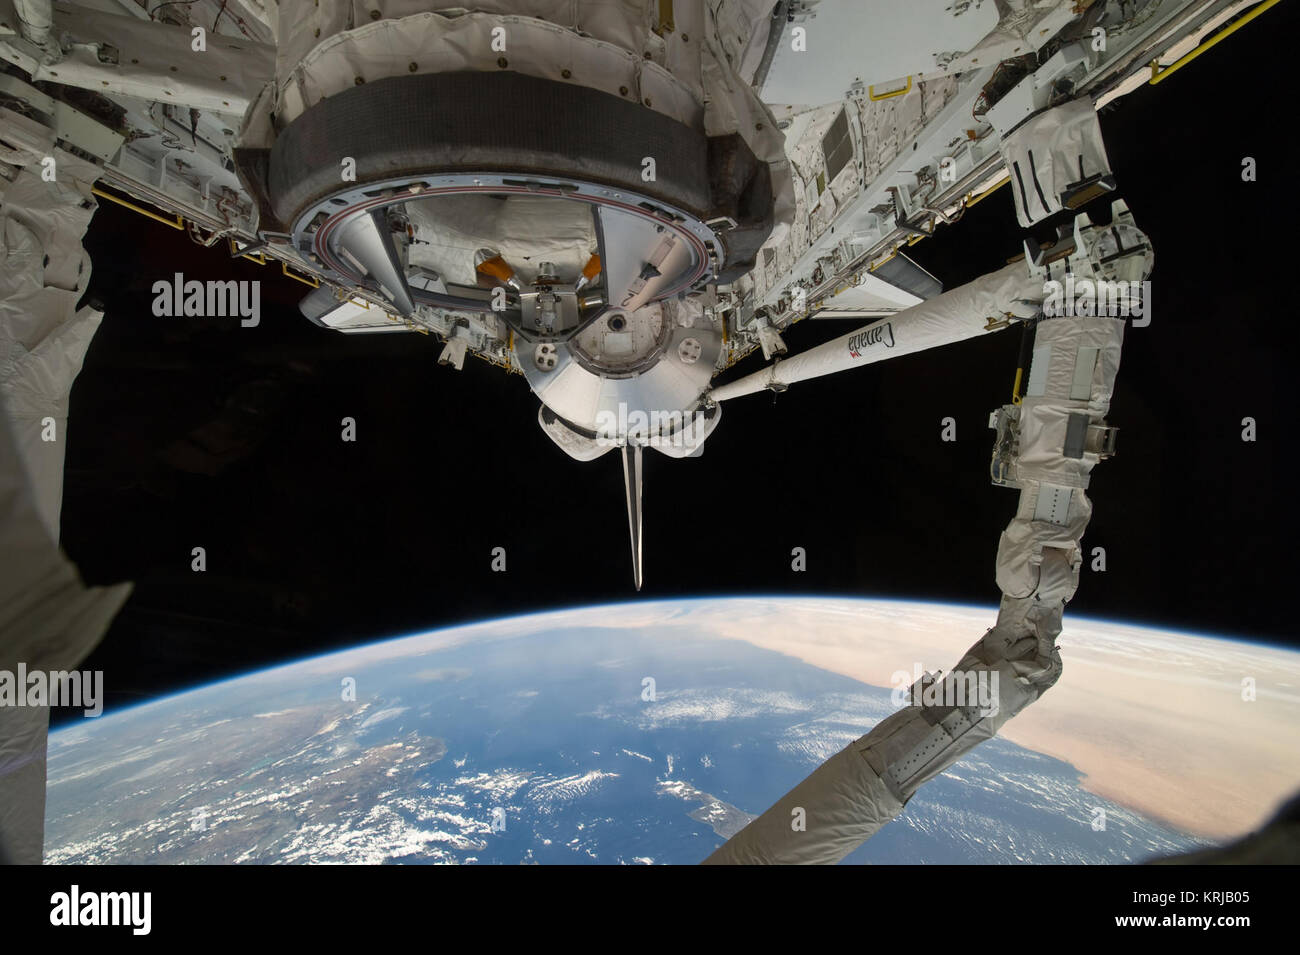

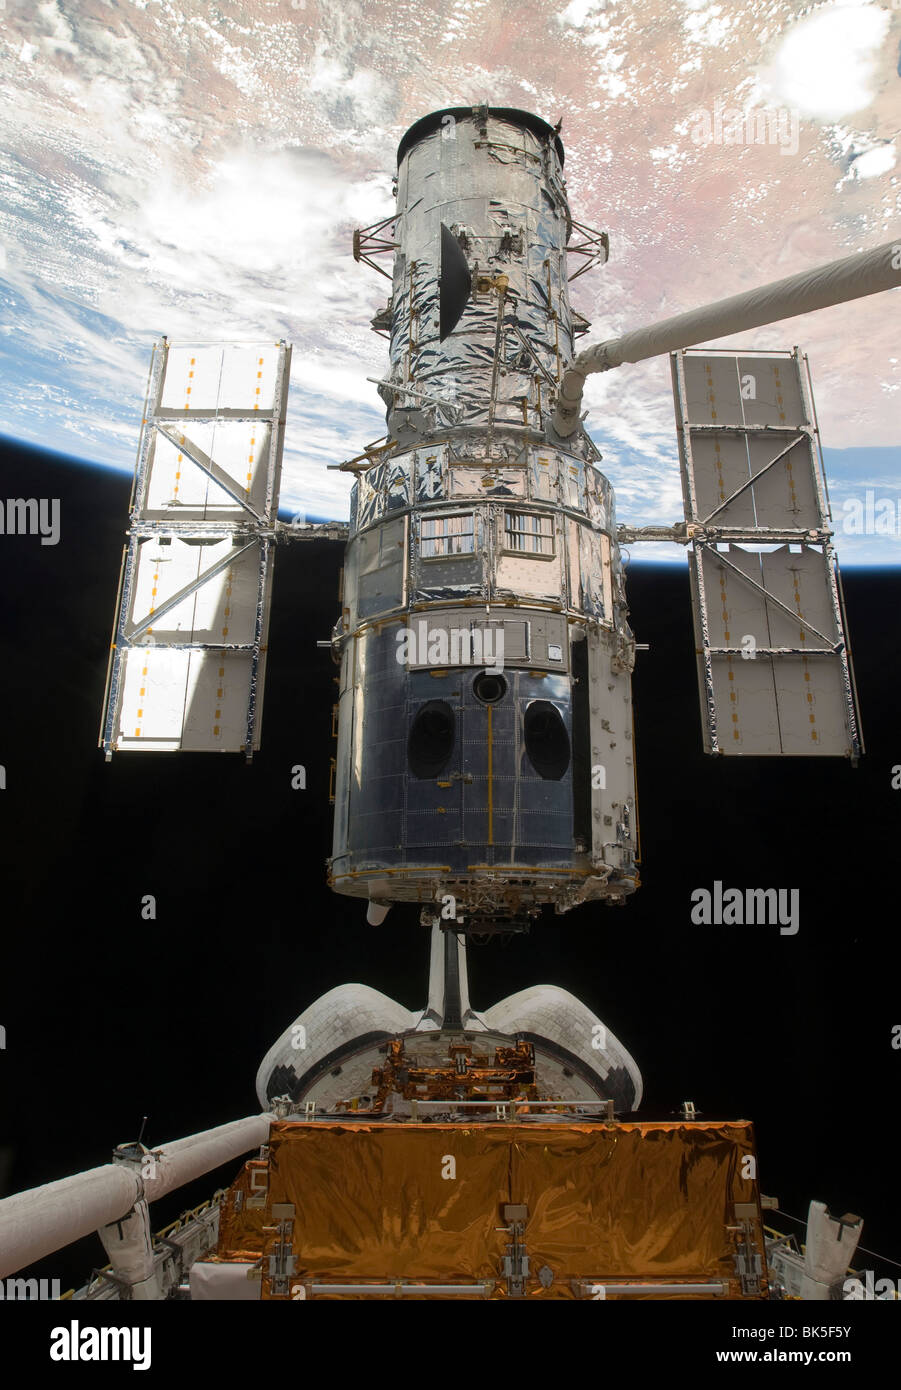
RMKCK73T–La Nasa space shuttle atlantis manipolatore remoto sistema braccio si prepara a rilasciare il telescopio spaziale Hubble torna in orbita dal cargo bay maggio 19, 2009 in orbita intorno alla terra. (Foto di foto nasa via planetpix)
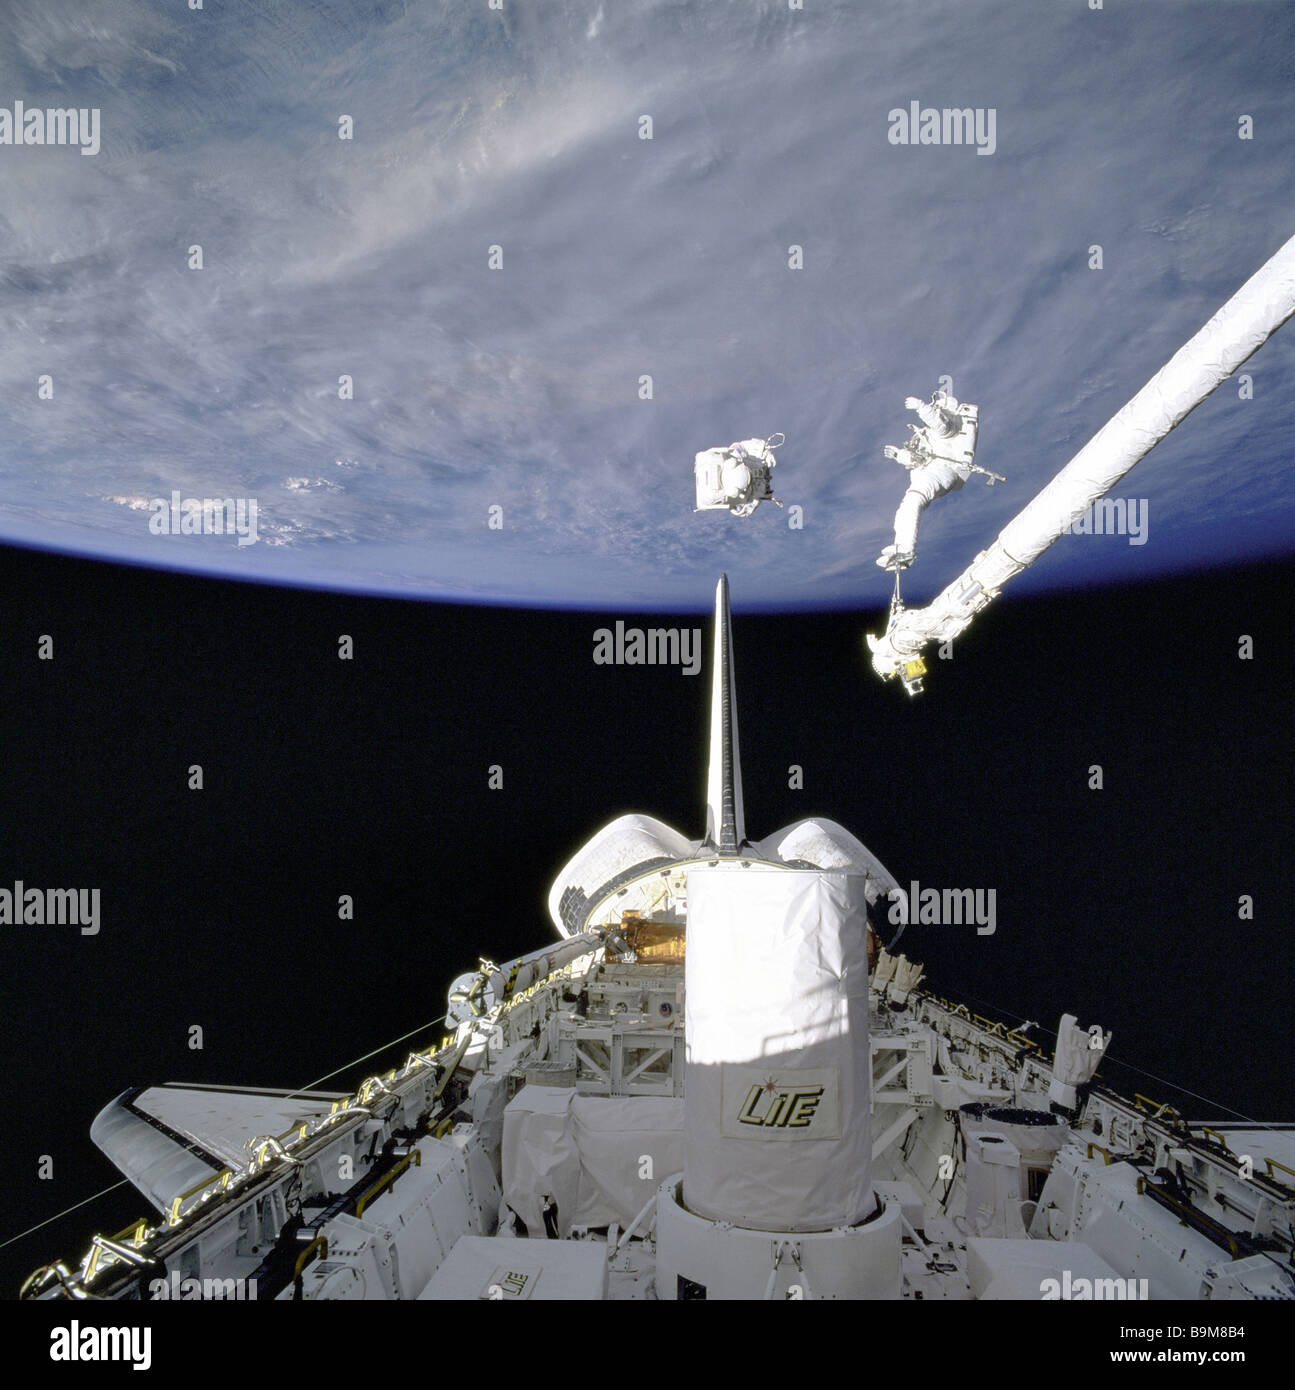
RMB9M8B4–Gli astronauti sulla striscia di soddisfare il test del nuovo aiuto semplificata per EVA Rescue sistema sicuro alcuni 130 miglia sopra la terra
RM3F6G7H7–Il braccio del sistema manipolatore remoto dello Space Shuttle Discovery durante la missione STS-063.
RF3EFCJF3–Fabbrica di robot. Smart ARM nella produzione di Internet, nell'app di produzione digitale. Tecnologia macchine controllate da smartphone. Convogliatore bracci robotizzati. Illustrazione vettoriale dei macchinari per l'automazione
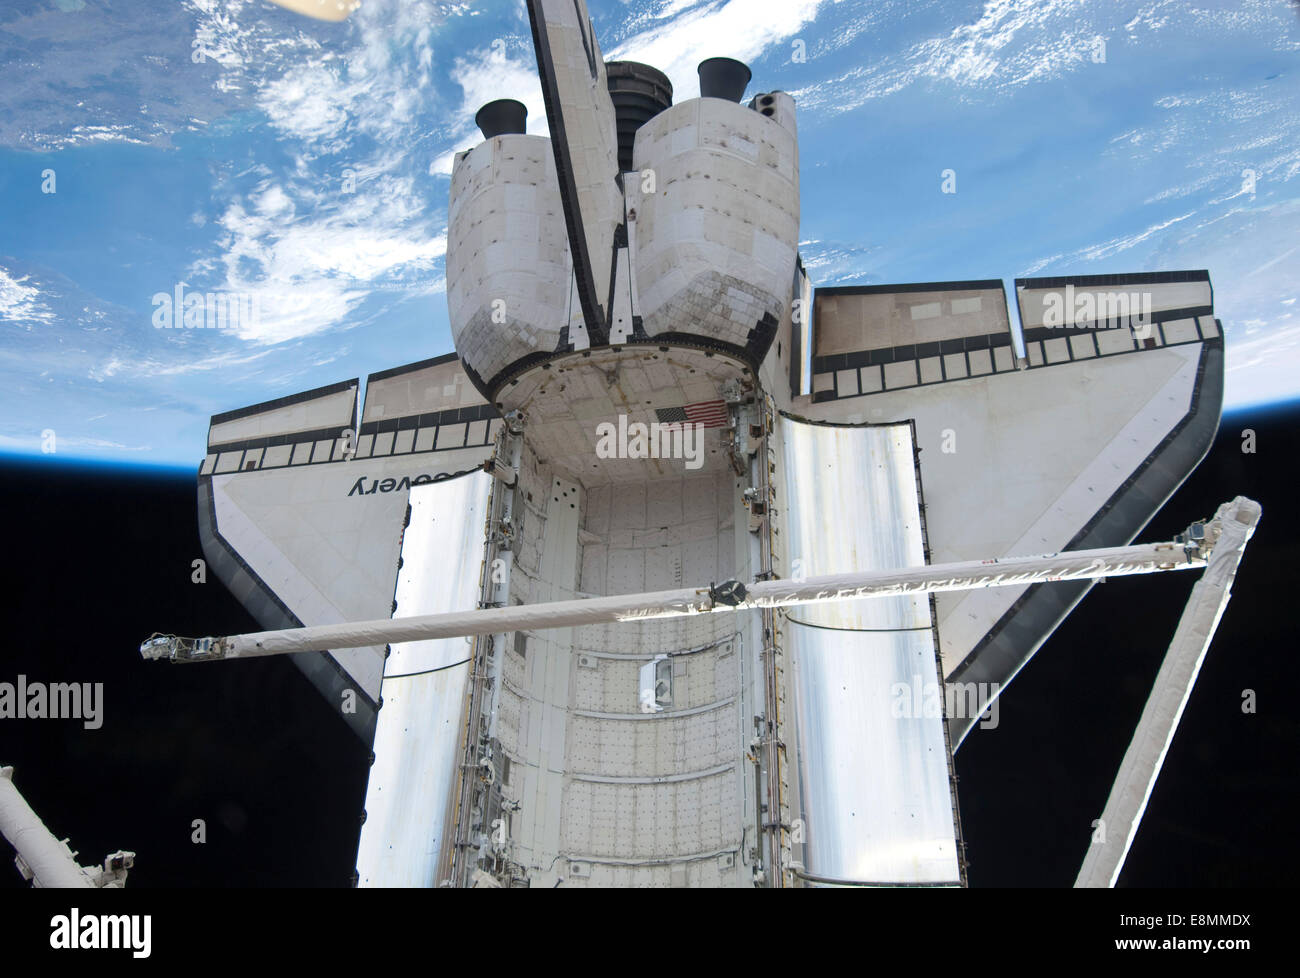
RFE8MMDX–6 marzo 2011 - la navetta spaziale Discovery e la sua remota sistema di manipolatore/orbiter boom sistema sensore (RMS/OBSS), backdropped da
RFMAG7M8–Vista del telecomando sistema di manipolatore (RMS) effettore terminale su un lembo di terra con un solare pattern starburst dietro di essa
RF2JRA9KN–Uomo maturo e giovane donna con tablet che parlano di tagliare il blocco polimerico mentre lavora in officina con la fresa a braccio robotica
RFWMHD9Y–Il braccio robotico su sfondo bianco. Mano meccanica. Robot industriale manipolatore. Moderna tecnologia industriale. Il rendering 3d.
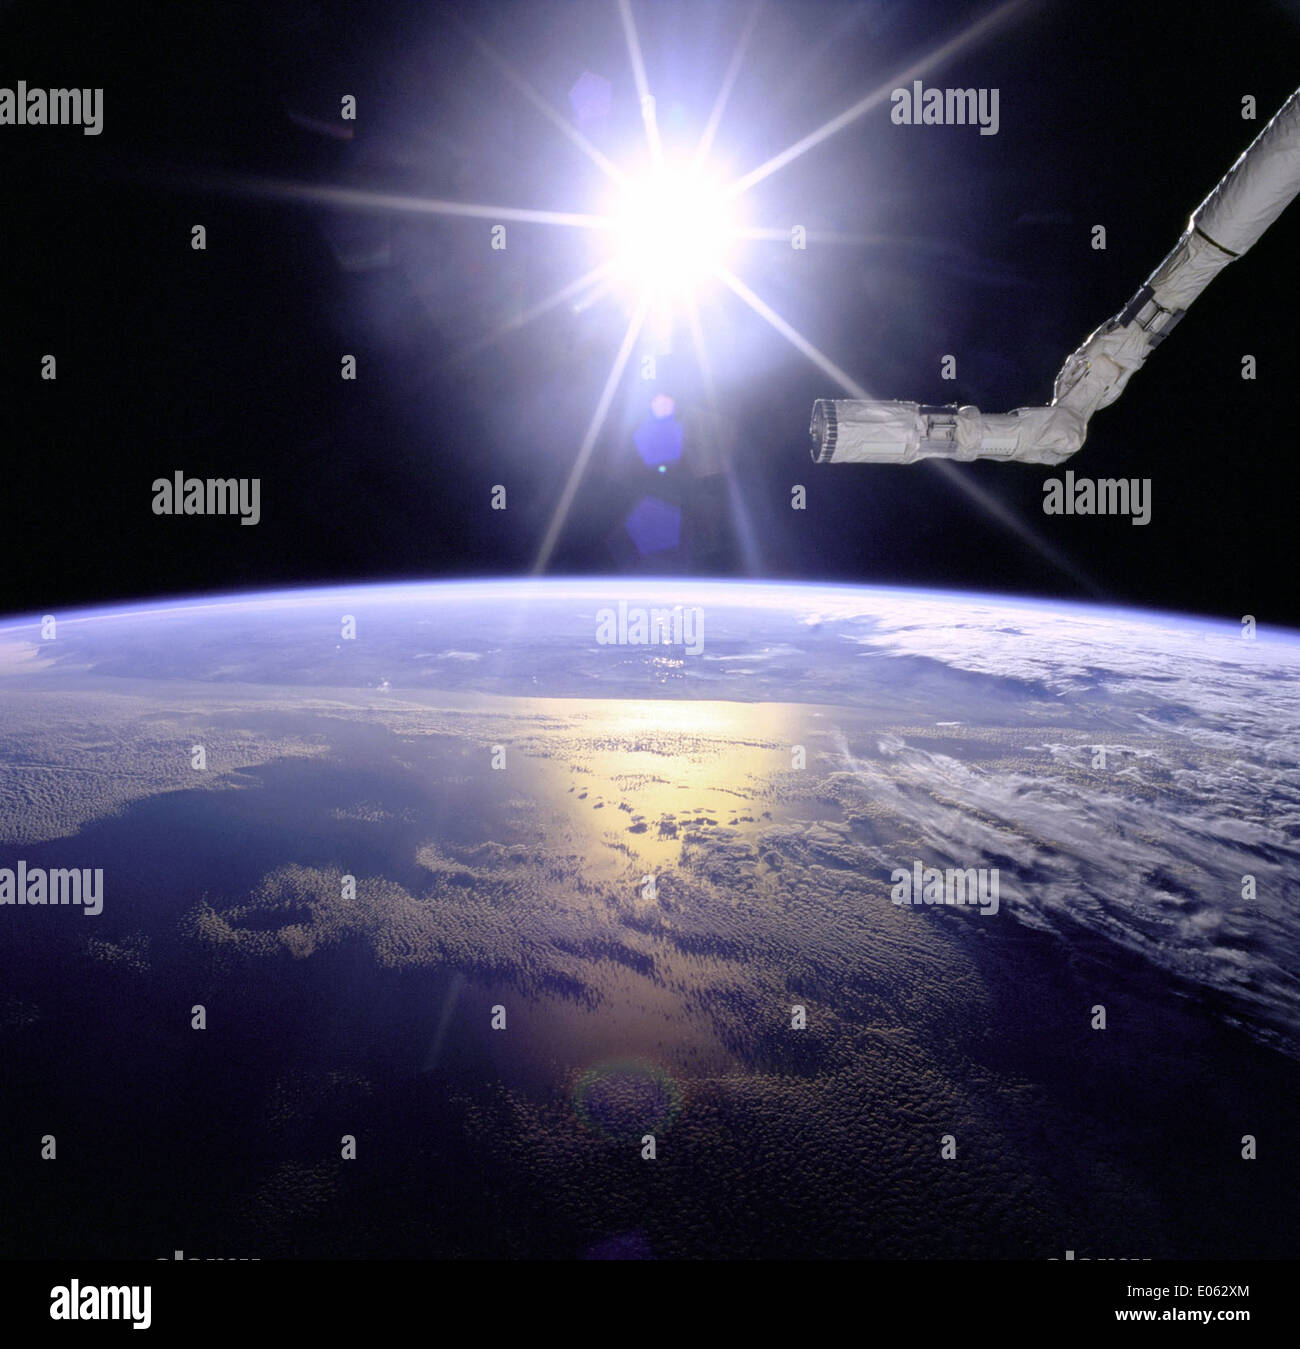
RME062XM–Il RMS Canada Arm della NASA ha fotografato la Terra con la luce del sole dietro il braccio, utilizzato per la manipolazione di veicoli spaziali, lo spiegamento di satelliti e il supporto delle operazioni a bordo dello Space Shuttle, contribuendo alla ricerca, all'osservazione e ai compiti di volo spaziale.
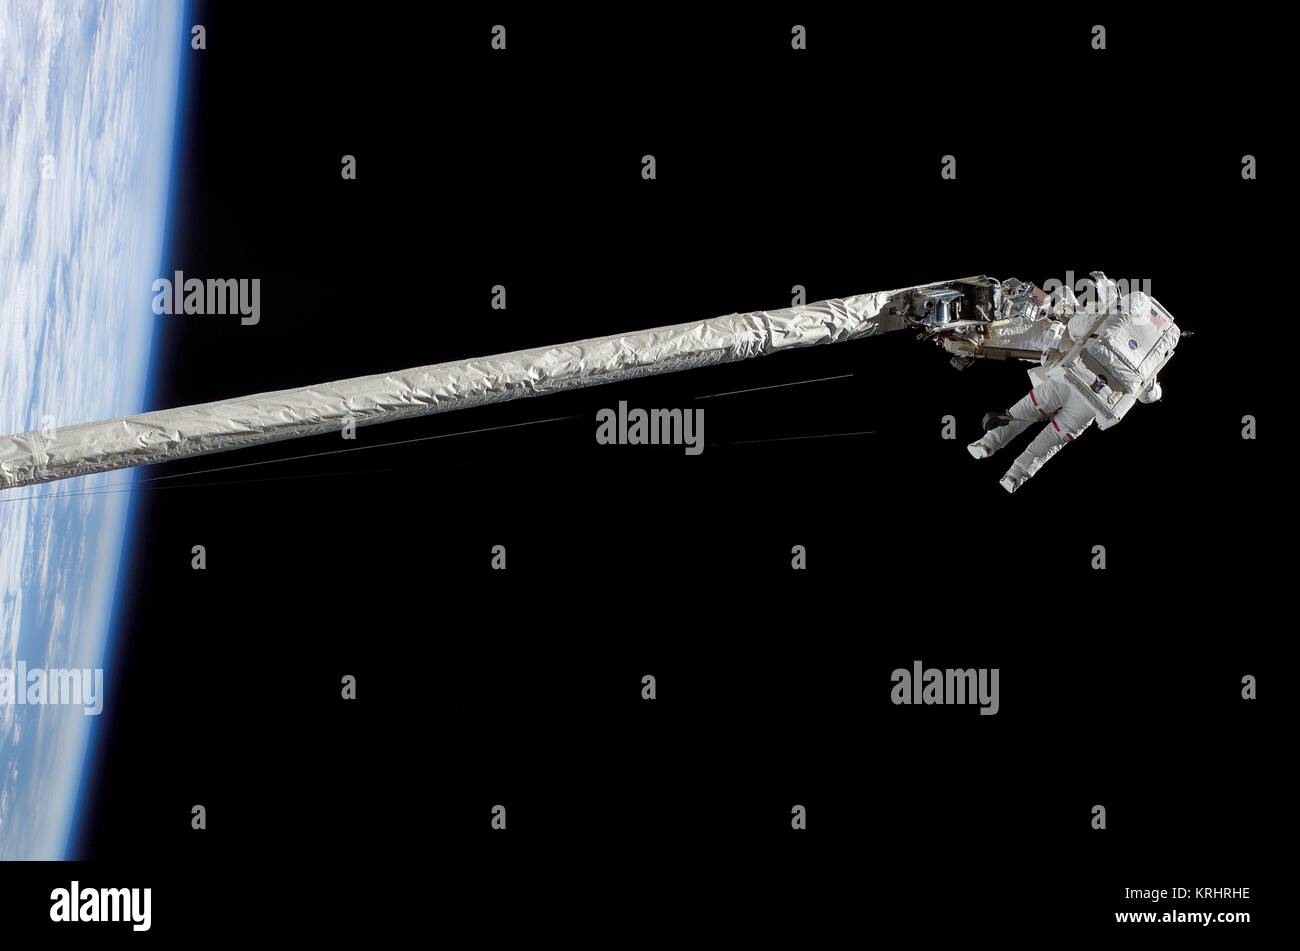
RMKRHRHE–La NASA Stazione Spaziale Internazionale lo Space Shuttle Discovery STS-121 missione il primo equipaggio astronauta americano Piers Sellers lavora sul telecomando sistema di manipolatore braccio durante un'attività extravehicular spacewalk Luglio 8, 2006 in orbita intorno alla terra.
RM3F7PM6E–Il braccio del sistema di manipolazione remota (RMS) durante la missione STS-51F del programma dello Space Shuttle.

RFBH5YK2–Il canadese-spazio costruito la stazione remota sistema di manipolatore (Canadarm2), durante la fase di disinserimento di attività.
RFMAG7K9–Vista del telecomando sistema di manipolatore (RMS) effettore terminale su un lembo di terra con un solare pattern starburst dietro di essa
RF2JRA9H2–Zoom out vista di uomo e donna in respiratori e maschera facciale discutere braccio robotico fresatura blocco di taglio del polimero in sala di lavoro
RFWWFTY8–Il braccio robotico su sfondo bianco. Mano meccanica. Robot industriale manipolatore. Moderna tecnologia industriale. Il rendering 3d.
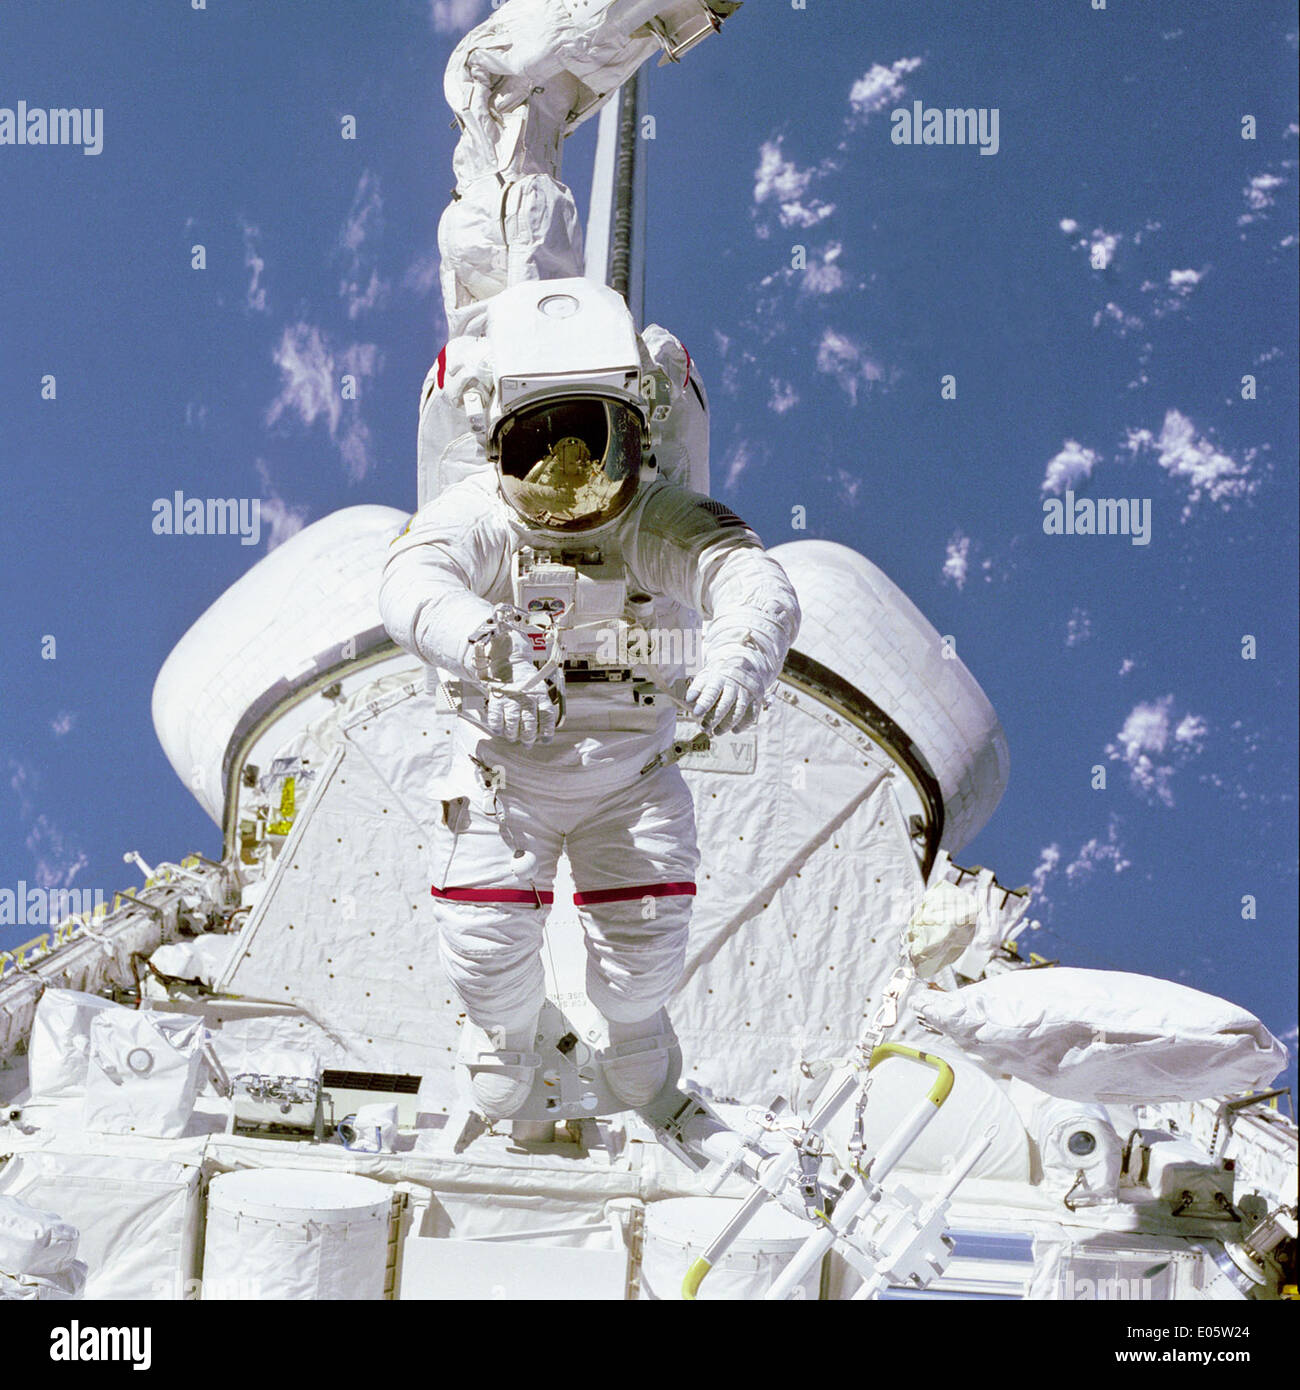
RME05W24–L'astronauta Bruce McCandless condusse un EVA sullo Space Shuttle Challenger durante la missione STS-41B, azionando il Canadarm, utilizzando un poggiapiedi mobile, gestendo carichi utili ed eseguendo operazioni stravaganti, contribuendo al successo della missione e alla ricerca spaziale.
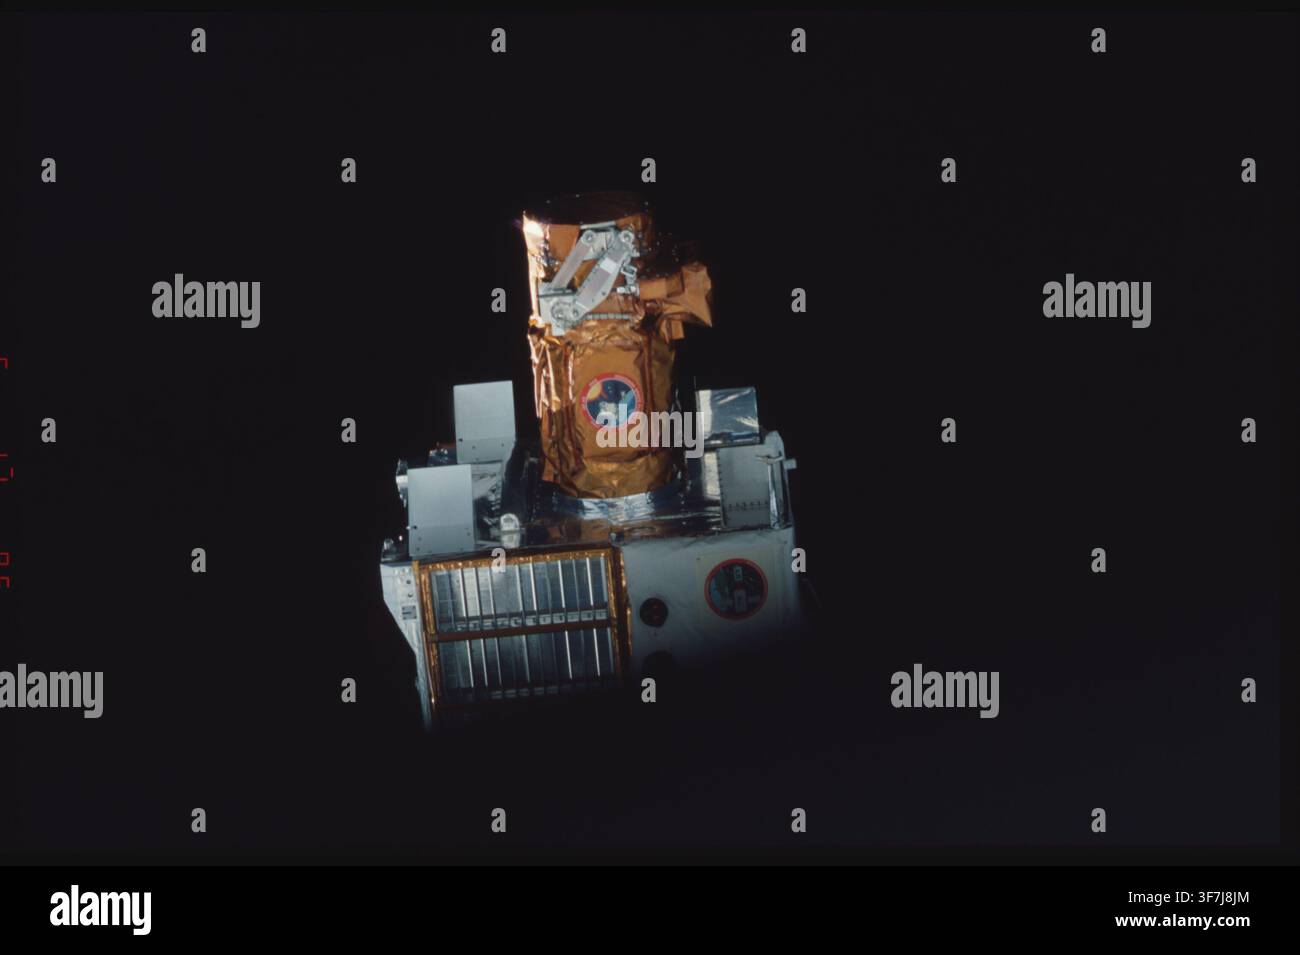
RM3F7J8JM–Il satellite Spartan 201 maneggiato dal braccio del sistema di manipolazione a distanza (RMS) durante la missione STS-95.
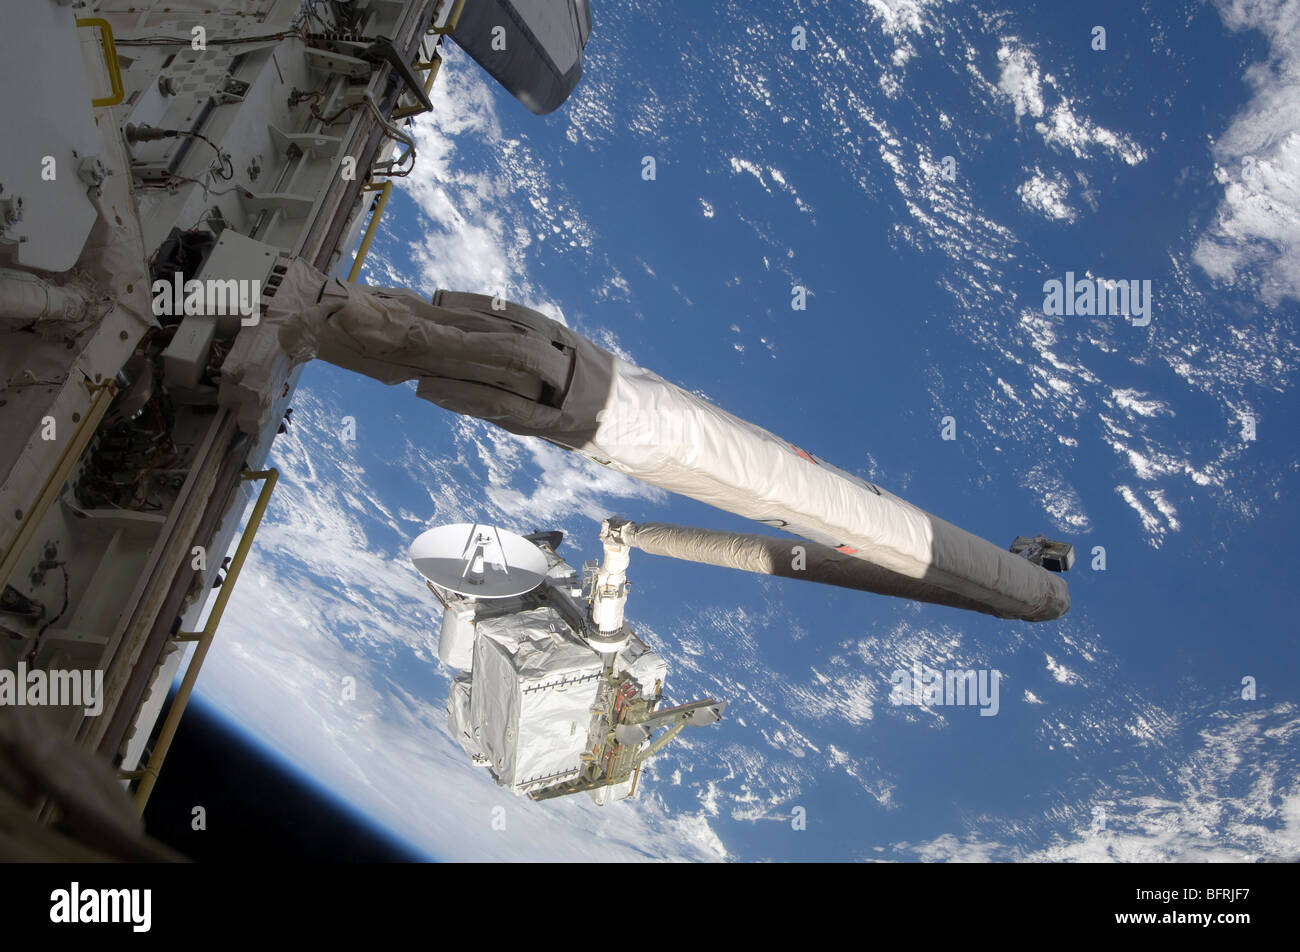
RFBFRJF7–Il sistema integrato di supporto di carico nel cogliere la navetta del telecomando del sistema di manipolatore braccio.
RF2JRA9MY–Uomo irriconoscibile in abiti e guanti casual che misurano il blocco di plastica con nastro prima di mettere il polimero sul banco di lavoro durante il lavoro in officina professionale
RFWMHD8C–Il braccio robotico su sfondo bianco. Mano meccanica. Robot industriale manipolatore. Moderna tecnologia industriale. Il rendering 3d.
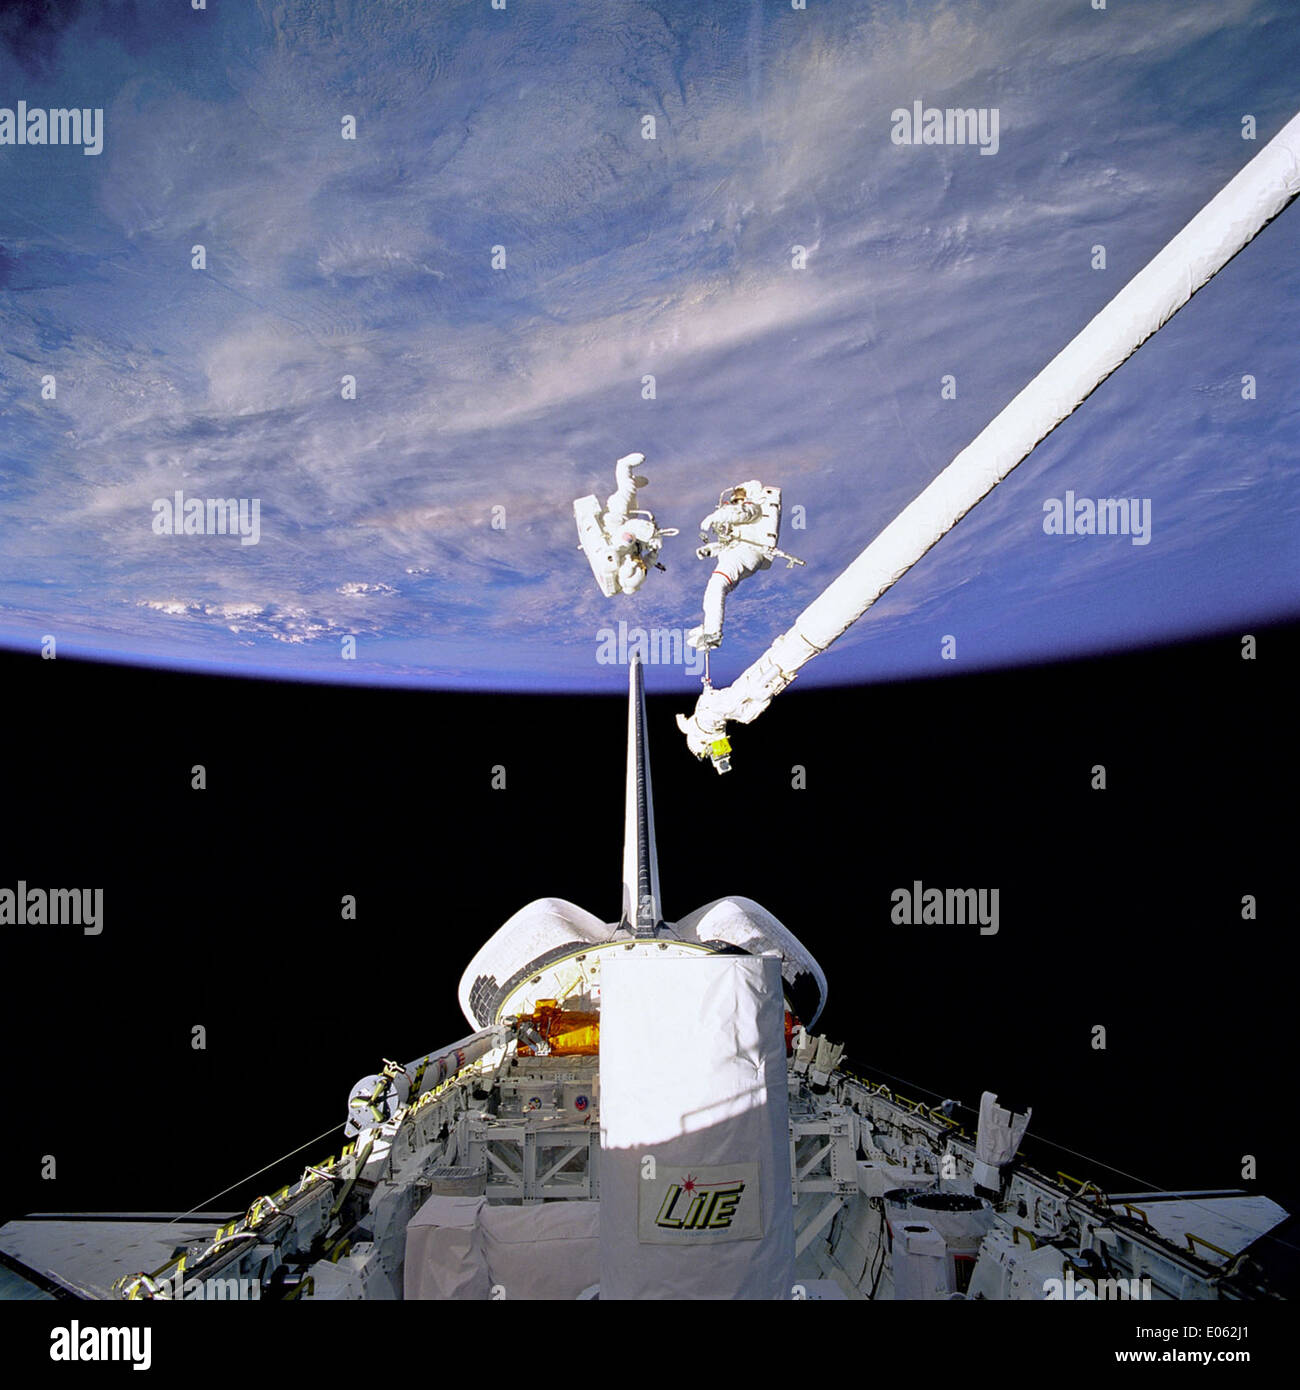
RME062J1–Il sistema SAFER è stato testato su STS-64 per migliorare la sicurezza degli astronauti durante le passeggiate spaziali, utilizzato insieme al Canada Arm e al RMS Remote Manipulator System.
RM3F7J8NF–Il satellite Spartan 201 maneggiato dal braccio del sistema di manipolazione a distanza (RMS) durante la missione STS-95.
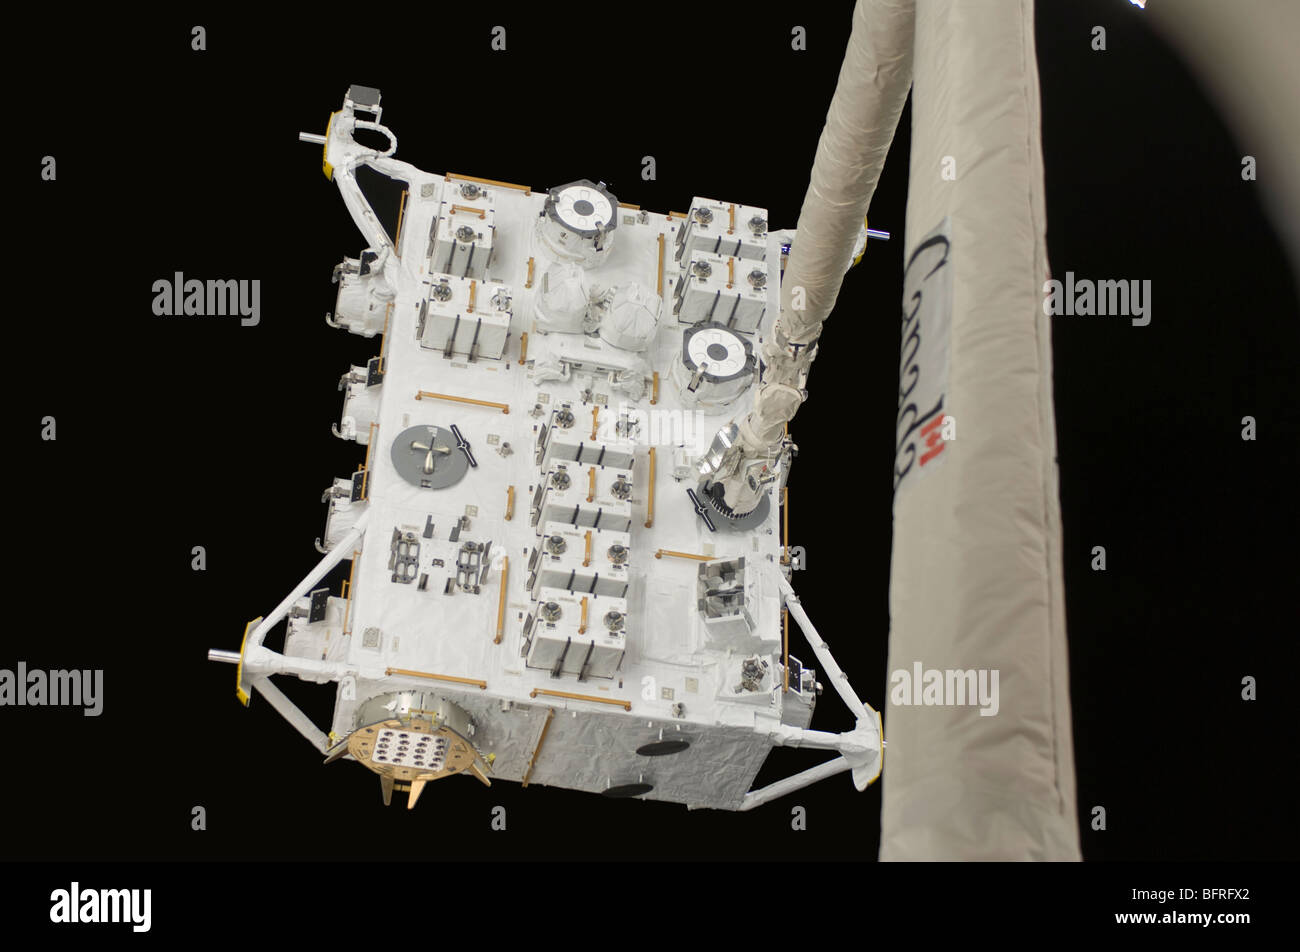
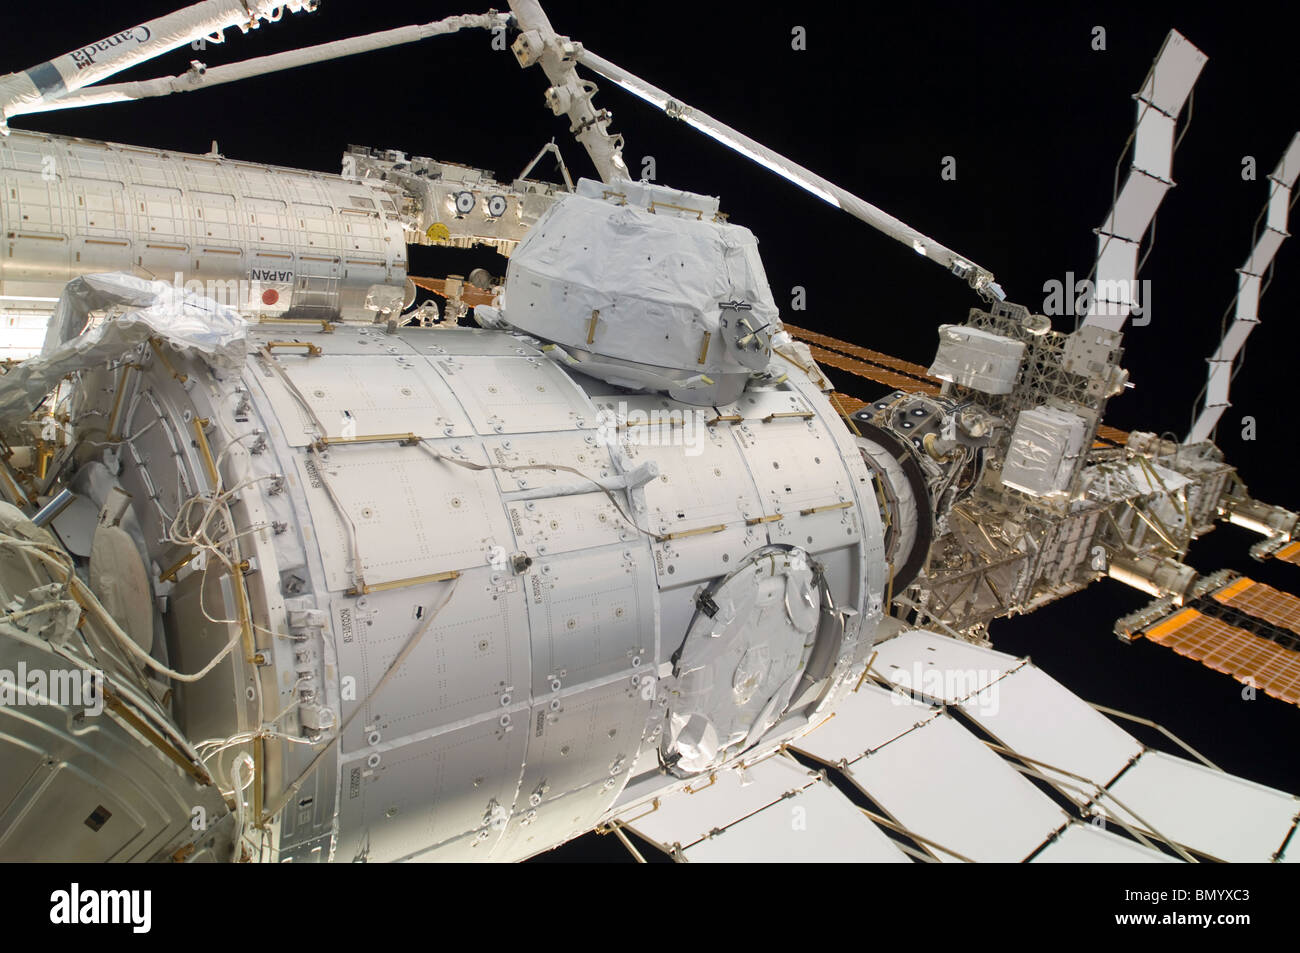
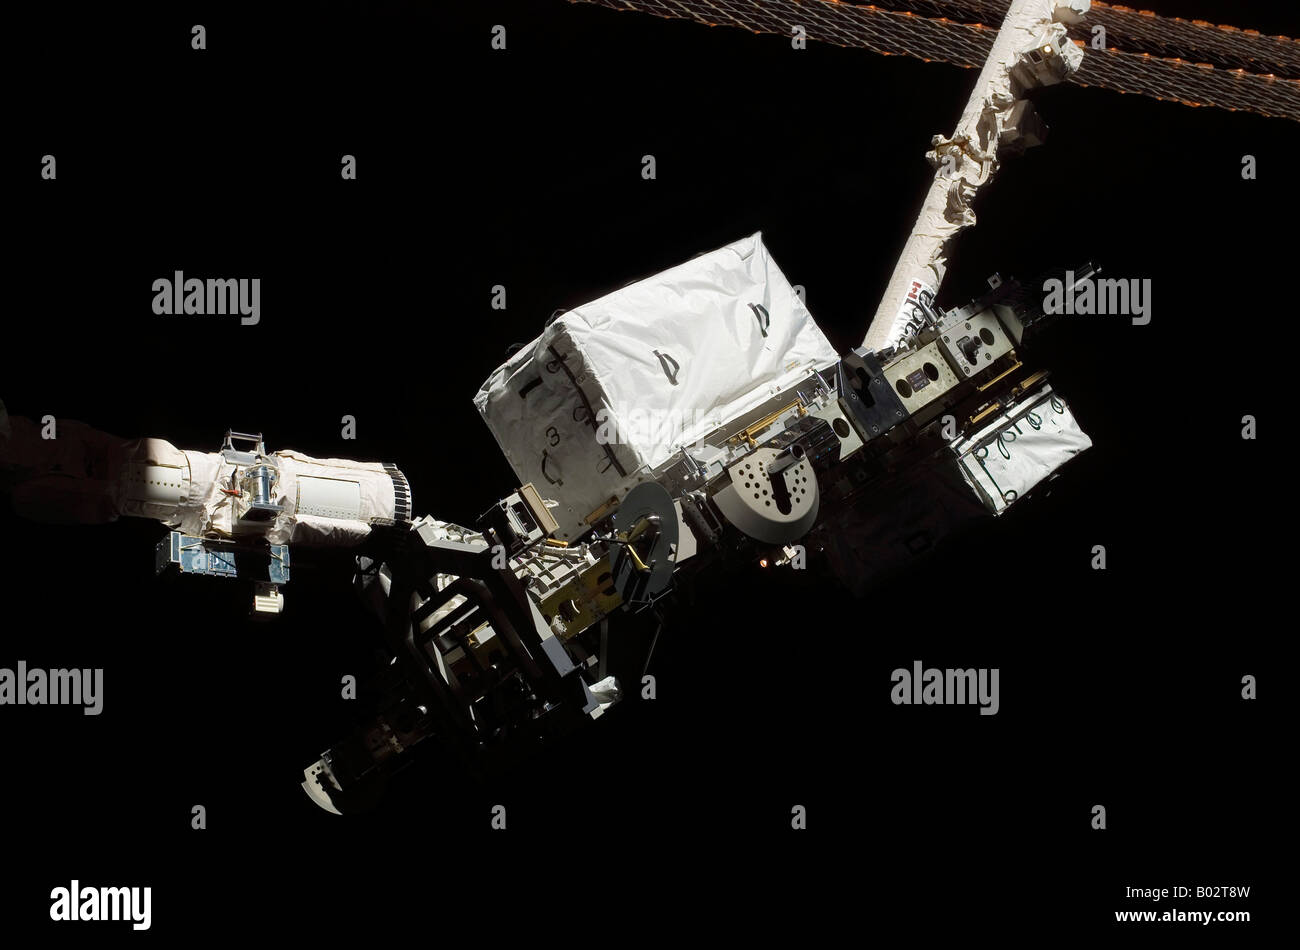
RFBFRFX2–L'esperimento giapponese Modulo impianto esposta nel cogliere la navetta del telecomando del sistema di manipolatore braccio.
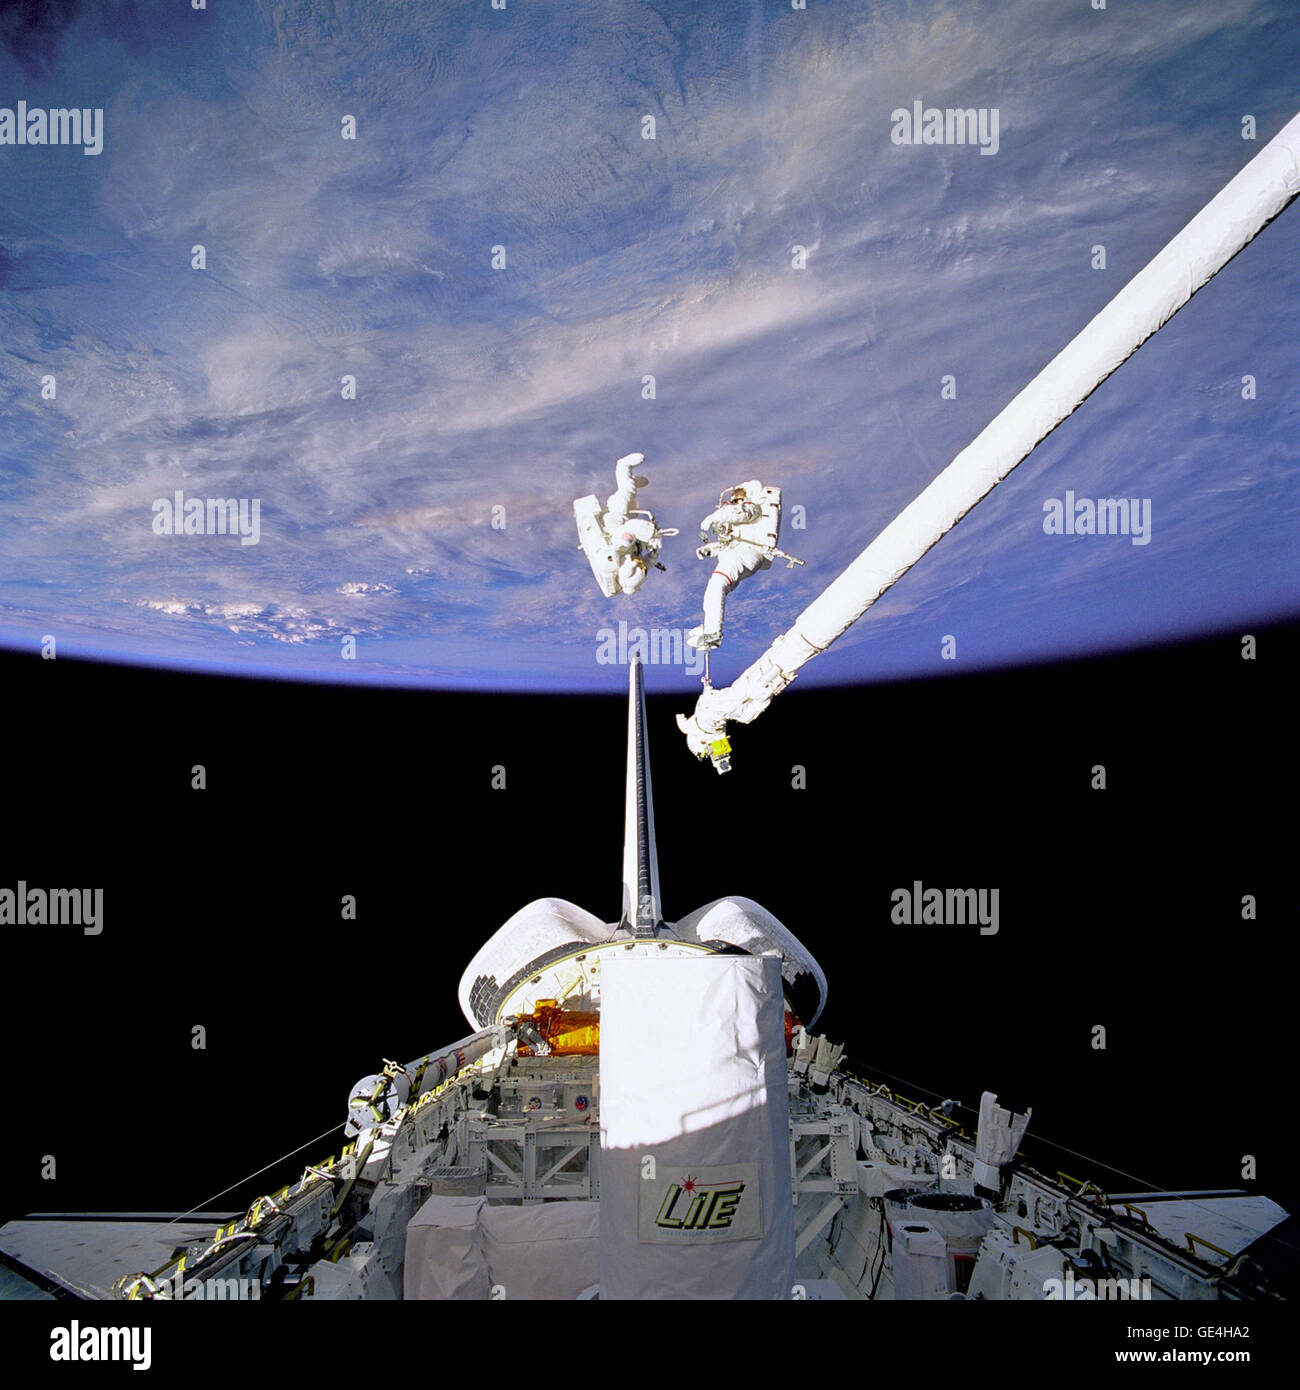
RMGE4HA2–Gli astronauti Carl J. Meade e Mark C. Lee testano il sistema Simplified Aid For EVA Rescue (SAFER) a bordo dello Space Shuttle Discovery, con Lee ancorato al braccio robotico del Remote Manipulator System (RMS) durante una passeggiata spaziale a 130 miglia nautiche sopra la Terra.
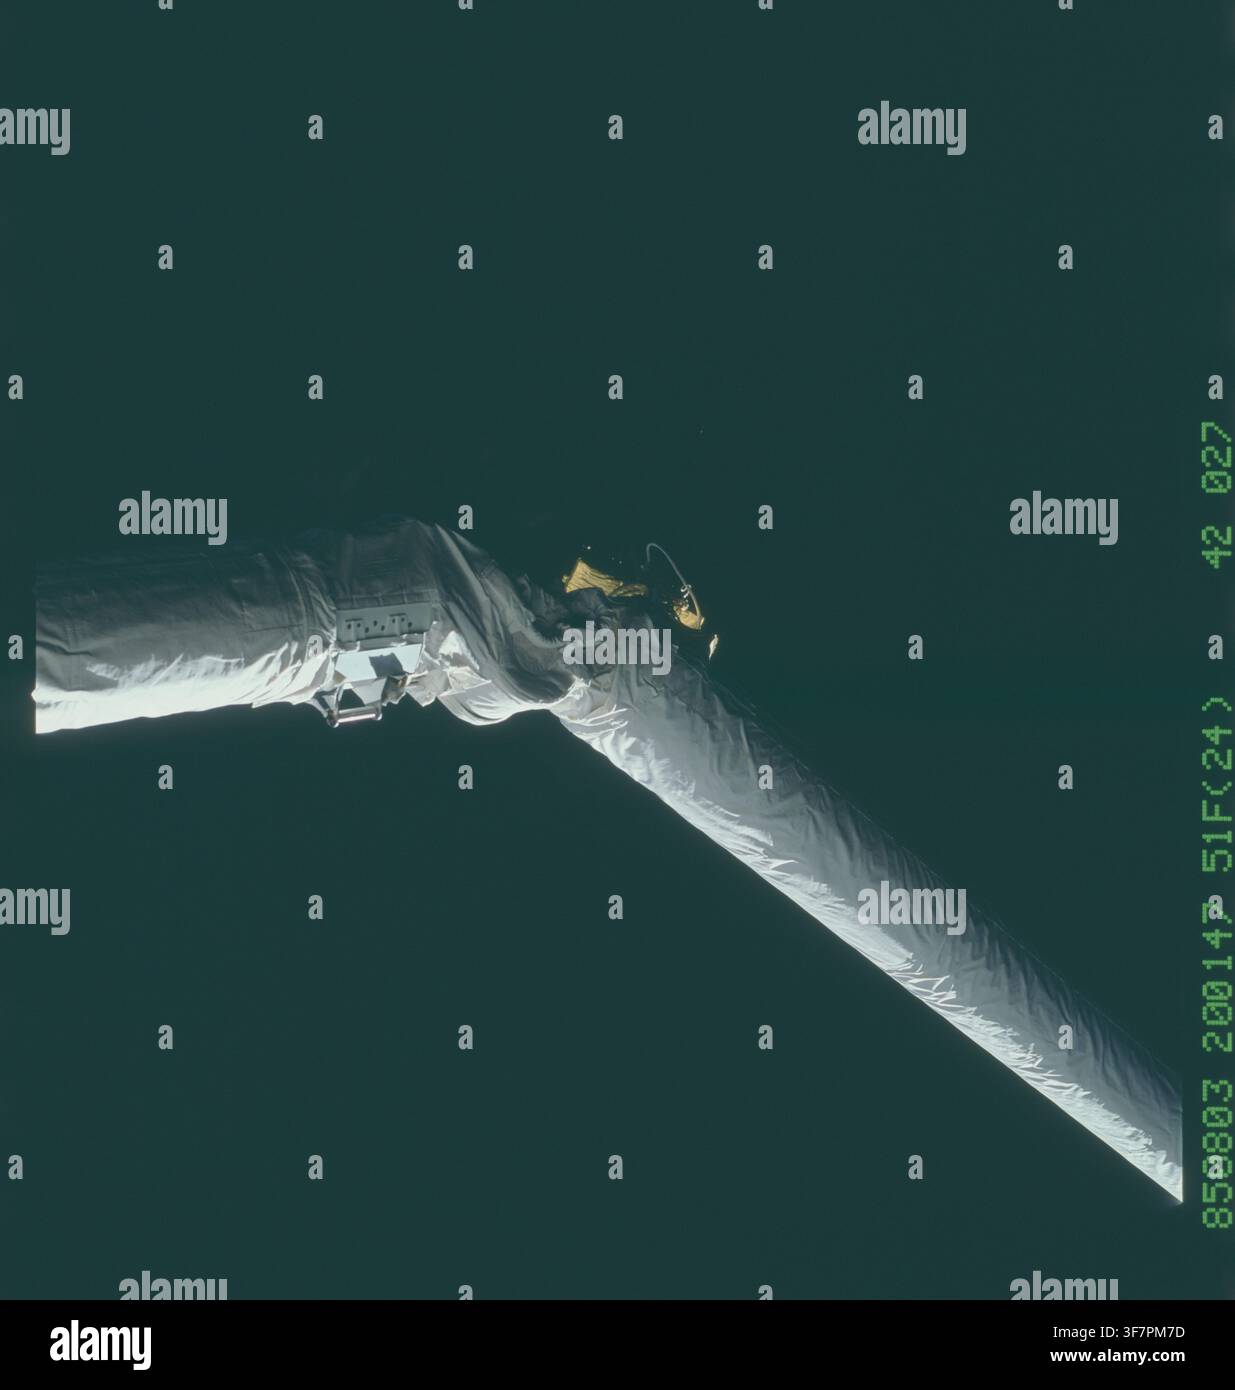
RM3F7PM7D–Il braccio del sistema di manipolazione remoto (RMS), utilizzato durante la missione STS-51F del programma dello Space Shuttle.

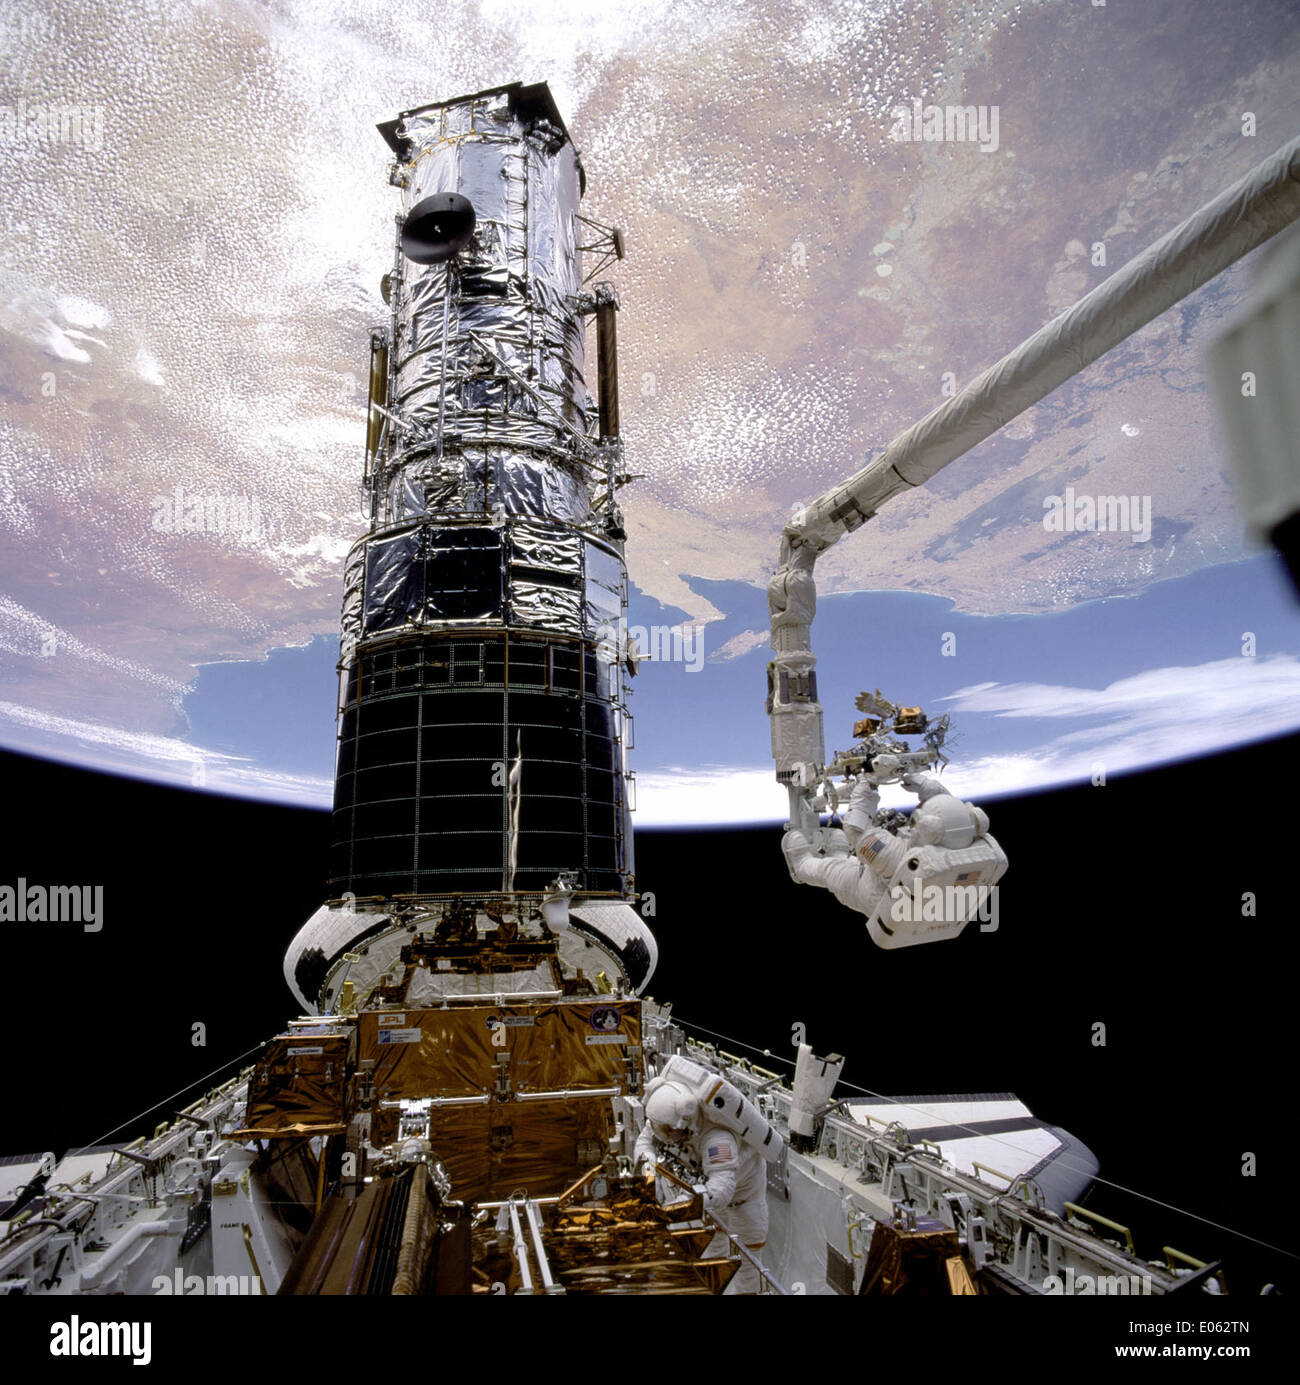
RME062TN–Gli astronauti Jeffrey Hoffman e Story Musgrave condussero una passeggiata spaziale per servire il telescopio spaziale Hubble, utilizzando il Remote Manipulator System e il Canada Arm per la manutenzione, le riparazioni e le operazioni scientifiche.
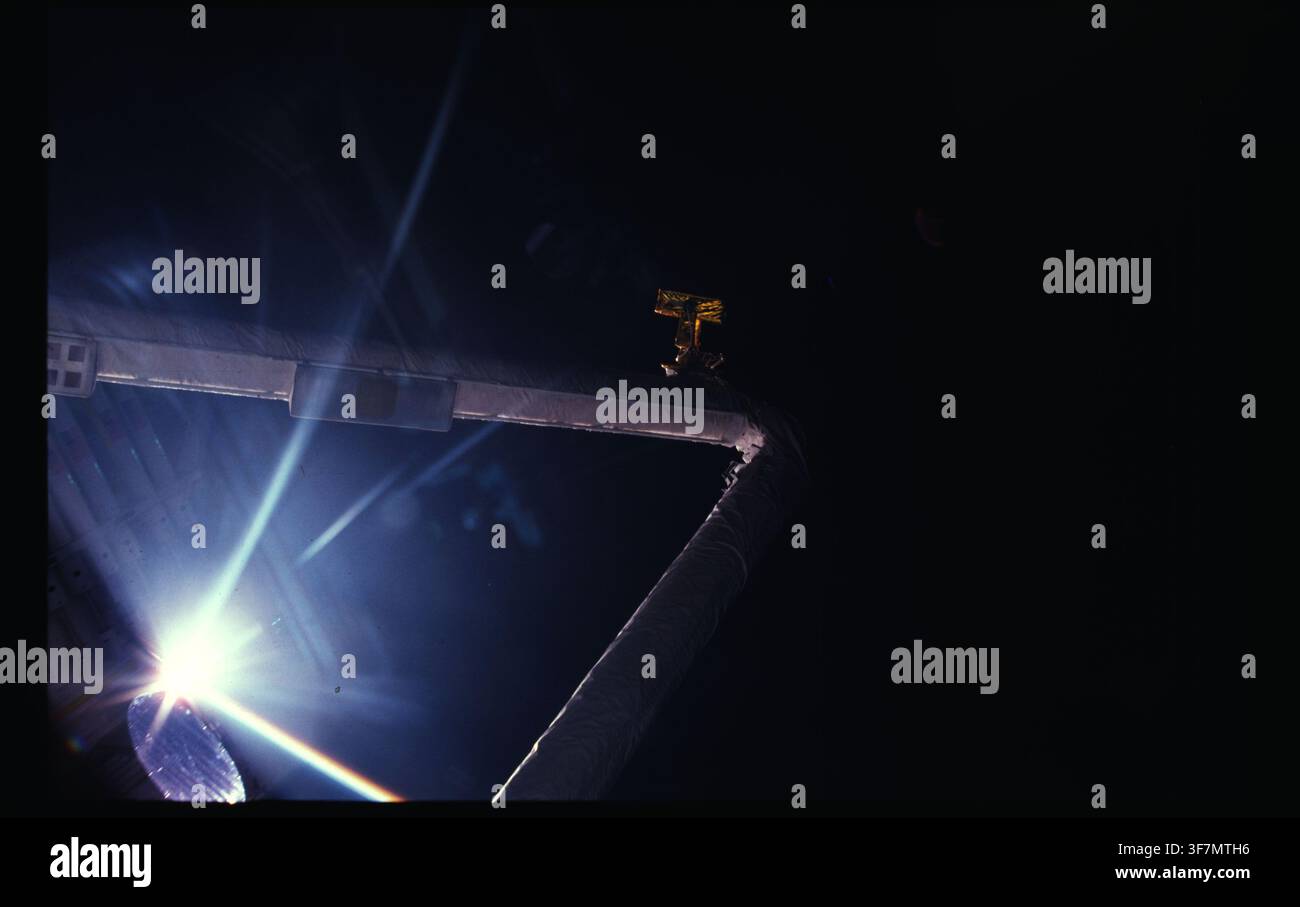
RM3F7MTH6–Il braccio del sistema di manipolazione remoto (RMS) nella stiva di carico dello Space Shuttle Atlantis, durante la missione STS-61B.
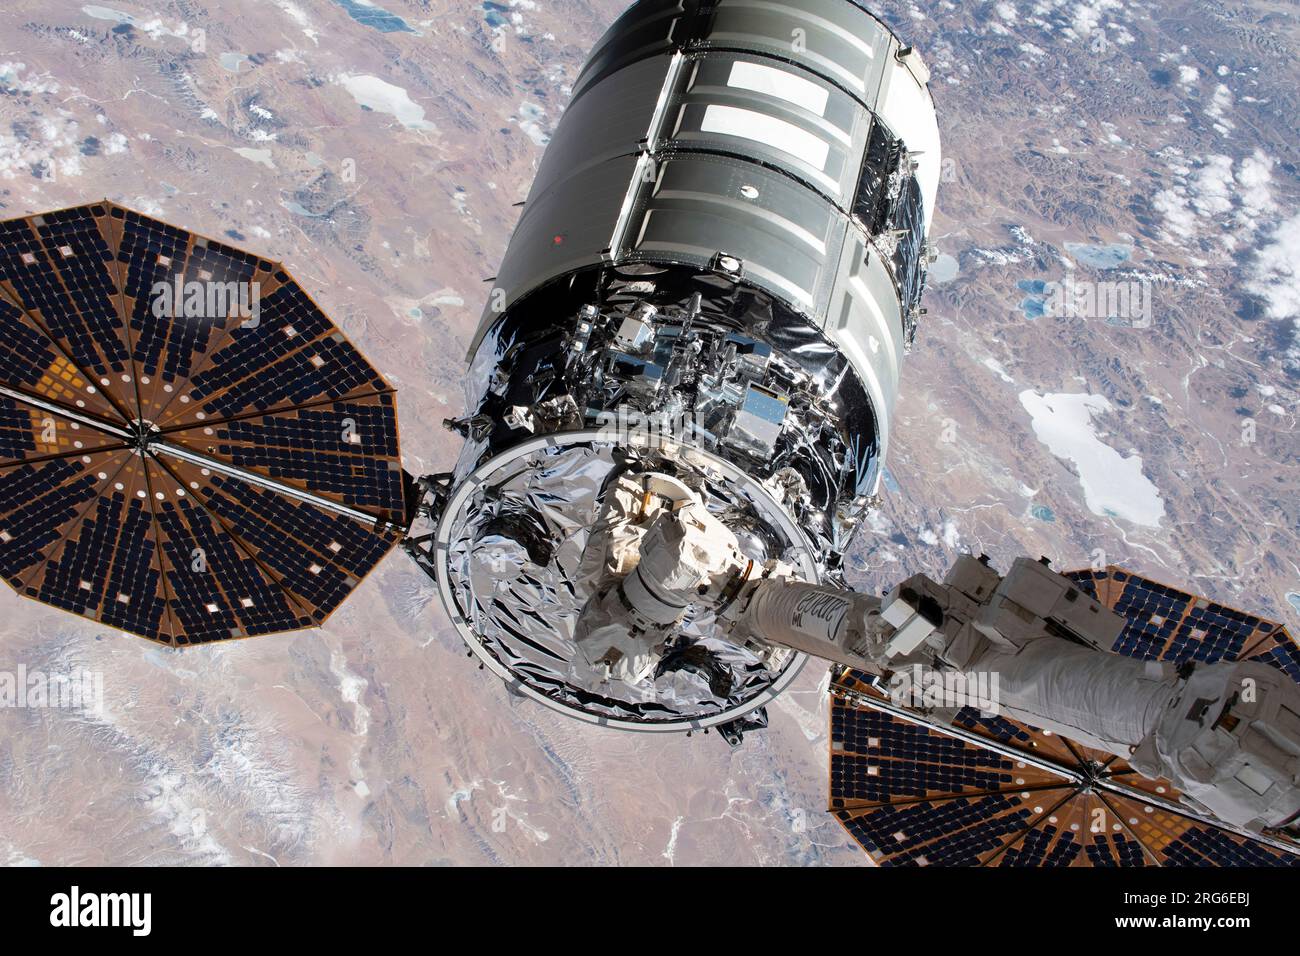
RF2RG6EBJ–La navicella spaziale Cygnus è raffigurata nelle impugnature del braccio robotico Canadarm2.
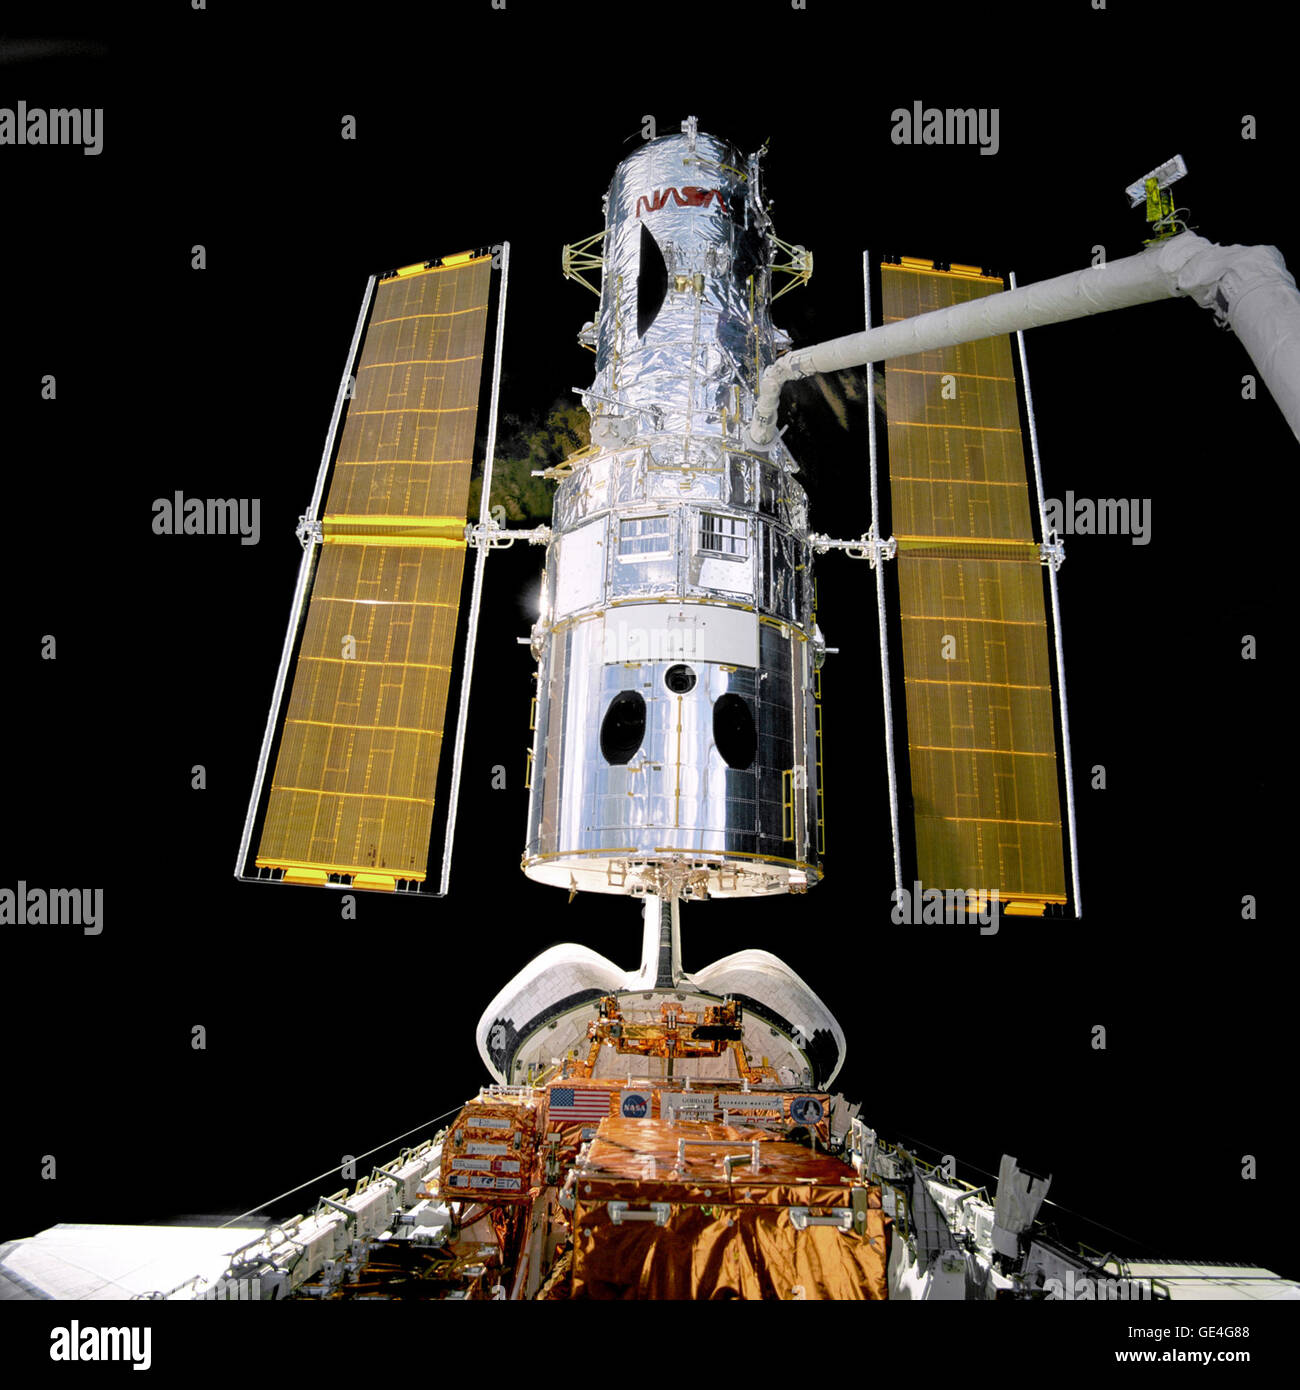
RMGE4G88–Durante l'Hubble Space Telescope Servicing Mission 2 (STS-82) della NASA, il telescopio è libero e sollevato alla luce del sole dal Remote Manipulator System (RMS) dalla Payload Bay dello Shuttle Discovery. Questa operazione faceva parte della missione di aggiornare e riparare l'Hubble.
RM3F7P0XH–La struttura Wake Shield sul braccio del sistema manipolatore remoto durante la missione STS-060 dello Space Shuttle.

RF2RG6EJW–Il braccio robotico Canadarm2 come stazione spaziale Internazionale orbita sulla Mongolia.
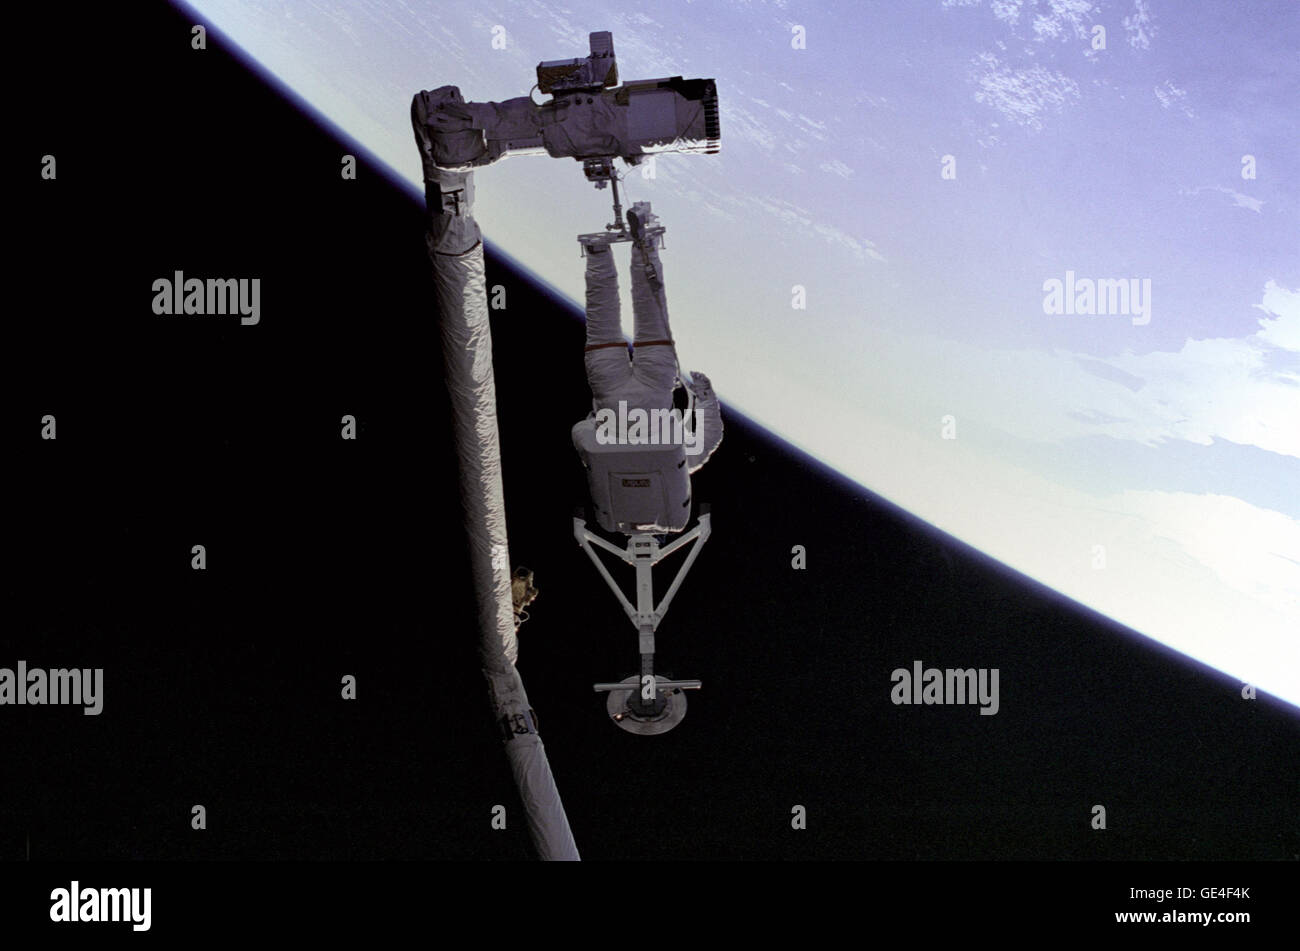
RMGE4F4K–Durante la missione STS-49, lo specialista di missione Pierre Thuot utilizza il Remote Manipulator System (RMS) per tentare di afferrare il satellite Intelsat vi malfunzionante, che non era riuscito a raggiungere l'orbita prevista a causa di un malfunzionamento del motore.
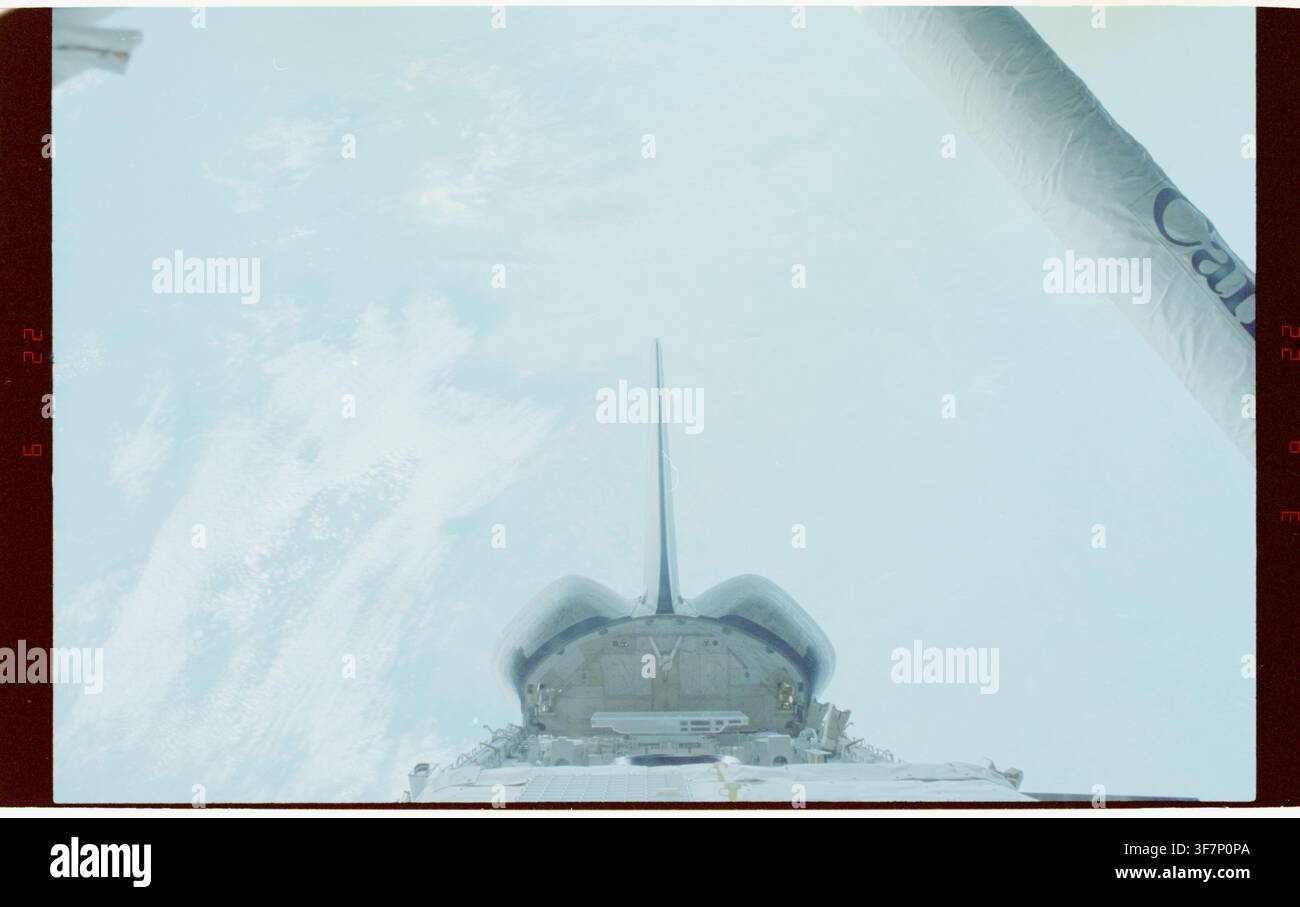
RM3F7P0PA–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.
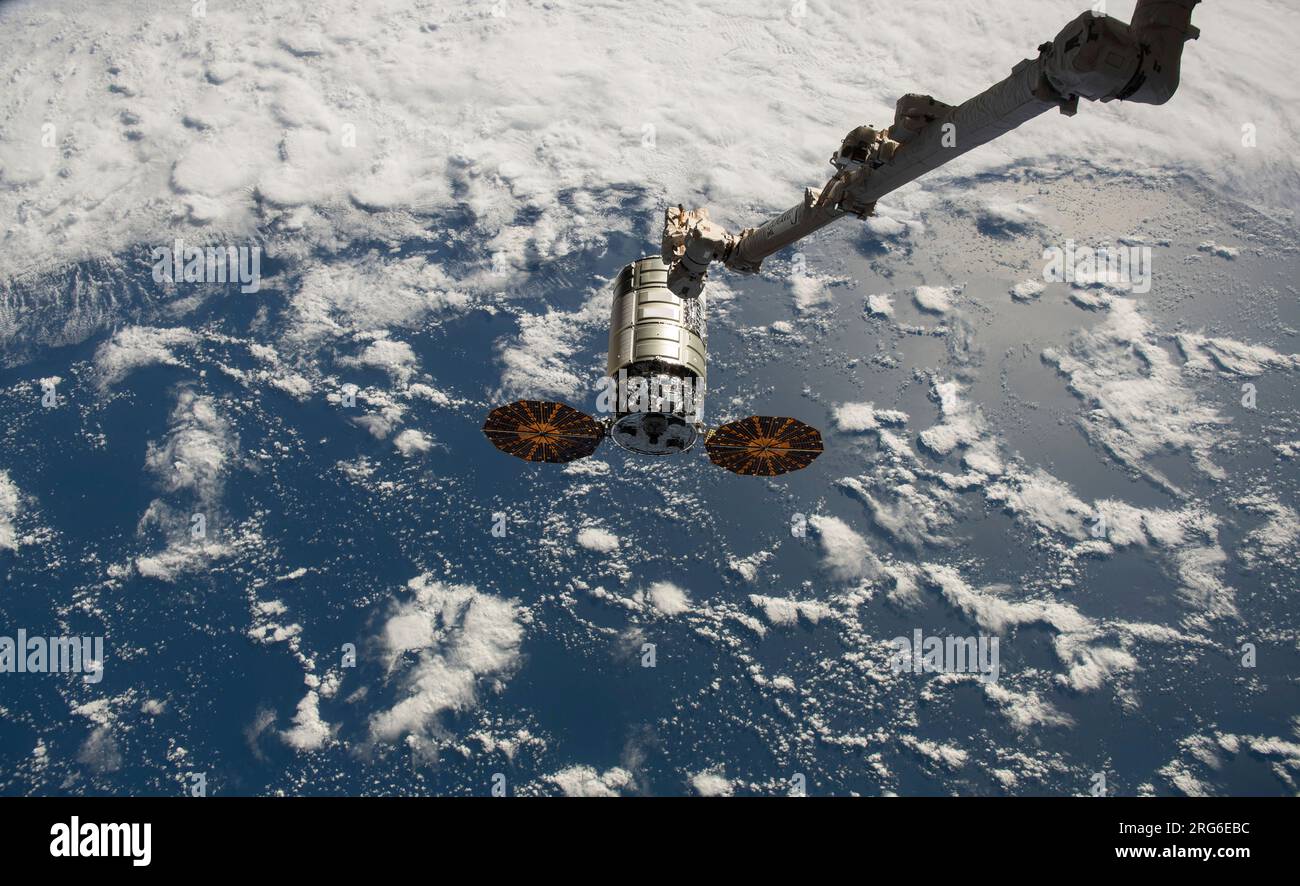
RF2RG6EBC–Il braccio robotico Canadarm2 si allunga per catturare la navicella spaziale Cygnus mentre si avvicina alla ISS.
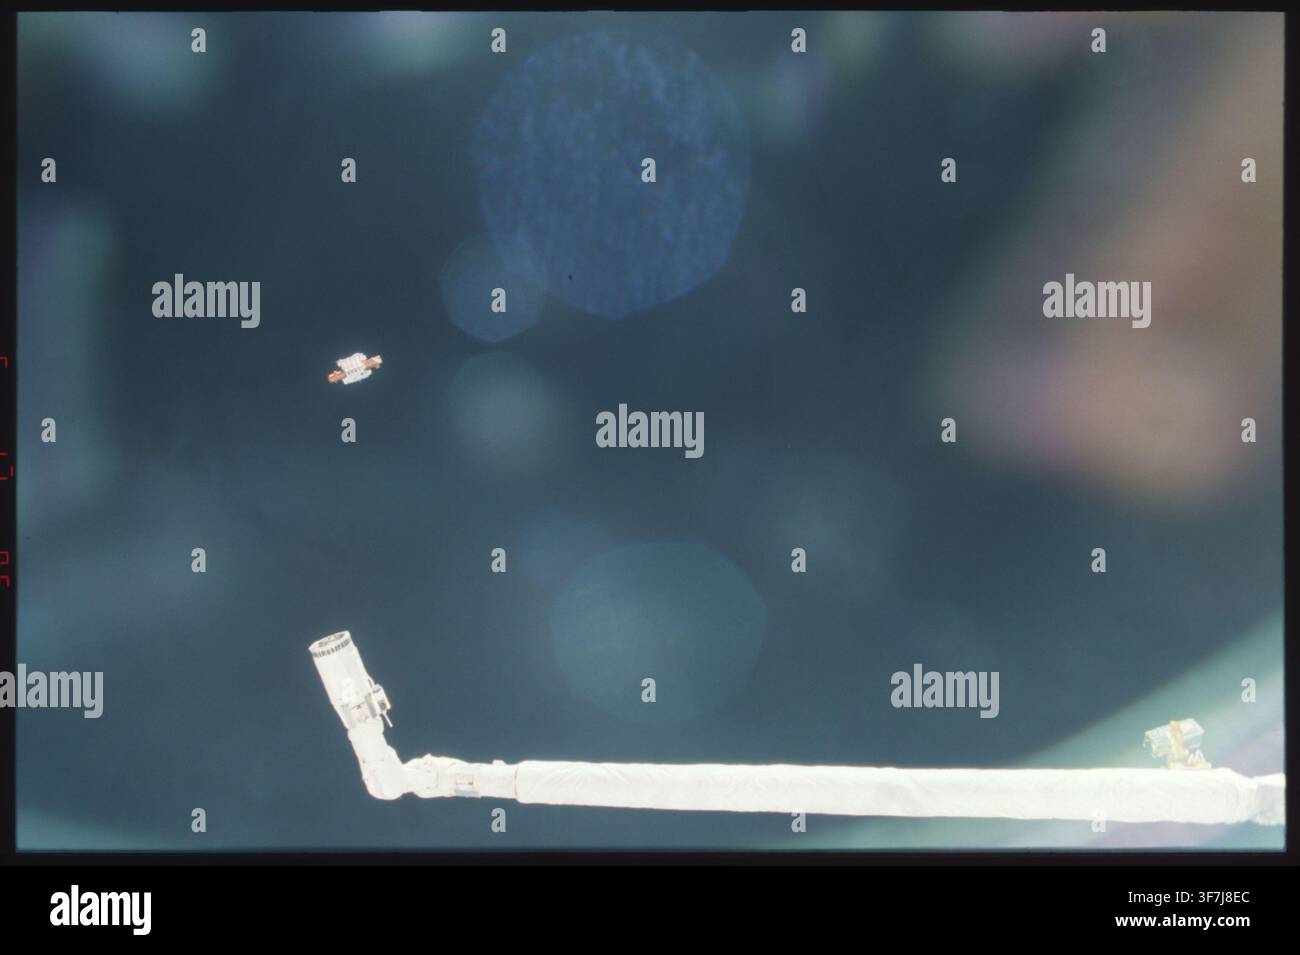
RM3F7J8EC–Il braccio del sistema di manipolazione remota (RMS) dello Space Shuttle che cattura il satellite Spartan 201 durante la missione STS-095.
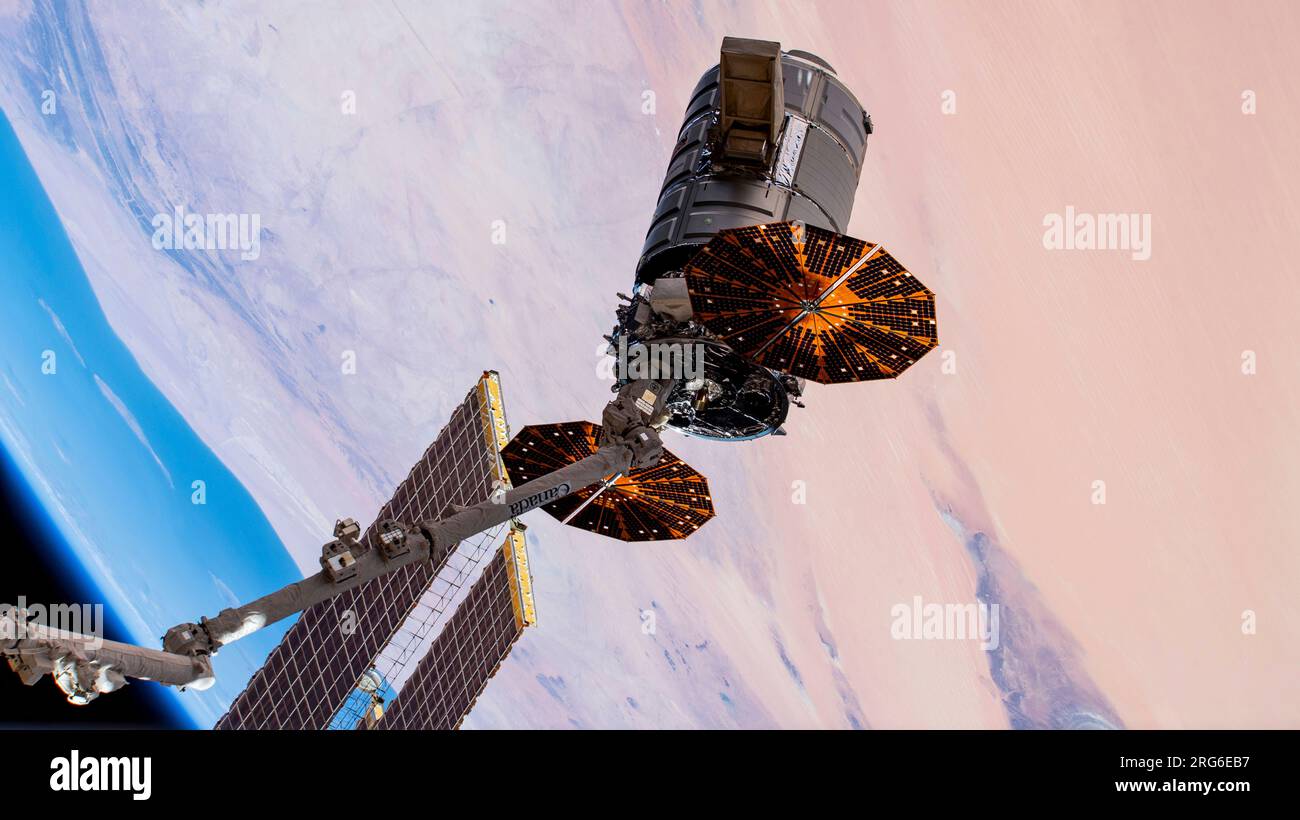
RF2RG6EB7–La navicella spaziale Cygnus, nelle impugnature del braccio robotico Canadarm2 sopra l'Africa occidentale.
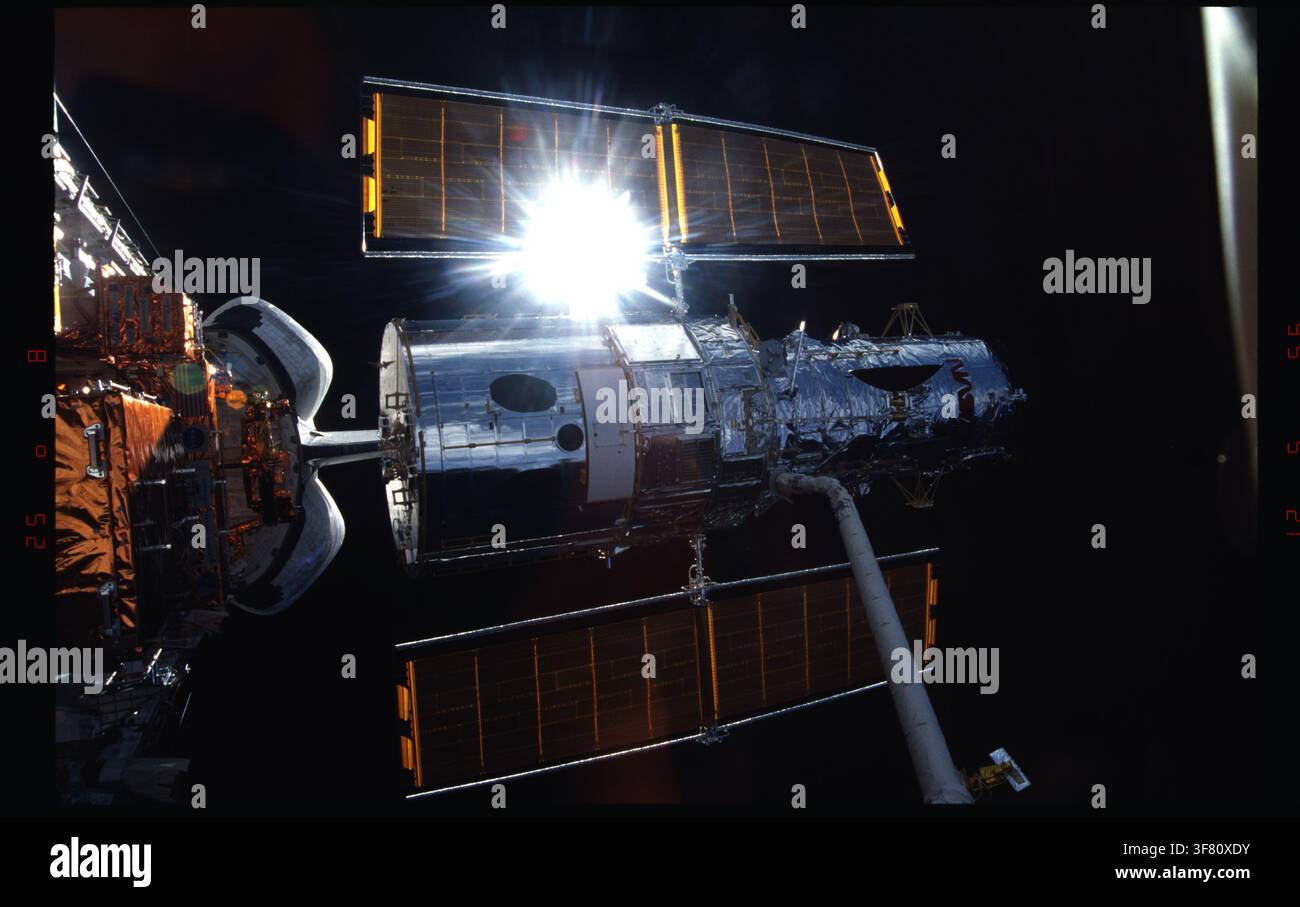
RM3F80XDY–Dispiegamento del telescopio spaziale Hubble mediante il braccio del sistema di manipolazione a distanza durante la missione STS-82.
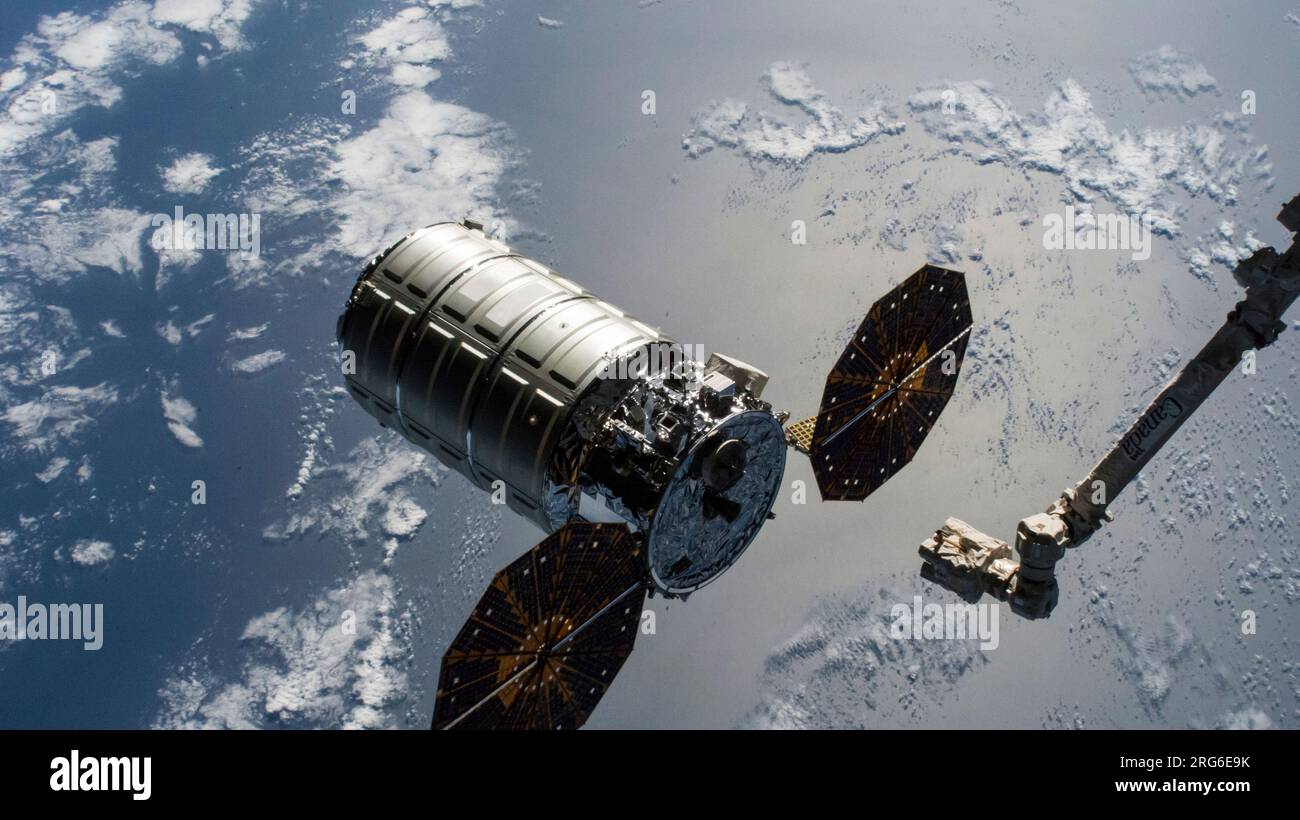
RF2RG6E9K–La navicella spaziale Cygnus viene rilasciata dalle impugnature del braccio robotico Canadarm2 sopra l'Oceano Pacifico al largo del Perù.
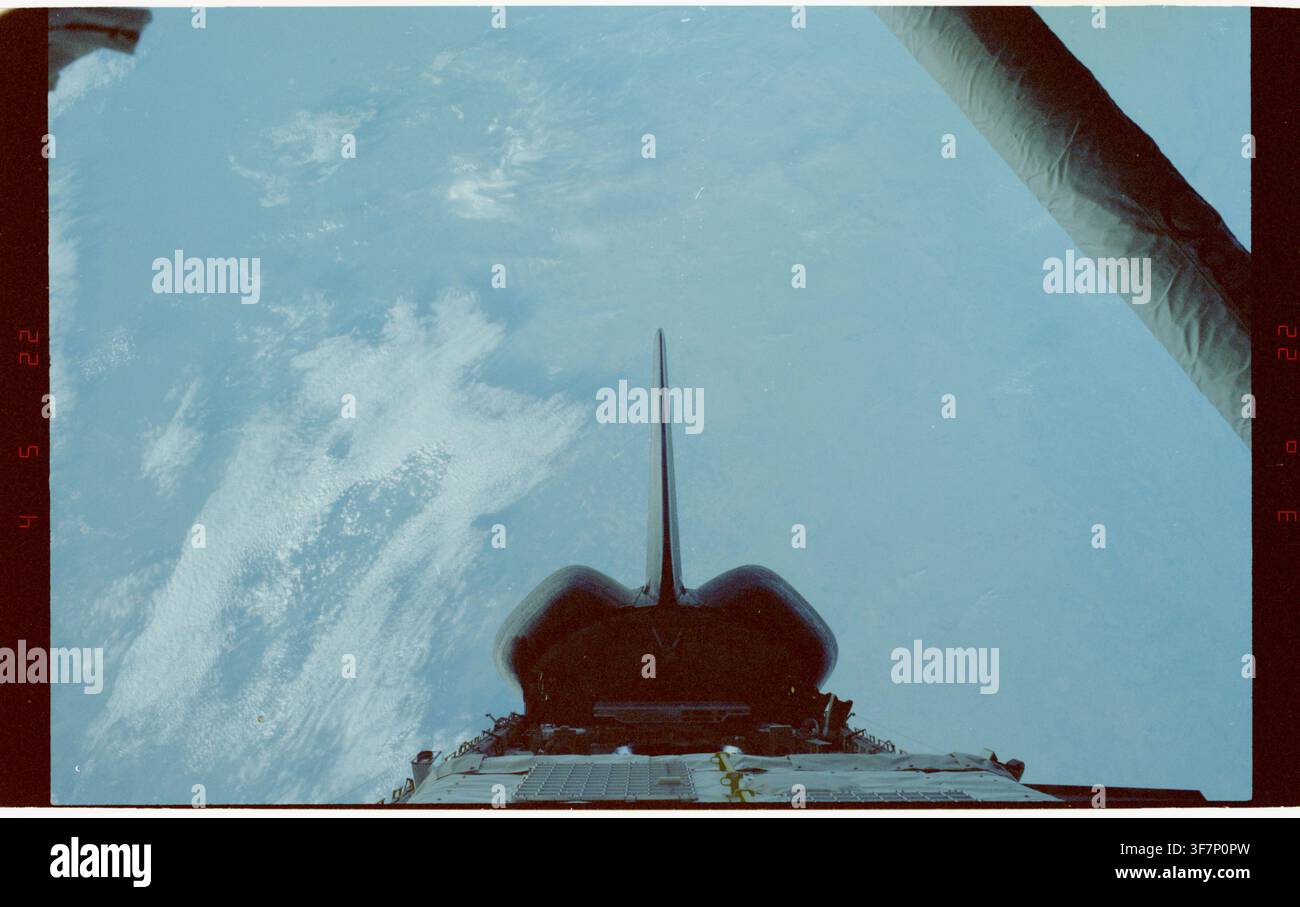
RM3F7P0PW–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.
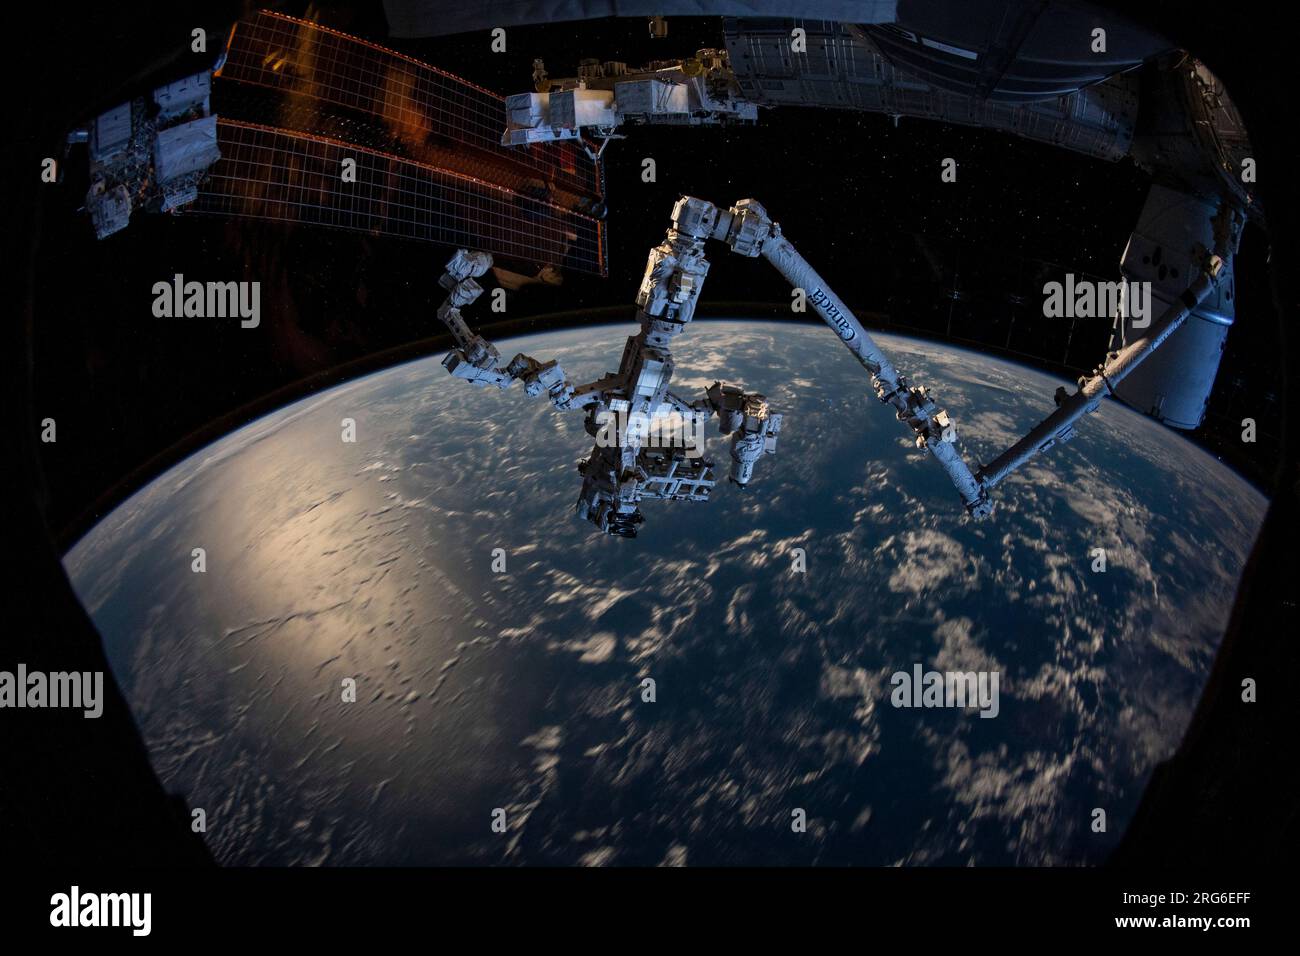
RF2RG6EFF–Il braccio robotico Canadarm2 con la mano robotica Dextre collegata, sporge dalla stazione spaziale Internazionale.
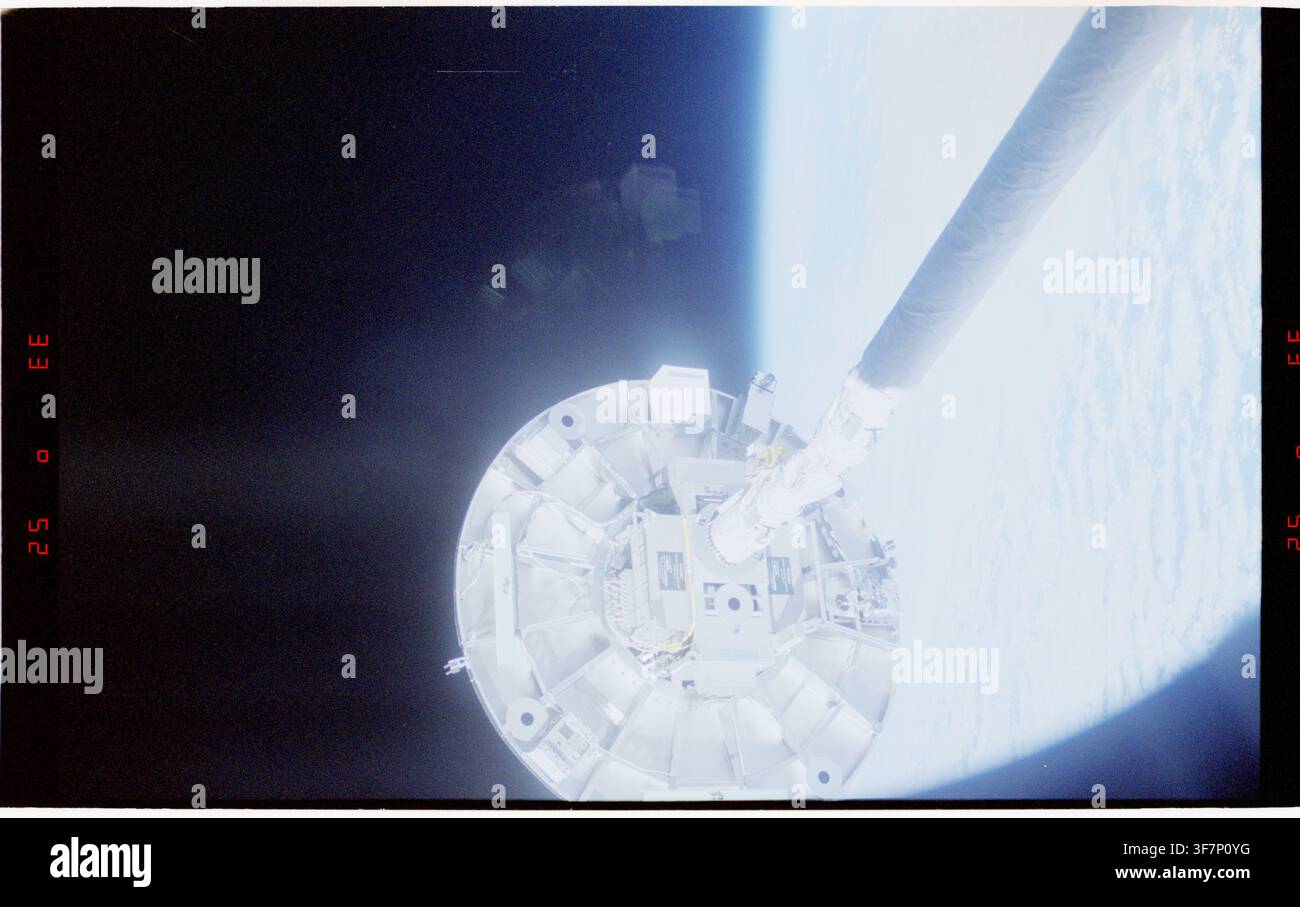
RM3F7P0YG–La struttura Wake Shield sul braccio del sistema manipolatore remoto durante la missione STS-060 dello Space Shuttle.

RF2RG6E9H–La navicella spaziale Cygnus nelle impugnature del braccio robotico Canadarm2 sopra la Terra.
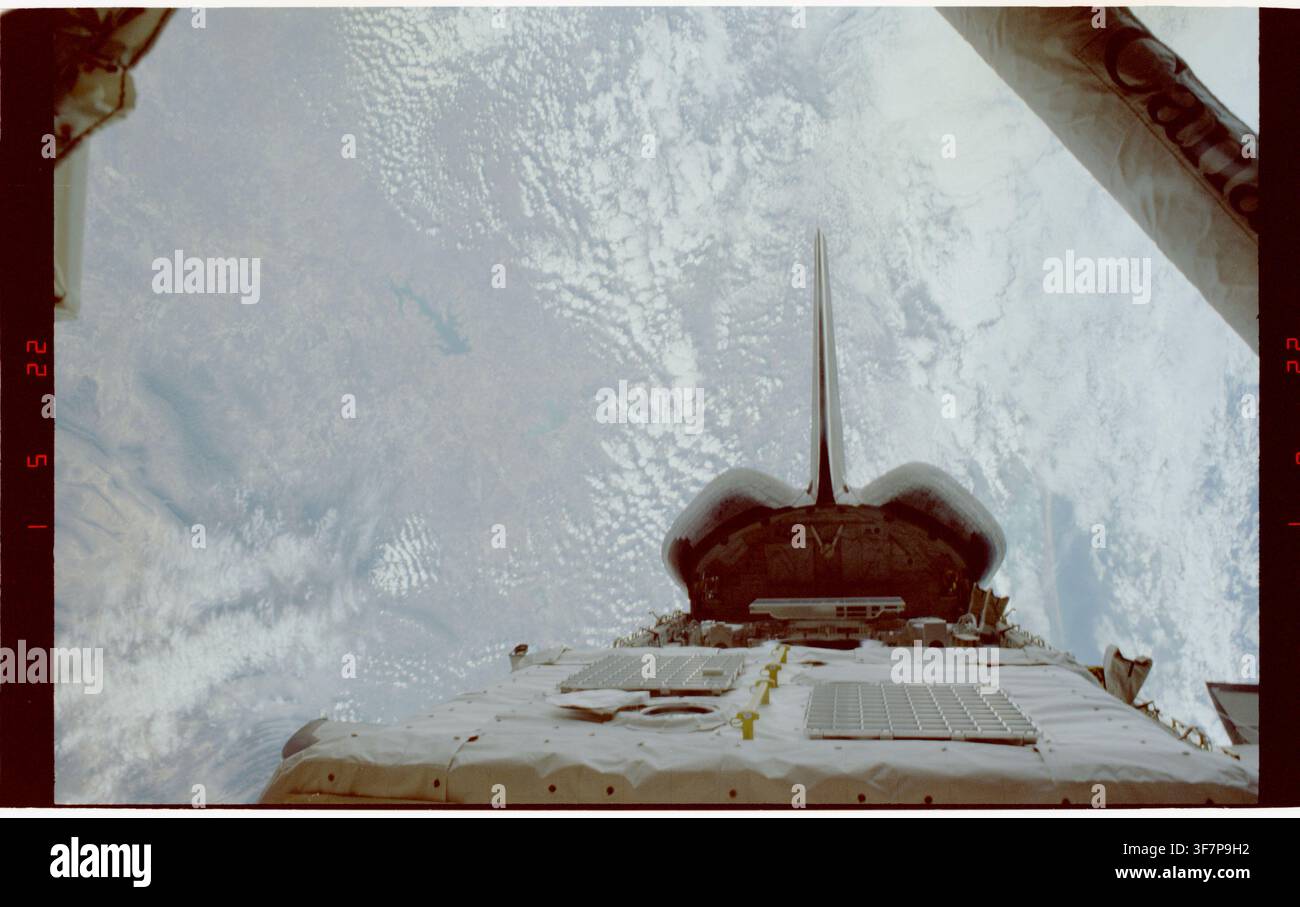
RM3F7P9H2–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.
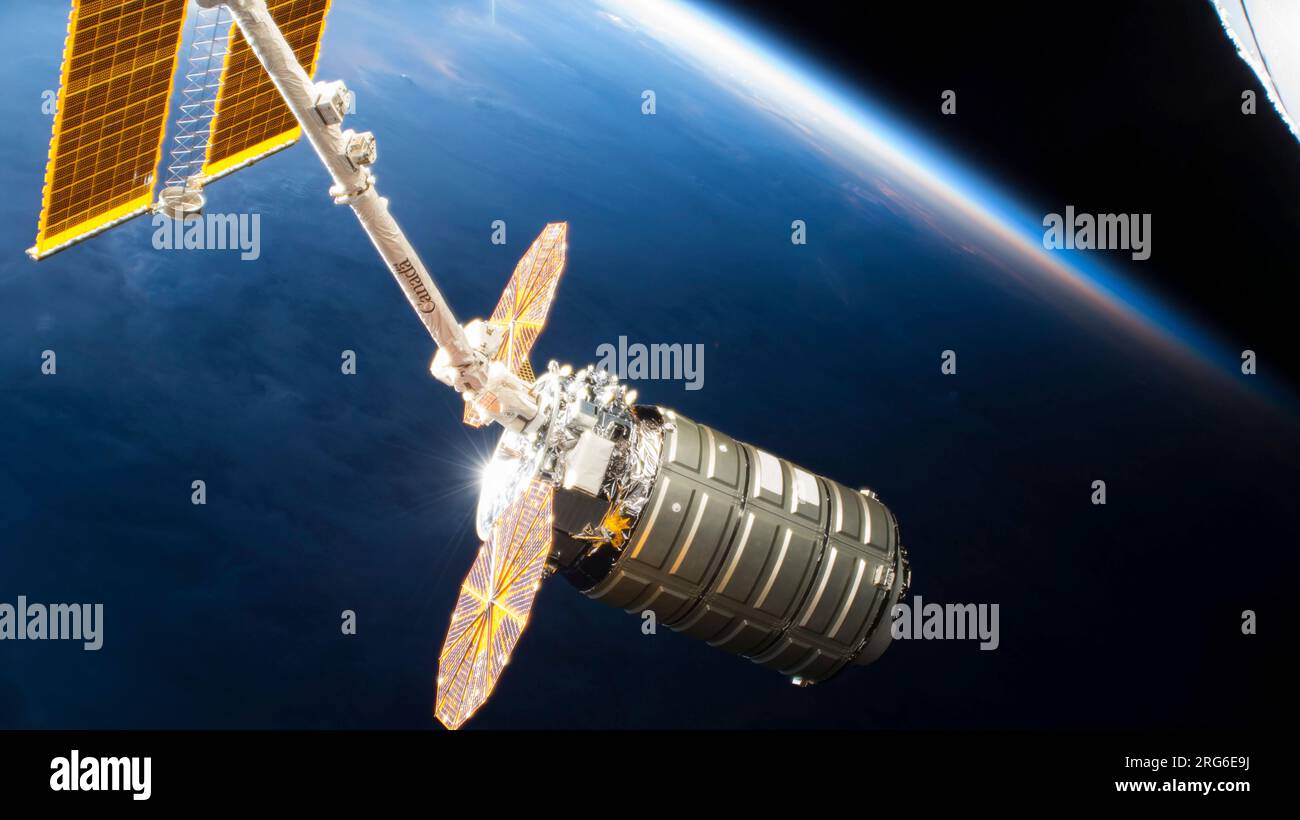
RF2RG6E9J–La navicella spaziale Cygnus nelle impugnature del braccio robotico Canadarm2 sopra la Terra.
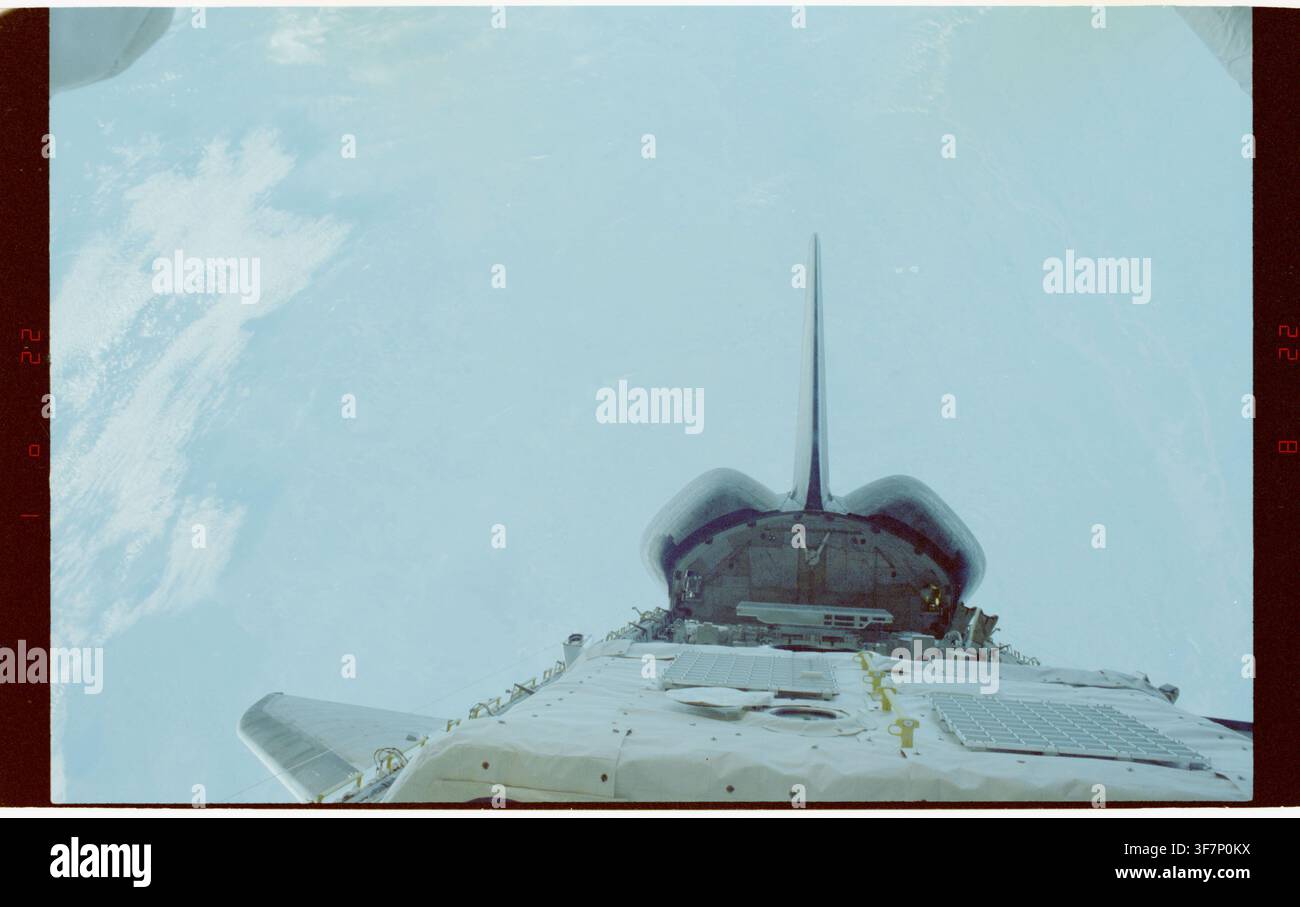
RM3F7P0KX–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.

RF2RG6E9M–La navicella spaziale Cygnus si avvicina lentamente alla ISS prima di essere catturata con il braccio robotico Canadarm2.
RM3F82FC4–Il braccio del Sistema di Manipolazione Remota (RMS) dello Space Shuttle, sullo sfondo nero dello spazio, durante la missione STS-049
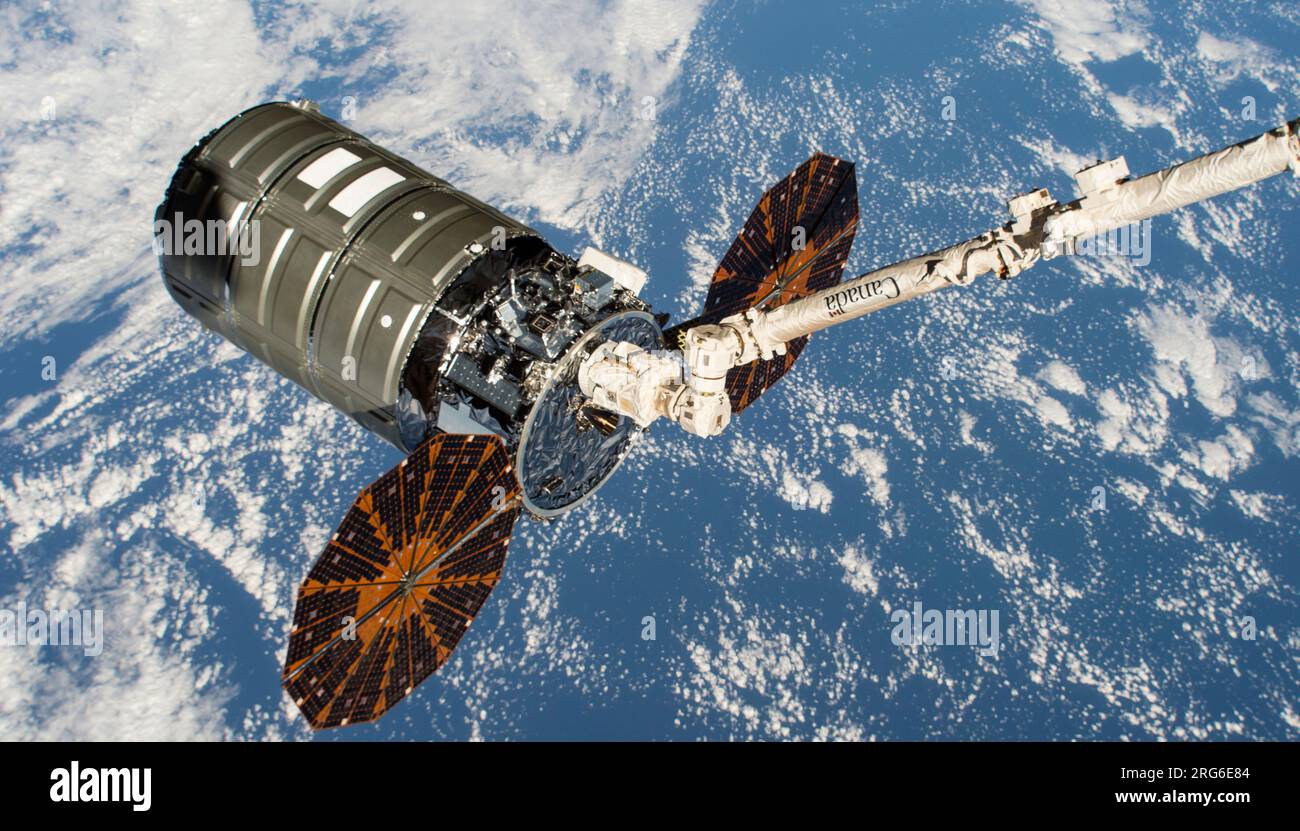
RF2RG6E84–La navicella spaziale Cygnus è raffigurata nelle impugnature del braccio robotico Canadarm2 sopra la Terra.
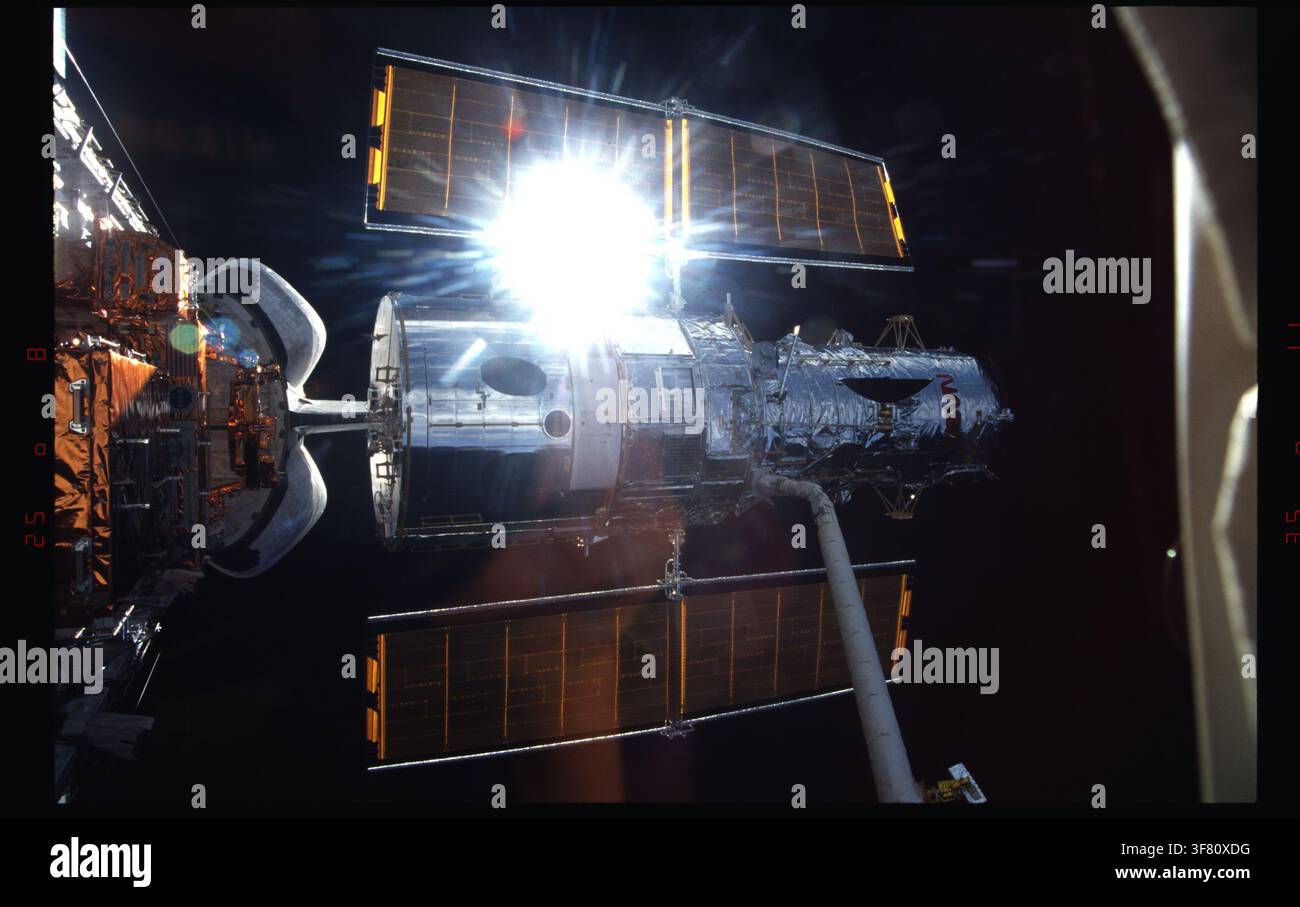
RM3F80XDG–Dispiegamento del telescopio spaziale Hubble mediante il braccio del sistema di manipolazione a distanza durante la missione STS-82.

RF2RG6E9N–Il veicolo spaziale Cygnus si avvicina al braccio robotico Canadarm2 mentre vola verso un'alba orbitale.
RM3F80XF8–Dispiegamento del telescopio spaziale Hubble mediante il braccio del sistema di manipolazione a distanza durante la missione STS-82.

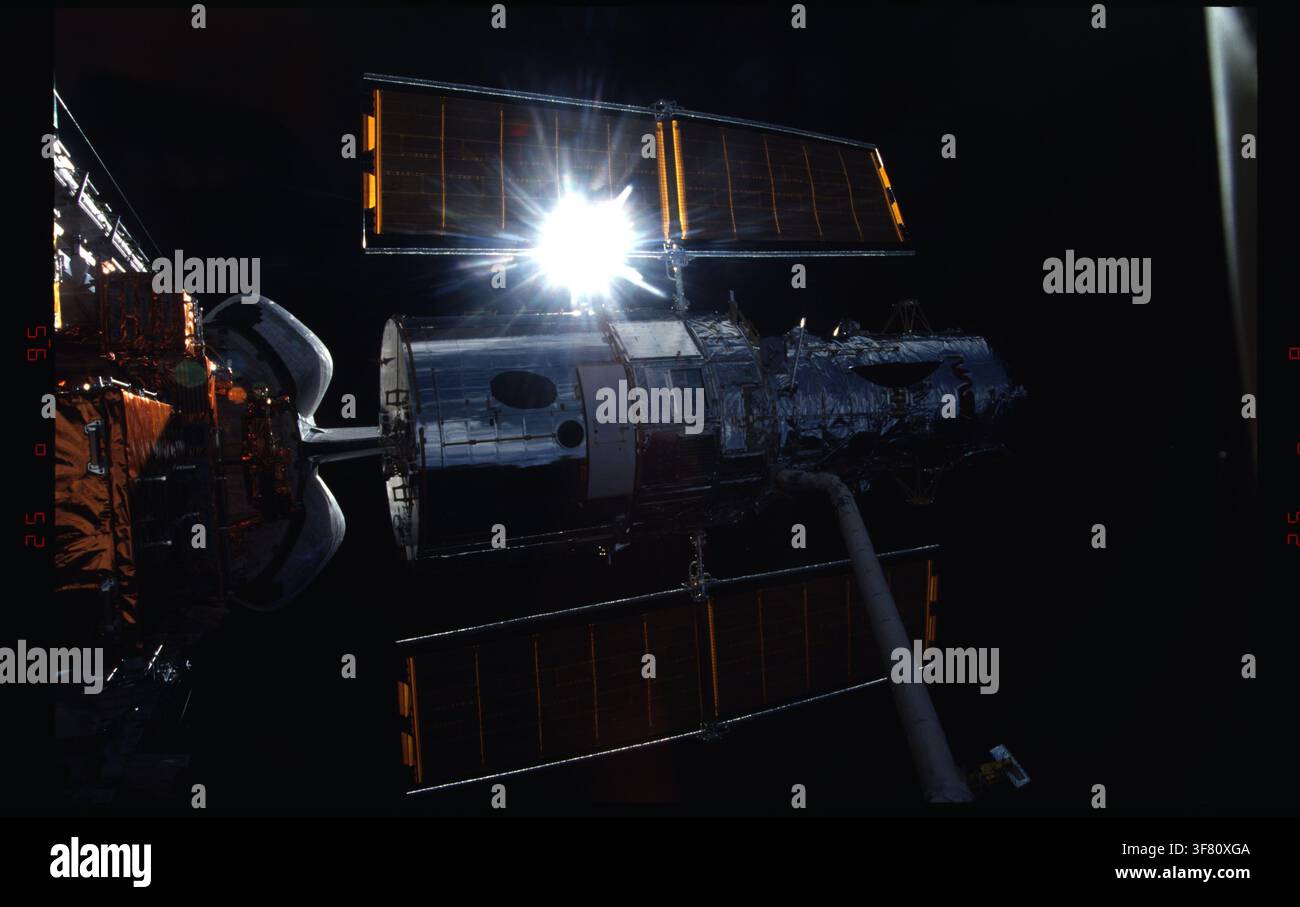
RM3F80XGA–Dispiegamento del telescopio spaziale Hubble mediante il braccio del sistema manipolatore remoto durante la missione STS-082.

RF2RG6FB8–La nave di rifornimento giapponese HTV-7 dopo essere stata rilasciata dalle impugnature del braccio robotico Canadarm2.
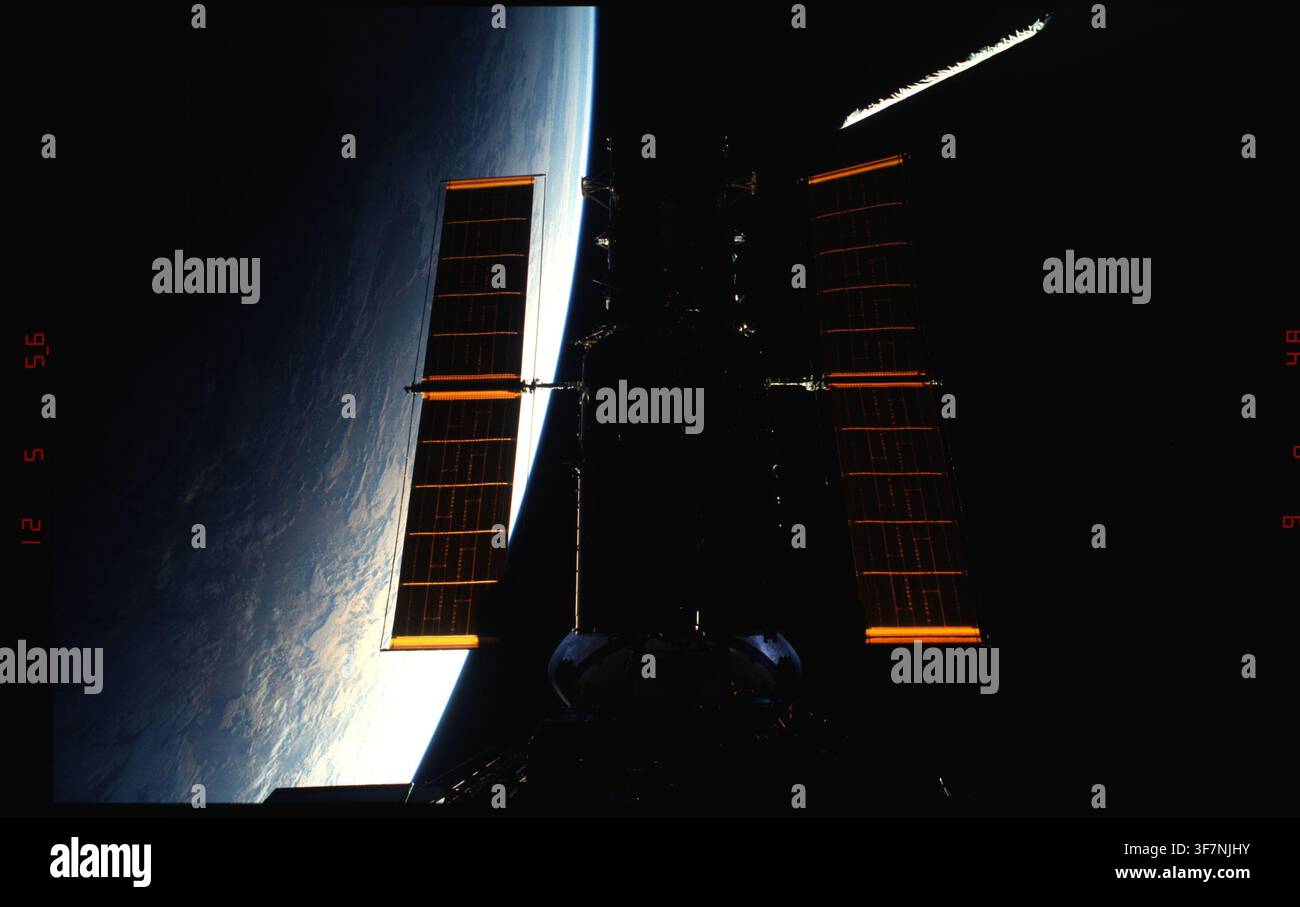
RM3F7NJHY–Il telescopio spaziale Hubble viene manovrato nella stiva di carico dal braccio del sistema di manipolazione a distanza durante la missione STS-61.
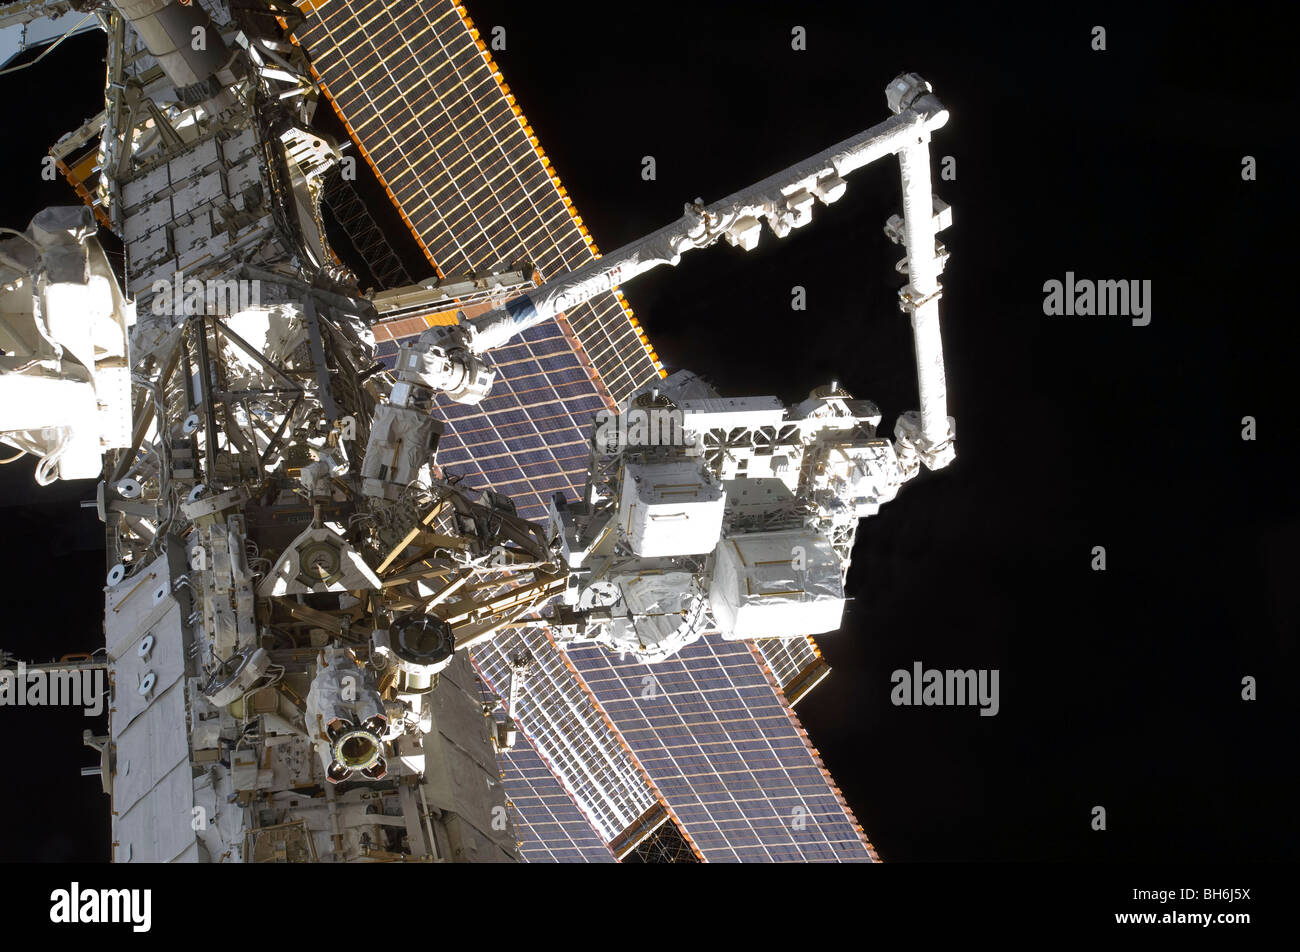
RFBH6J5X–Il Canadarm2 si accoppia l'Express Logistics carrier per il Payload fuoribordo sistema di attacco.
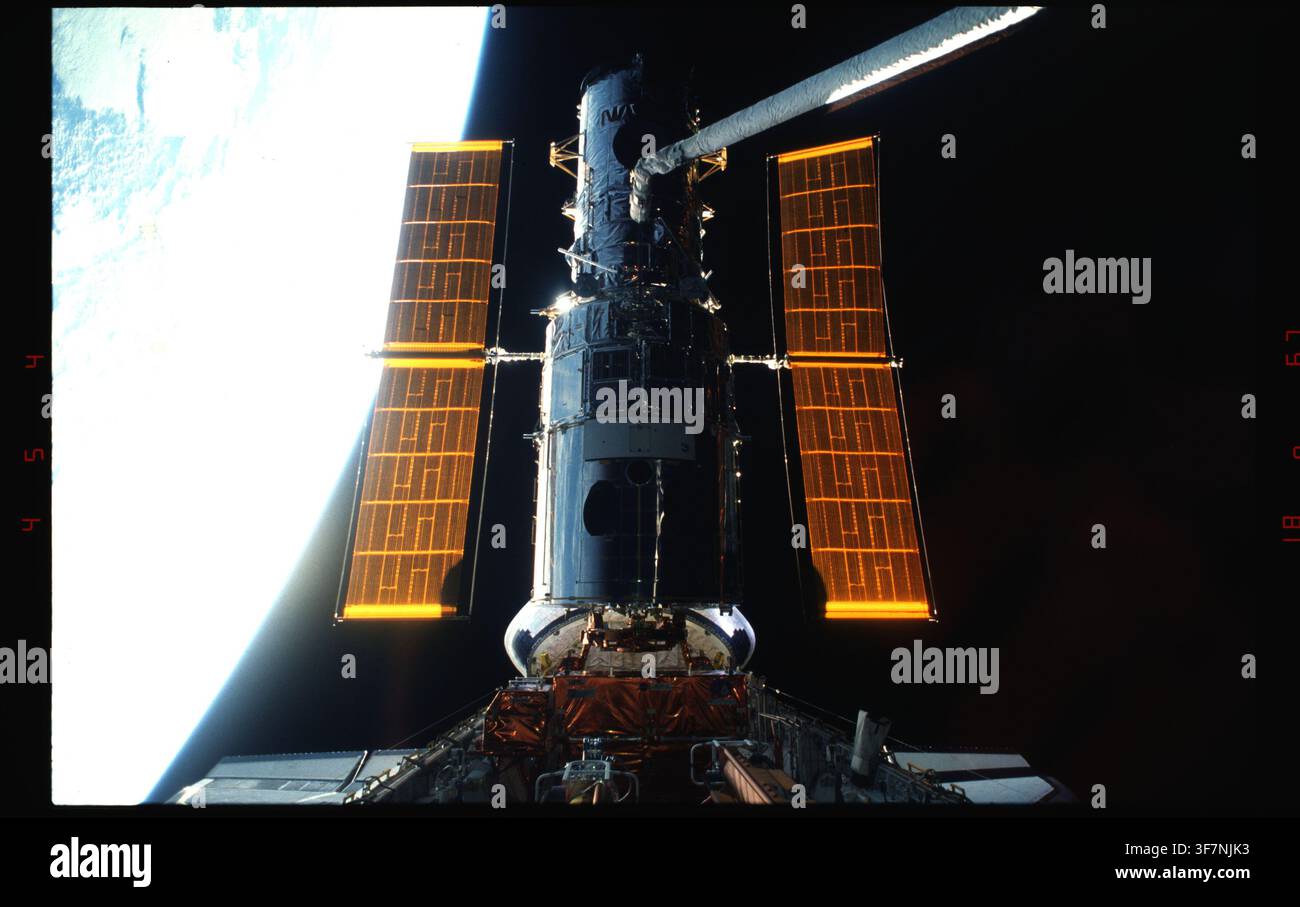
RM3F7NJK3–Il telescopio spaziale Hubble viene manovrato nella stiva di carico dal braccio del sistema di manipolazione a distanza durante la missione STS-61.
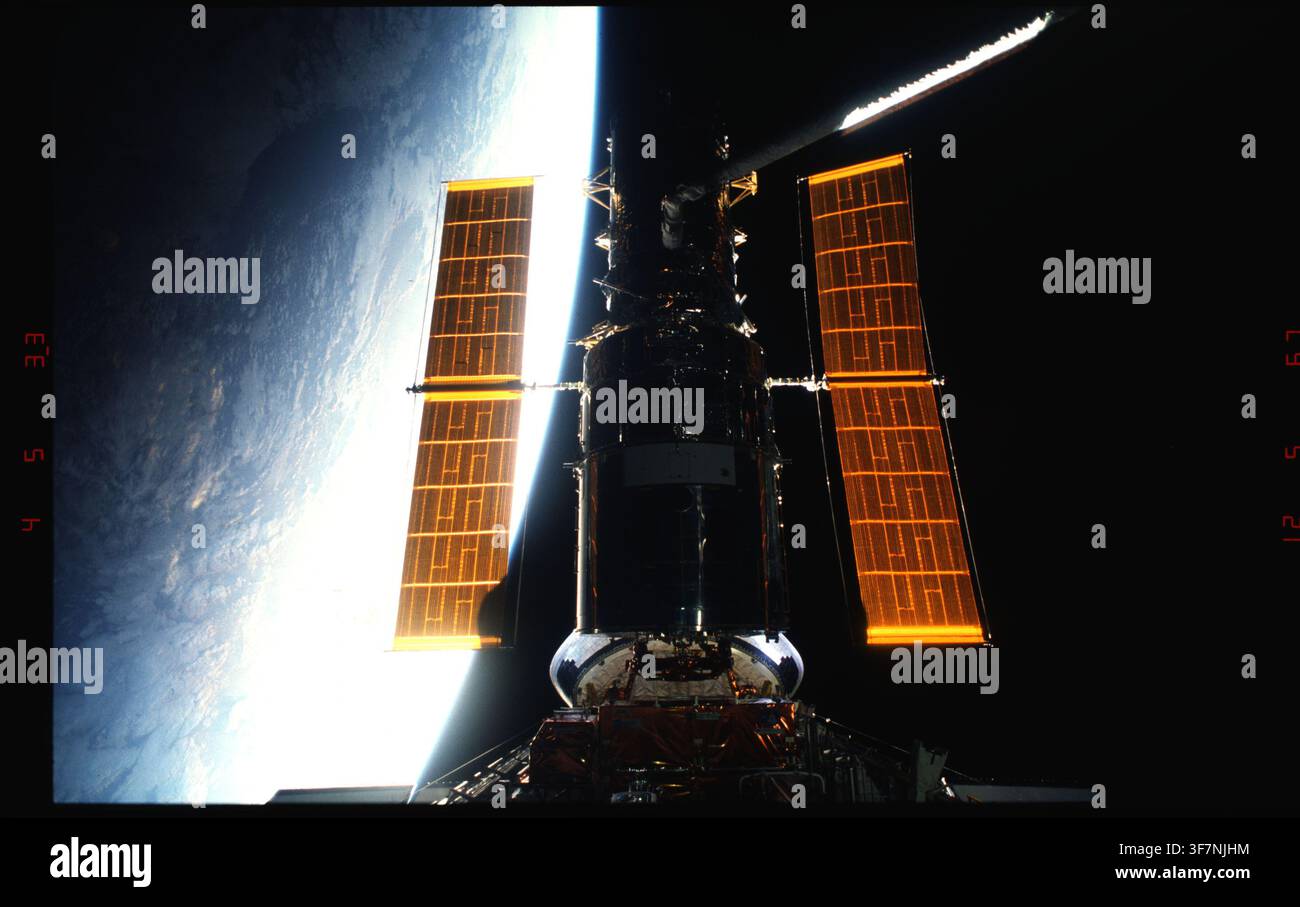
RM3F7NJHM–Il telescopio spaziale Hubble viene manovrato nella stiva di carico dal braccio del sistema di manipolazione a distanza durante la missione STS-61.

RFBFRG6G–Il braccio robotico del Japanese Experiment Module aiuta a installare i componenti sul giapponese esposta Facility.
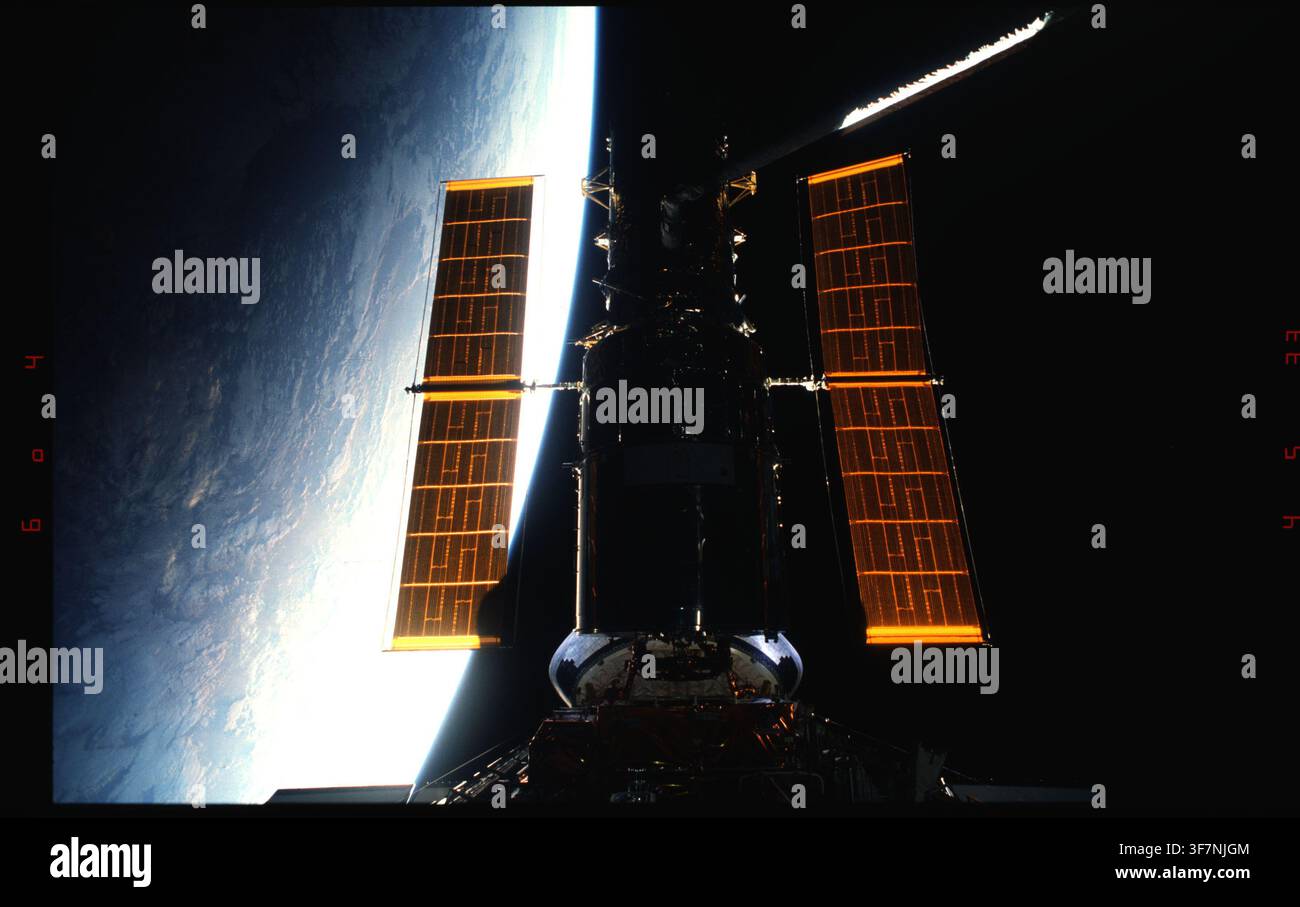
RM3F7NJGM–Il telescopio spaziale Hubble viene manovrato nella stiva di carico dal braccio del sistema di manipolazione a distanza durante la missione STS-61.

RFBFRG74–Il braccio robotico del Japanese Experiment Module aiuta a installare i componenti sul giapponese esposta Facility.
RM3F7P0X6–La struttura Wake Shield sul braccio del sistema manipolatore remoto durante la missione STS-060 dello Space Shuttle.
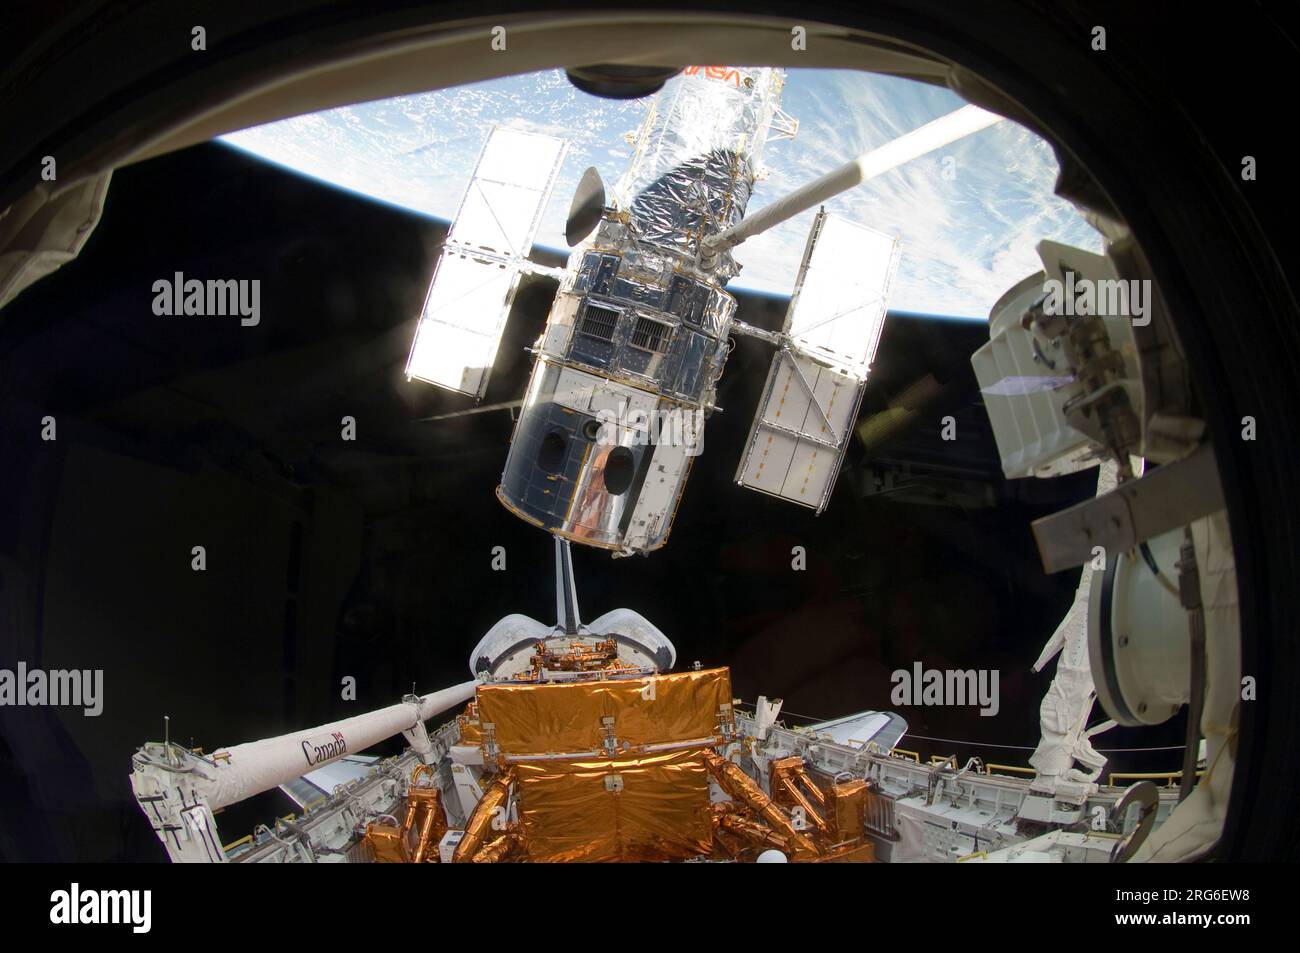
RF2RG6EW8–Il braccio robotico dello Space Shuttle Atlantis solleva il telescopio spaziale Hubble dalla stiva di carico.
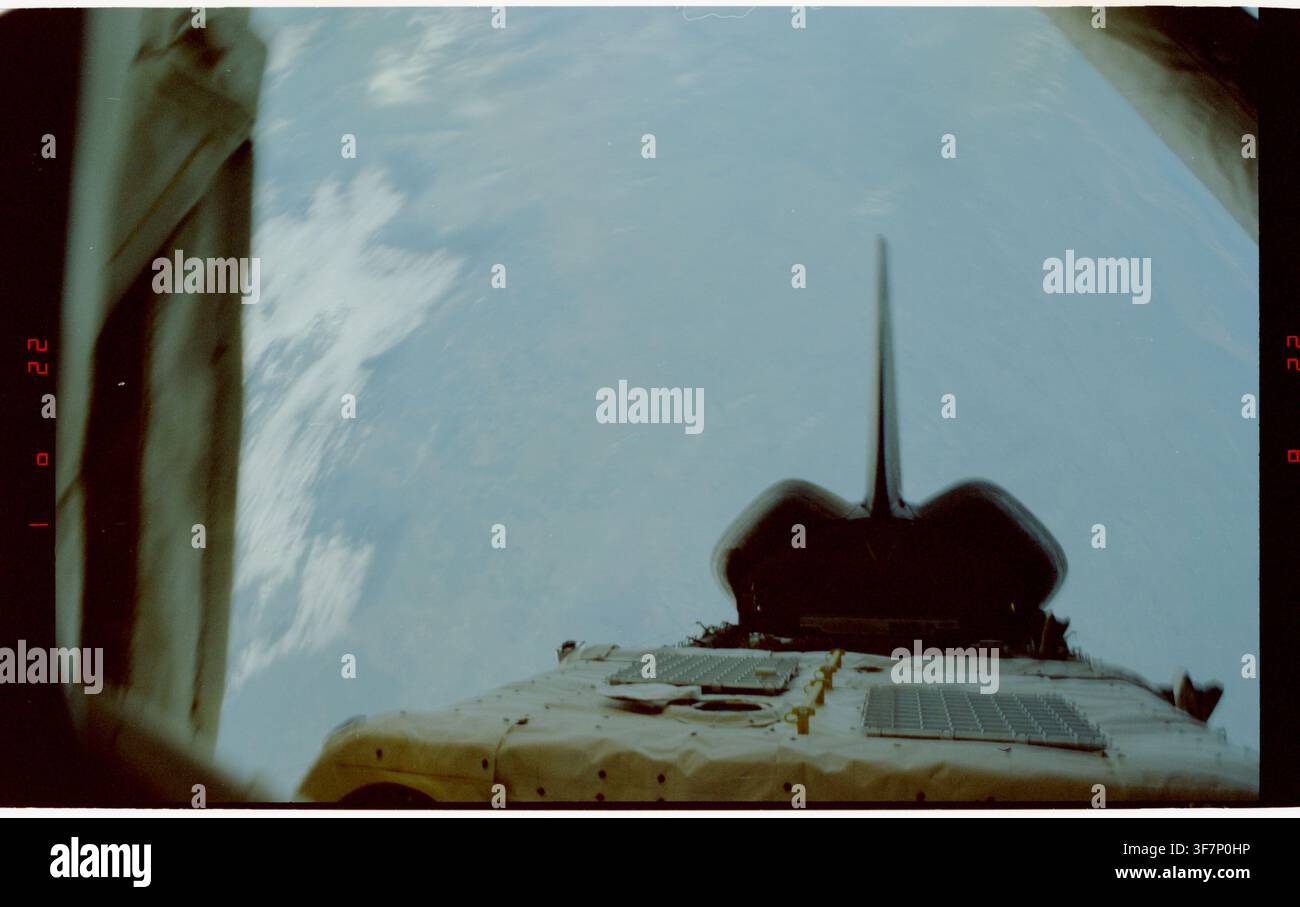
RM3F7P0HP–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.

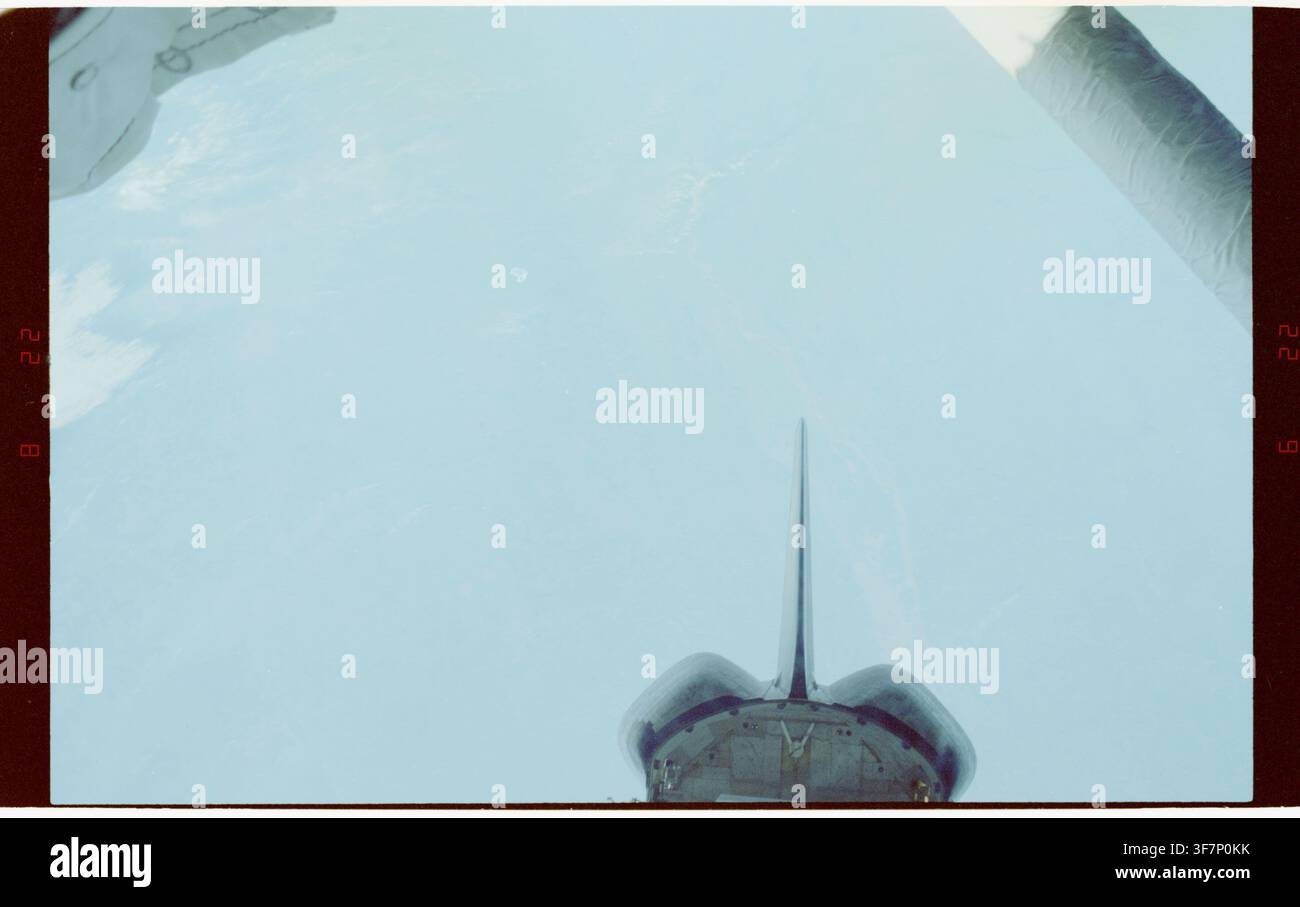
RM3F7P0KK–La baia di carico e il braccio del Sistema Manipolatore Remoto (RMS) dello Space Shuttle Discovery, durante la missione STS-60.

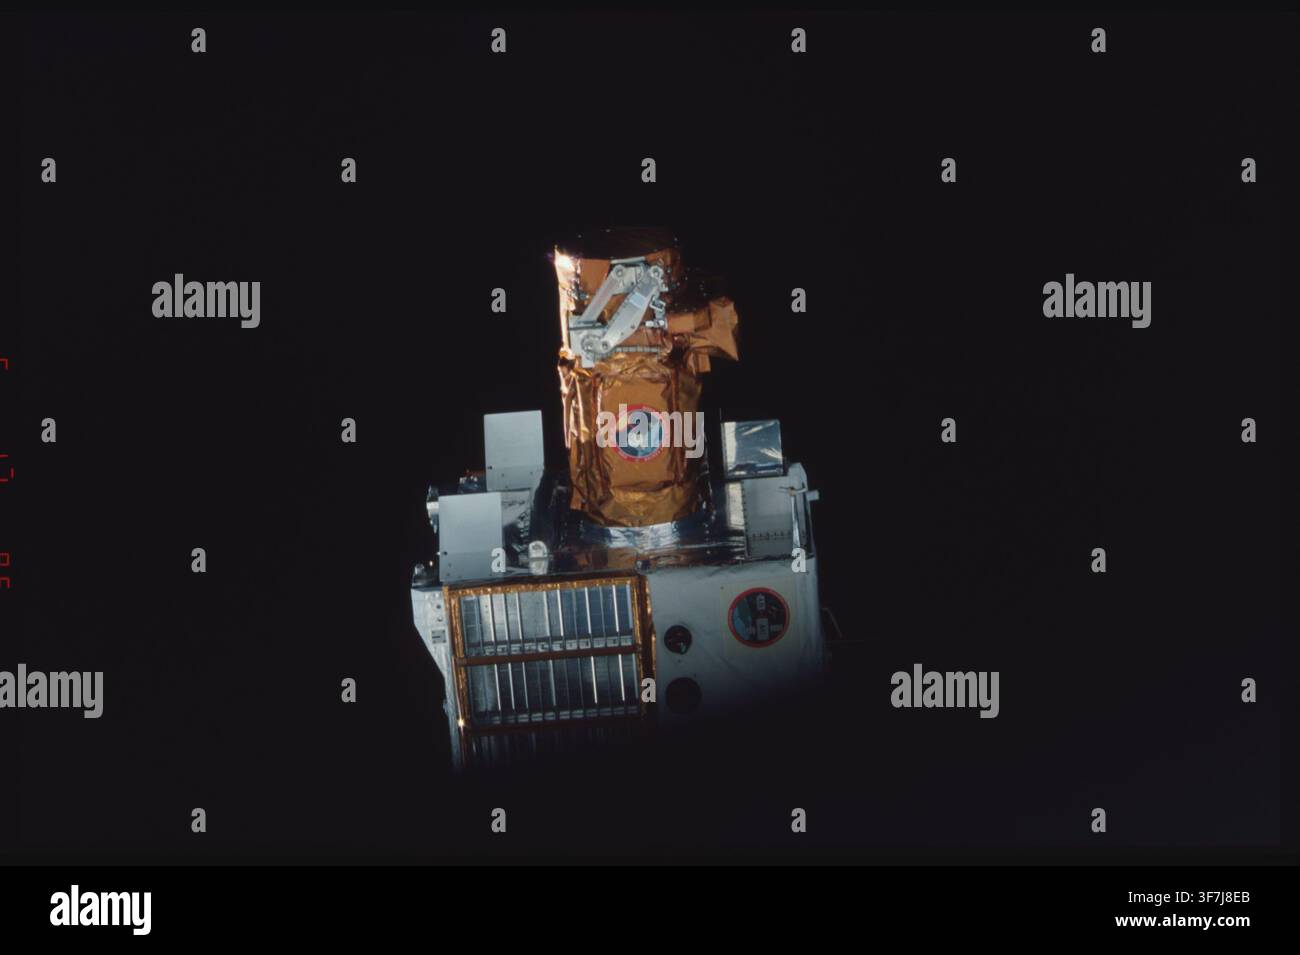
RM3F7J8EB–Il braccio del sistema di manipolazione remota (RMS) dello Space Shuttle che cattura il satellite Spartan 201 durante la missione STS-095.

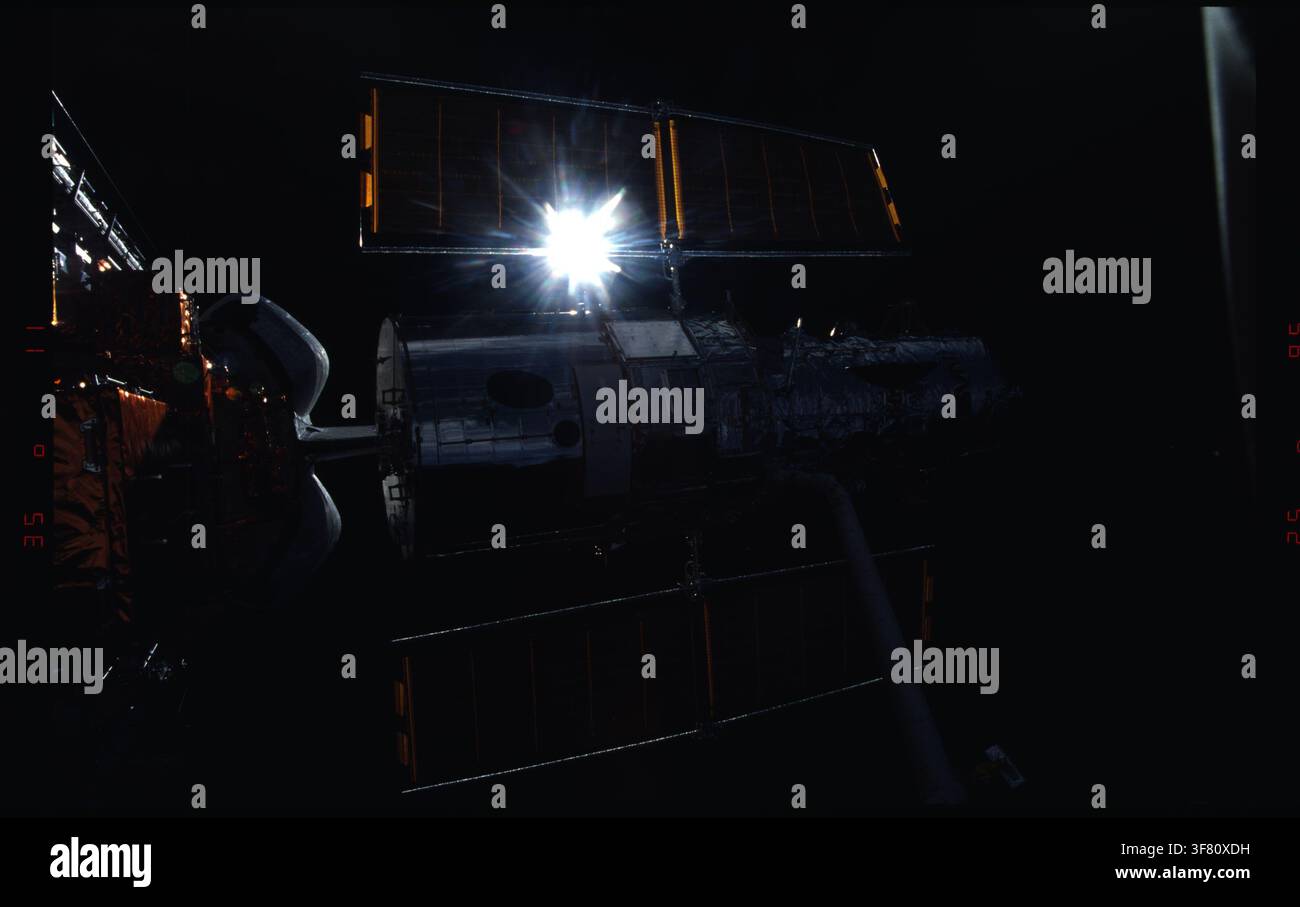
RM3F80XDH–Dispiegamento del telescopio spaziale Hubble mediante il braccio del sistema di manipolazione a distanza durante la missione STS-82.
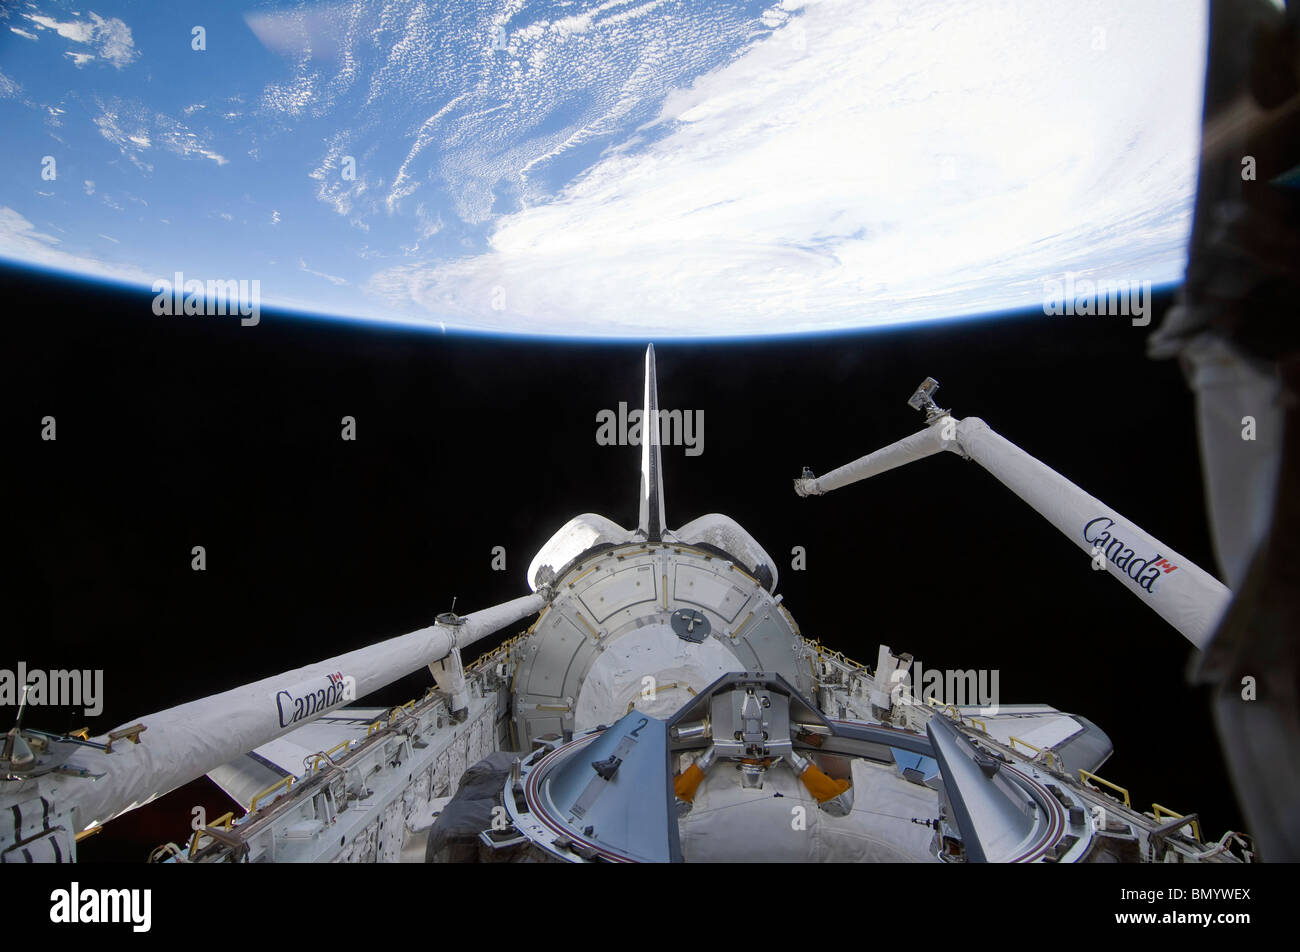
RFBMYWEX–Una vista parziale del nodo di tranquillità in Space Shuttle Endeavour il payload della baia.
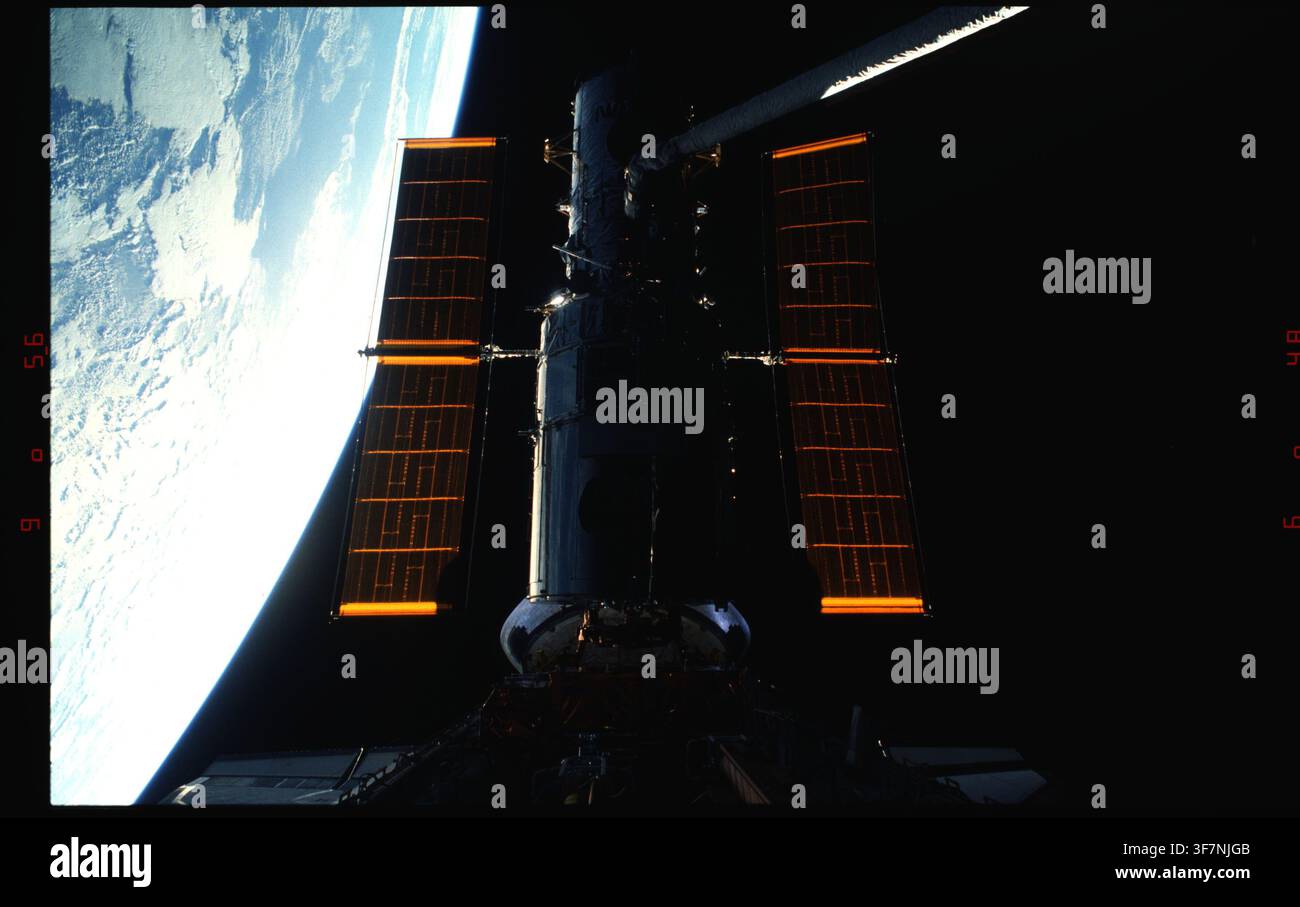
RM3F7NJGB–Il telescopio spaziale Hubble viene manovrato nella stiva di carico dal braccio del sistema di manipolazione a distanza durante la missione STS-61.
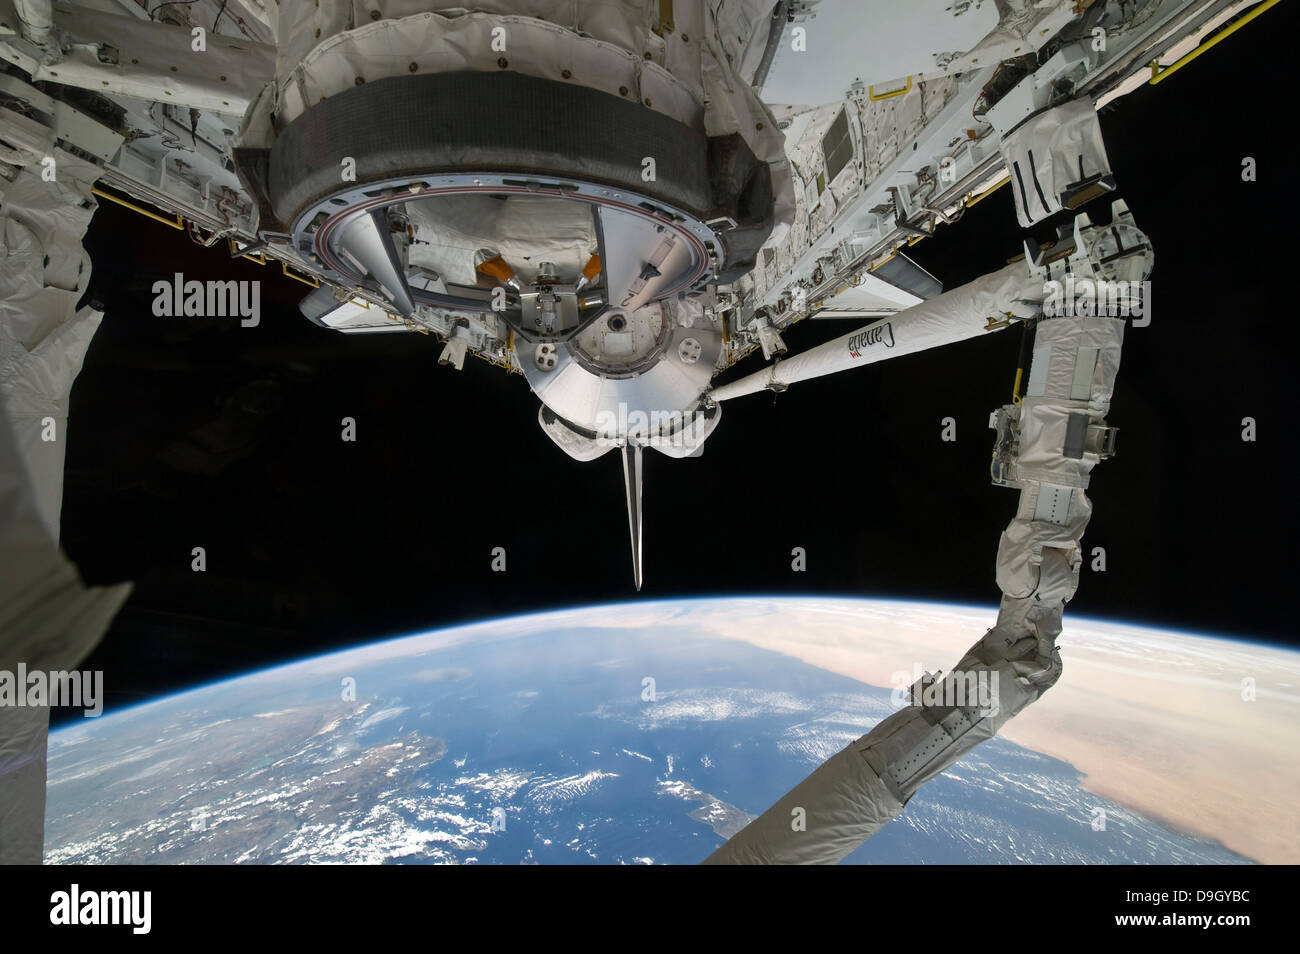
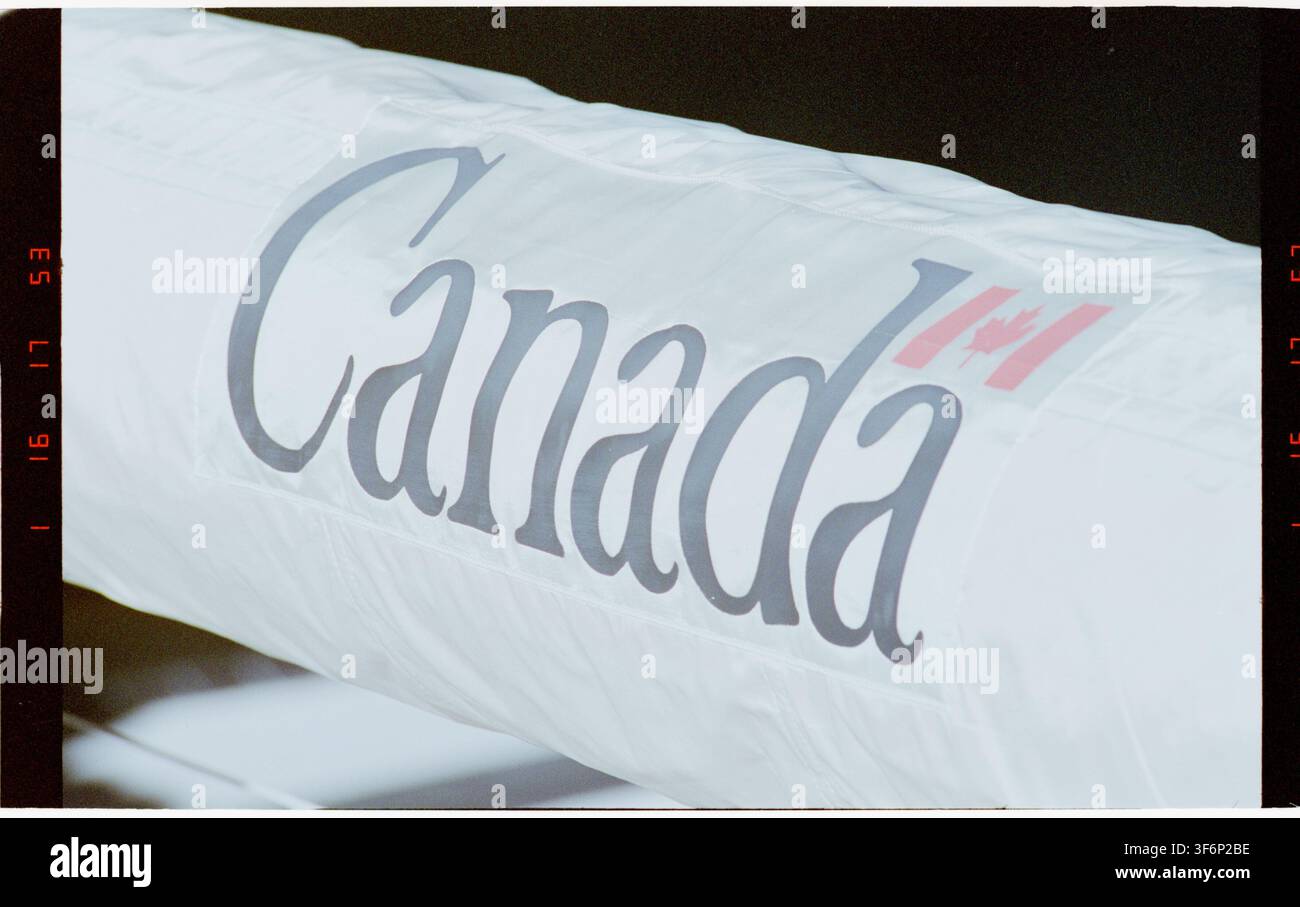
RM3F6P2BE–Il braccio del sistema manipolatore remoto (RMS) dello Space Shuttle, in missione STS-068, sul Canada.
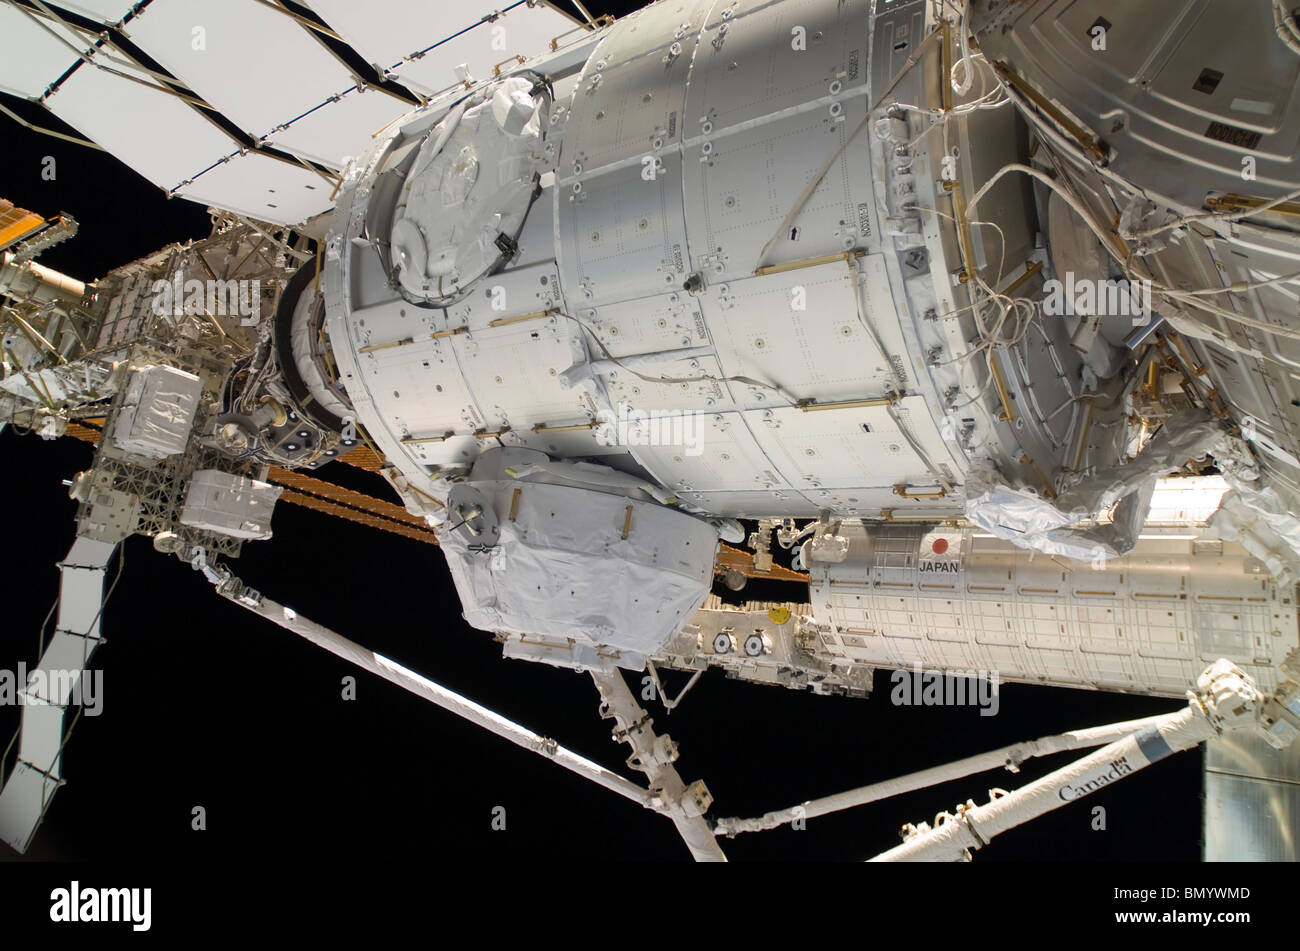
RM3F7J8DJ–Il braccio del sistema di manipolazione remota (RMS) dello Space Shuttle che cattura il satellite Spartan 201 durante la missione STS-095.